Agile ONE SN une un humanoide de I+D con Isaac GR00T y Jetson Thor
Agile Robots presentó Agile ONE SN, un humanoide de investigación preparado para el flujo Isaac de NVIDIA. El sistema llegará a principios de 2027; todavía faltan pruebas públicas de tareas, repetibilidad y despliegue.
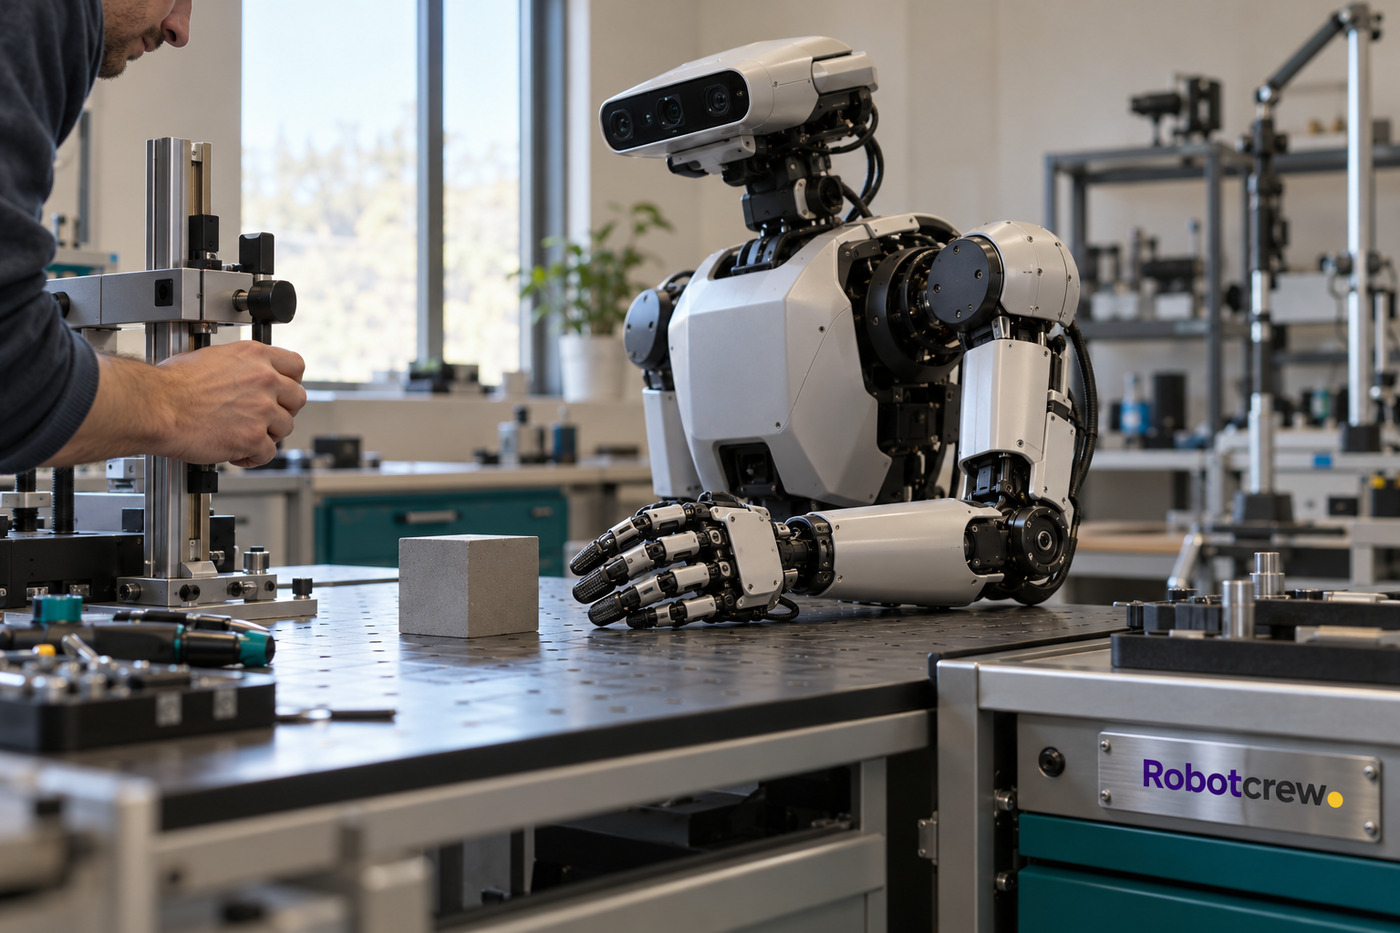
NVIDIA anunció el 21 de octubre una ampliación de su plataforma Isaac y, junto con Agile Robots, presentó Agile ONE SN: un humanoide de referencia para laboratorios de investigación. Combina el software Isaac GR00T con cómputo Jetson Thor y un cuerpo con manos táctiles. La noticia importante es la integración de herramientas de desarrollo y hardware, no una demostración de que el robot ya desempeñe un trabajo de forma autónoma.
La presentación llegó en GTC Berlin. NVIDIA declaró que Isaac Lab 3.0 ya está disponible de forma general para entrenar políticas robóticas con flujos multi-GPU y motores de física como Newton y PhysX. También anunció Isaac OS, un entorno de ejecución para conectar modelos, sensores, controles y hardware. Agile ONE SN será uno de los equipos preparados para esa cadena; Agile Robots sitúa su disponibilidad a principios de 2027.
-RobotCrew dice: Una pila integrada puede ahorrar días de cableado lógico; todavía no ahorra la validación que convierte una demo en una herramienta de laboratorio.-
Un humanoide pensado para construir habilidades
Agile Robots describe el SN como una plataforma compacta de I+D, de 1,40 metros, con 31 grados de libertad en el cuerpo y dos manos WUJI Hand 2 de cinco dedos, cada una con 20 grados adicionales y sensado táctil. La compañía indica una carga de hasta tres kilos por brazo. Son especificaciones del fabricante, no resultados de una prueba independiente ni una medida de cuánto puede manipular durante una jornada.
El conjunto suma 71 grados de libertad entre cuerpo y manos. Lleva cámaras RGB-D en la cabeza, cámaras en las muñecas, LiDAR 3D y cómputo integrado Jetson Thor. Es una configuración pensada para que un equipo investigador trabaje con percepción y manipulación sin ensamblar desde cero cada subsistema. El valor práctico dependerá de la calidad de las interfaces, la calibración y el acceso a los datos, detalles que pesan más que la suma de articulaciones.
-RobotCrew dice: Setenta y un grados de libertad dan margen para investigar; también dan setenta y un sitios donde una integración puede pedir atención.-
Del modelo al robot físico
La configuración anunciada incluye Isaac GR00T, con el modelo abierto GR00T 1.7 y un flujo de trabajo que abarca captura de demostraciones, generación de datos, simulación, entrenamiento, evaluación y despliegue. El programa también incorpora VLA (visión, lenguaje y acción), una familia de modelos que relaciona imágenes y órdenes con acciones del robot. Isaac Lab aporta el entrenamiento; Isaac OS busca conectar esa lógica con sensores y controles en tiempo real.
Ese recorrido pretende reducir los saltos entre herramientas que hoy suelen mantenerse separadas. Pero que un flujo permita entrenar y desplegar no demuestra que una habilidad se transfiera sin ajustes a otra tarea, habitación o configuración. Agile Robots afirma que los datos y habilidades del SN podrán pasar a su Agile ONE de tamaño completo; la transferencia entre cuerpos distintos tendrá que probarse con tareas, tasas de fallo y condiciones publicadas.
-RobotCrew dice: “Del laboratorio a la línea” suena corto en una diapositiva; en robótica suele incluir calibración, seguridad y bastantes repeticiones.-
La prueba pendiente
Por ahora, el anuncio presenta una plataforma y herramientas, no un piloto industrial. El robot se exhibió en GTC Berlin y su disponibilidad está prevista para principios de 2027; el interés citado de Stanford y ETH Zúrich no equivale a pedidos, instalaciones ni resultados de investigación. Tampoco se publicaron en estos anuncios tiempos de ciclo, tasa de éxito en tareas, autonomía operativa o frecuencia de intervención humana.
La integración puede ser útil para laboratorios que quieran comparar políticas y llevarlas desde simulación a hardware sin mantener una colección de adaptadores propios. La evidencia que falta es concreta: qué tareas ejecuta el SN en el mundo físico, con qué repetibilidad, cuánto soporte necesita y qué partes del flujo son realmente abiertas. Hasta que esos datos aparezcan, Agile ONE SN es una propuesta técnica atractiva para investigar, no una prueba de que los humanoides estén listos para sustituir procesos existentes.
Diccionario de la Crew
VLA — Modelo de visión, lenguaje y acción que usa observaciones visuales e instrucciones para producir acciones robóticas.