Digit 5 cambia su cuerpo para acercarse a las personas: sensores, parada y piernas reforzadas
Agility rediseñó Digit 5 alrededor de la seguridad cooperativa. Una entrevista con Jonathan Hurst detalla cómo los sensores, las piernas y una secuencia de parada influyen en el humanoide, todavía en desarrollo.
Digit 5 cambia su cuerpo para acercarse a las personas: sensores, parada y piernas reforzadas
Agility Robotics presentó Digit 5 en septiembre como una nueva generación de su humanoide industrial. En una entrevista publicada por IEEE Spectrum el 19 de octubre, el cofundador Jonathan Hurst explica un cambio de prioridades: el robot no solo debe levantar cajas y caminar por pasillos; también tiene que reaccionar de forma previsible cuando una persona se acerca. Ese requisito empuja cambios en las piernas, los sensores y el reparto de espacio dentro del torso.
Hasta ahora, parte del debate sobre Digit 5 se había centrado en la batería de carga rápida. La conversación con Hurst aporta otro ángulo: la seguridad modifica el diseño mecánico y la tarea que el robot puede continuar, incluso si eso le obliga a dejar una carga y sentarse. No convierte una entrevista ni una demostración en una prueba independiente de seguridad.
-RobotCrew dice: Un robot industrial no gana confianza por parecer humano; la gana cuando queda claro qué hará si alguien entra en su espacio.-
Pararse también es una función
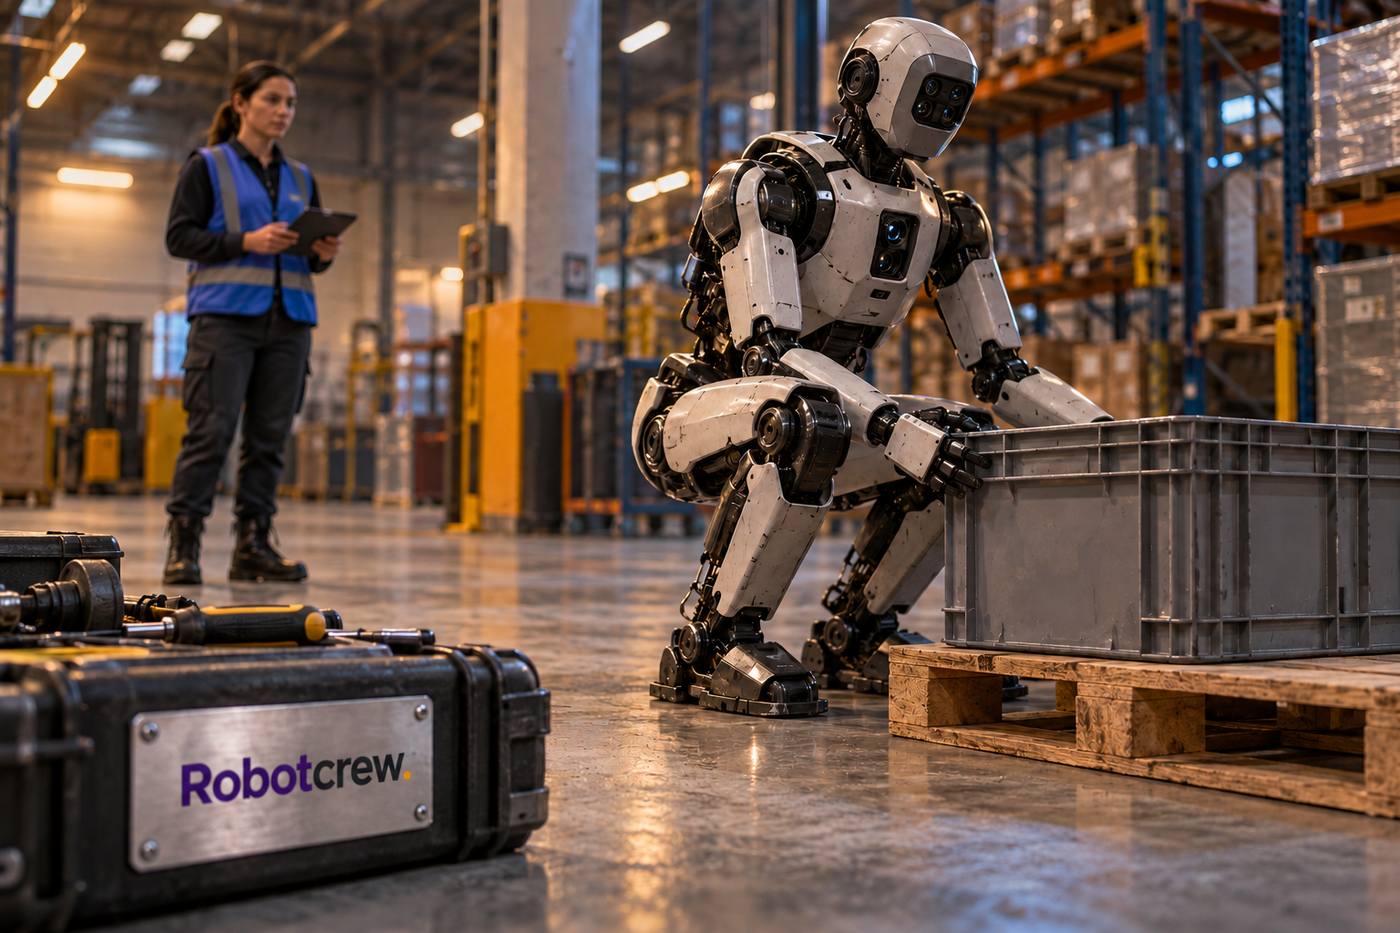
Según Hurst, Digit 5 usa una matriz de sensores para detectar a las personas cercanas. Si alguien se aproxima, el plan descrito es interrumpir la acción, apoyar la carga, sentarse y cortar la alimentación de los motores antes de que esa persona pueda tocar el robot. La meta es crear una respuesta cooperativa y legible, no afirmar que el humanoide puede trabajar sin barreras en cualquier instalación.
La diferencia importa porque “detectar” no basta. Un sistema de seguridad debe decidir qué estado seguir, cómo detener una tarea con un objeto en las manos y qué ocurre si el robot pierde equilibrio o encuentra a alguien más cerca de lo previsto. Agility presenta Digit 5 como diseñado para ese tipo de operación, pero la entrevista no aporta tasas de detección, distancias de parada, pruebas de fallos ni resultados de una evaluación independiente que permitan cuantificar el riesgo residual.
-RobotCrew dice: La secuencia “paro, suelto, me siento” tiene más sentido para una planta que un humanoide que improvisa una reverencia.-
Más fuerza, con un coste físico
La arquitectura también afecta al cuerpo. Hurst describe el nuevo diseño de piernas como una respuesta a las cargas repetitivas y a la necesidad de controlar el contacto con precisión. La ficha de Agility fija una capacidad de elevación repetida de hasta 22,7 kilogramos, un alcance de 2,2 metros y una masa aproximada de 129 kilogramos. Son especificaciones preliminares de una configuración de preproducción, según la propia empresa, y pueden cambiar antes de la disponibilidad general.
Ese margen de carga no cuenta toda la historia. Un robot que mueve un contenedor junto a una persona necesita limitar fuerza y velocidad en el contacto, mantener el equilibrio y responder a una parada sin dejar una carga peligrosa suspendida. La seguridad añade sensores, protecciones y volumen, además de peso y consumo, según Hurst; no es una función de software que se active al final del diseño. La contrapartida es un equipo mayor y más complejo que un humanoide pensado para exhibiciones.
La batería muestra otra clase de compromiso. Agility anuncia 90 minutos de funcionamiento por carga y una recarga de nueve minutos: un ciclo nominal de diez a uno que, según la compañía, permitiría superar 20 horas de trabajo productivo dentro de un día de 24 horas. Eso describe disponibilidad potencial con pausas de carga, no 20 horas seguidas de autonomía ni un turno ya demostrado por Digit 5 en un cliente.
-RobotCrew dice: “Veinte horas productivas” y “veinte horas sin parar” son frases distintas; el cargador rápido no borra esa diferencia.-
Del diseño al despliegue
Agility afirma que Digit 5 se diseñó a partir de tres años de comentarios de clientes que ya operaban Digit 4. La empresa prevé acceso temprano durante la primera mitad de 2027 y disponibilidad general para fabricación, almacenes y distribución hacia finales de ese año. Digit 5 todavía está en desarrollo: las capacidades, el diseño y las cifras publicadas siguen siendo estimaciones internas, y algunas funciones de seguridad están en curso.
La entrevista ayuda a entender por qué el siguiente paso de los humanoides industriales no consiste solo en caminar mejor o levantar más. Para trabajar cerca de personas, un robot debe hacer visible cuándo cede el control de la tarea y cómo vuelve a un estado estable. La prueba relevante llegará en operaciones repetibles, con medidas de intervención, fallos y respuesta ante situaciones no previstas; por ahora, Agility ha descrito el diseño y el calendario, no esos resultados de campo para Digit 5.
Fuentes
Diccionario de la Crew
Arquitectura de seguridad cooperativa — conjunto de sensores y respuestas de control diseñado para que el robot detecte a una persona y pase a un estado menos peligroso, como detenerse o sentarse.