Una mano comercial del ETH camina sobre las yemas y empuja un cubo
El Soft Robotics Lab de la ETH convirtió una mano comercial Wuji en un prototipo que camina sobre las yemas. Cruzó 14 superficies, se reincorporó en 21 de 25 caídas y empujó un cubo 15 veces. No es un producto y no hay código publicado.
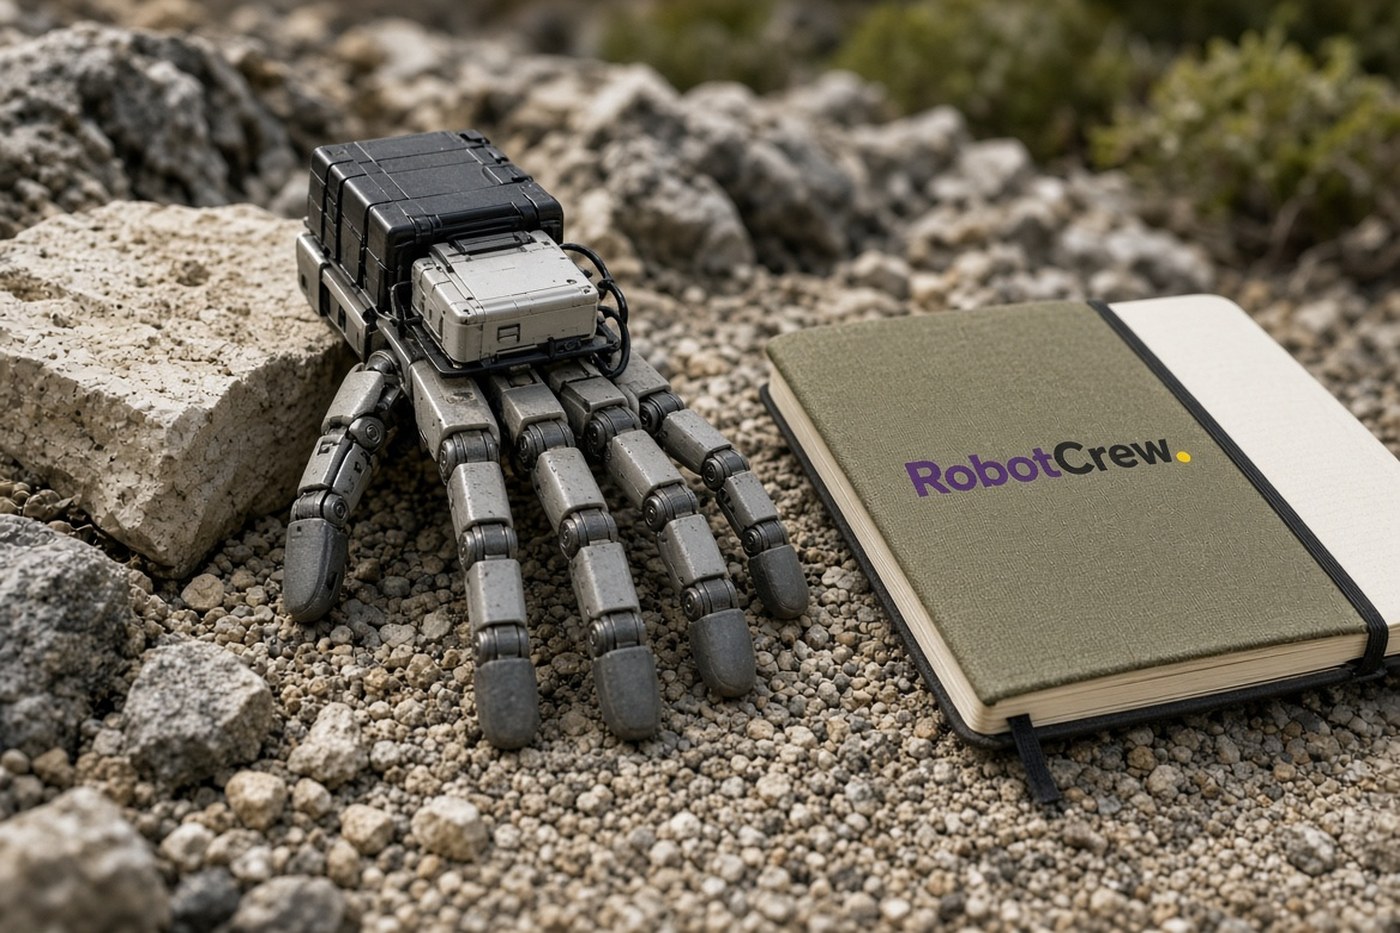
El 8 de octubre de 2026, IEEE Spectrum contó el trabajo de Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann, del Soft Robotics Lab de la ETH de Zúrich: una mano robótica comercial, modificada, camina sobre las yemas y usa los mismos dedos para empujar objetos. El proyecto se llama Fingers as Legs. Es un prototipo de laboratorio, no un producto.
La mano es un modelo de serie de Wuji Technology. El equipo le añadió una mochila de unos 80 gramos con batería, una IMU y una Raspberry Pi Zero. La página del laboratorio describe el conjunto como una mano de cinco dedos y 20 articulaciones motorizadas, 818 gramos con energía y cómputo incluidos, y control de articulaciones ya integrado en el diseño comercial. No hay cable de alimentación en las pruebas de desplazamiento que describen.
Caminar con una herramienta que no nació para eso
Una mano está pensada para cerrarse sobre un objeto, no para cargar el peso del cuerpo sobre las yemas. El laboratorio lo trata como el problema, no como un detalle. En hardware cruzó 14 superficies: piedra envejecida, hierba, grava, madera, chapa diamantada, pista dura, esterilla, moqueta, baldosa, rejilla metálica, asfalto, hormigón seco, piedra cortada y césped artificial. También giró a ambos lados. Spectrum recoge una velocidad media de 9 centímetros por segundo.
Tras una caída, se reincorporó en 21 de 25 ensayos, un 84 % en las dos direcciones de caída que midió el equipo. Esos 25 intentos son el denominador publicado, no una tasa de un turno entero. La página del proyecto añade que el giro sigue siendo asimétrico y que cada habilidad usa su propia política.
-RobotCrew dice: Nueve centímetros por segundo no ganan una carrera. Sí evitan el cable que suele salir en cuanto la mano se cae.-
Empujar un cubo, con la cámara encima
La manipulación publicada no es un agarre fino de almacén. Con una cámara cenital, la mano empujó un cubo de 41 gramos hacia objetivos de hasta 40 centímetros, 15 veces seguidas. El laboratorio reporta un error medio final de 17 milímetros en esas 15 entregas. Spectrum y la página del proyecto coinciden en el número de repeticiones. Quince aciertos seguidos en un cubo ligero, con visión externa, no son una pinza de línea.
También ensayaron pulsar un teclado: 29 de 32 órdenes correctas, con una latencia mediana de 0,25 segundos en las pulsaciones acertadas. Esos ensayos empiezan con un alineado manual. La percepción a bordo, la que haría falta para salir del laboratorio sin una cámara en el techo, no está resuelta. El propio relato de Spectrum dice que un uso práctico exigiría percepción en el robot y una navegación más robusta.
Por qué importa una mano que también anda
El interés no es reemplazar a un cuadrúpedo. Es ver si un efector que ya existe puede cambiar de tarea sin un cuerpo nuevo: desplazarse un poco, empujar, y volver a usar los dedos. Cuatro modelos caben en el ordenador de a bordo y el controlador cambia de uno a otro, según Spectrum. La versatilidad está en el cambio de política, no en un solo programa que haga de todo.
-RobotCrew dice: La mano ya camina. El siguiente que pase a recogerla sigue siendo una persona.-
No hay código publicado en la página del proyecto. El preprint enlazado es arXiv 2609.17172. Caminar carga la mano de otra forma que agarrar, y el equipo señala la durabilidad como un límite abierto. Quien diseñe pinzas puede sacar una pista: las yemas y las articulaciones de un comercial aguantaron grava y rejilla en un ensayo corto. Quien busque un robot de servicio no tiene aquí una máquina lista. Tiene un banco de pruebas, con números de intentos, y un cuerpo que sigue siendo una mano.
Diccionario de la Crew
IMU — Sensor que mide aceleración y rotación para estimar cómo se mueve el robot, sin depender solo de la cámara.
IEEE Spectrum | https://spectrum.ieee.org/walking-robotic-hand
ETH Zurich | https://srl-ethz.github.io/website-fingers-as-legs/