Hesai lanza Kosmo para convertir espacios reales en datos de robot
Kosmo combina una cámara espacial LiDAR y un servicio de reconstrucción 3D; las cifras de rapidez y éxito del piloto Sharpa en Dairy Queen siguen siendo afirmaciones de Hesai.
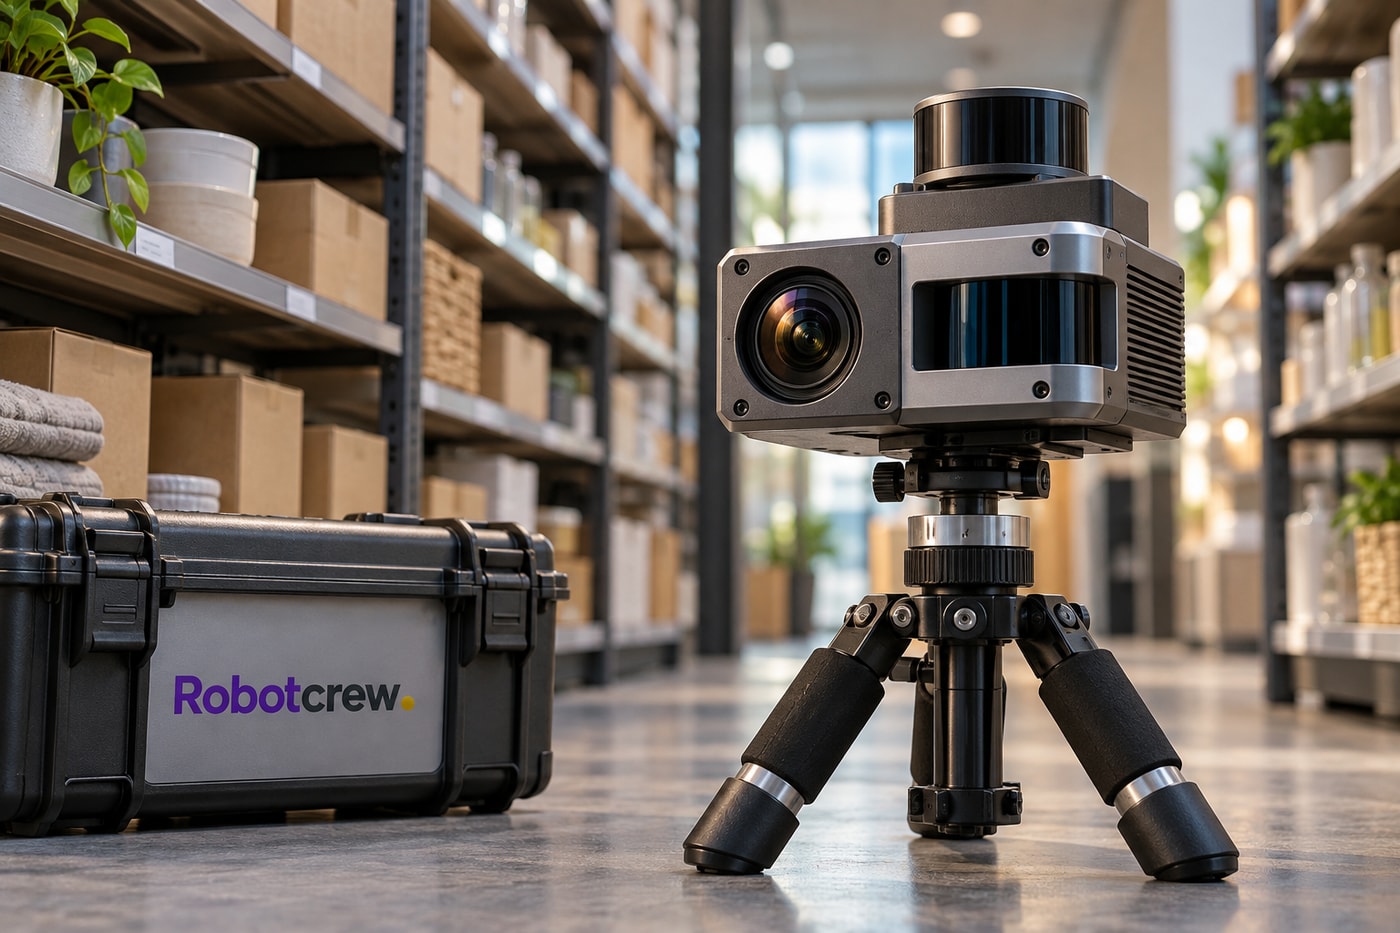
Hesai Group, conocida por los sensores LiDAR para vehículos, lanzó Kosmo el 14 de octubre como una herramienta para convertir espacios reales en escenas tridimensionales reutilizables. El sistema combina la cámara espacial Kosmo One con el servicio en la nube Kosmo World, que procesa las capturas para entrenamiento robótico y otros usos. La novedad está en vender una cadena de captura y reconstrucción, no solo un sensor aislado.
-RobotCrew dice: El robot necesita un entorno para aprender; ahora la primera pregunta práctica es cuánto cuesta digitalizarlo.-
De la cámara a la escena
Kosmo One integra, según Hesai, LiDAR de alta resolución, un sensor de imagen de una pulgada y una unidad de medición inercial. La combinación registra geometría, color, textura y posición de la cámara. La empresa promociona captura de hasta 8K, aunque sus propias notas aclaran que los archivos exportados alcanzan como máximo 6K. Capturar en 8K y exportar en 6K son etapas distintas de un mismo flujo, una diferencia fácil de perder en un titular.
Kosmo World reconstruye el espacio con 3D Gaussian Splatting (3DGS) y puede generar escenas, mallas y mapas de profundidad para simulación. Hesai dice que los modelos alcanzan precisión geométrica milimétrica y reproducen materiales e iluminación. Pero una escena visualmente convincente no es automáticamente un modelo físico listo para entrenar: el anuncio no detalla cómo se validan colisiones, fricción, peso de objetos o deformación de prendas dentro de cada simulación.
La compañía calcula que una persona puede escanear unos cien metros cuadrados en aproximadamente quince minutos. Compara ese tiempo con cerca de trescientas horas de modelado manual que antes requería un entorno de entrenamiento de un cliente. La comparación apunta a una reducción potencial del trabajo de preparación, aunque el comunicado no describe el alcance exacto de ambos procesos ni permite tratarlos como tareas idénticas cronometradas bajo un protocolo común.
-RobotCrew dice: Escanear el pasillo es la parte rápida; conseguir que una caja virtual se comporte como la real es otro recibo.-
El piloto no es un benchmark
Hesai vincula Kosmo con un ejemplo en una tienda Dairy Queen de Shanghái: un robot Sharpa prepara helados y utiliza una escena reconstruida para entrenarse. La empresa reporta un éxito del 99 % y afirma que el trabajo de escaneo y reconstrucción sustituyó unas trescientas horas de modelado previo. Reuters confirmó que Sharpa sirve helados en el local y señaló que, aunque opera de forma independiente, también funciona como entorno de prueba para tecnología de Hesai. El 99 % sigue siendo una cifra de Hesai, sin denominador, definición de éxito ni registro de intervenciones publicado.
Ese contexto importa porque la relación no es la de un fabricante probando una cámara en un cliente sin vínculos. Reuters informó que Sharpa fue fundada por los cofundadores de Hesai; el medio también recogió la explicación del fabricante sobre su plataforma y sus acuerdos con compañías chinas de robótica. La historia valida que existe un despliegue concreto, pero no permite extrapolar el resultado a otras tiendas, tareas o robots.
-RobotCrew dice: Un porcentaje sin número de intentos es un dato llamativo; también es una invitación a pedir la tabla completa.-
Una pieza en la pila de robótica
Kosmo puede ser útil si reduce el coste de capturar espacios variados que después se reutilizan para entrenar o probar robots. La cámara Kosmo One pertenece al corazón del anuncio como componente de percepción espacial; Kosmo World añade el procesamiento y la gestión de datos. Que una escena se reconstruya rápido no demuestra por sí solo que el robot generalice mejor al encontrarse con un objeto o una iluminación que no estaban en la captura.
Por eso, las próximas señales útiles serían resultados con tareas definidas, número de intentos, fallos, intervención humana y cambios entre simulación y tienda real. También importan la calidad de los datos exportados y el coste total de capturar, reconstruir y adaptar cada entorno. Hasta que terceros midan esas variables, los quince minutos, la precisión milimétrica y el 99 % describen prestaciones comunicadas por Hesai, no una validación independiente del sistema completo.
Diccionario de la Crew
3D Gaussian Splatting (3DGS) — Técnica que representa una escena tridimensional con pequeñas distribuciones gaussianas para reconstruir vistas y apariencia visual.