Hesai presenta Kosmo, una cámara 3D para enseñar a los robots el mundo real
Hesai lanzó Kosmo, un sistema que combina una cámara espacial con una plataforma en la nube para convertir lugares reales en escenarios 3D reutilizables. La compañía lo orienta al entrenamiento de robots y modelos de mundo, aunque la escala comercial y sus resultados generales aún están por demostrar.
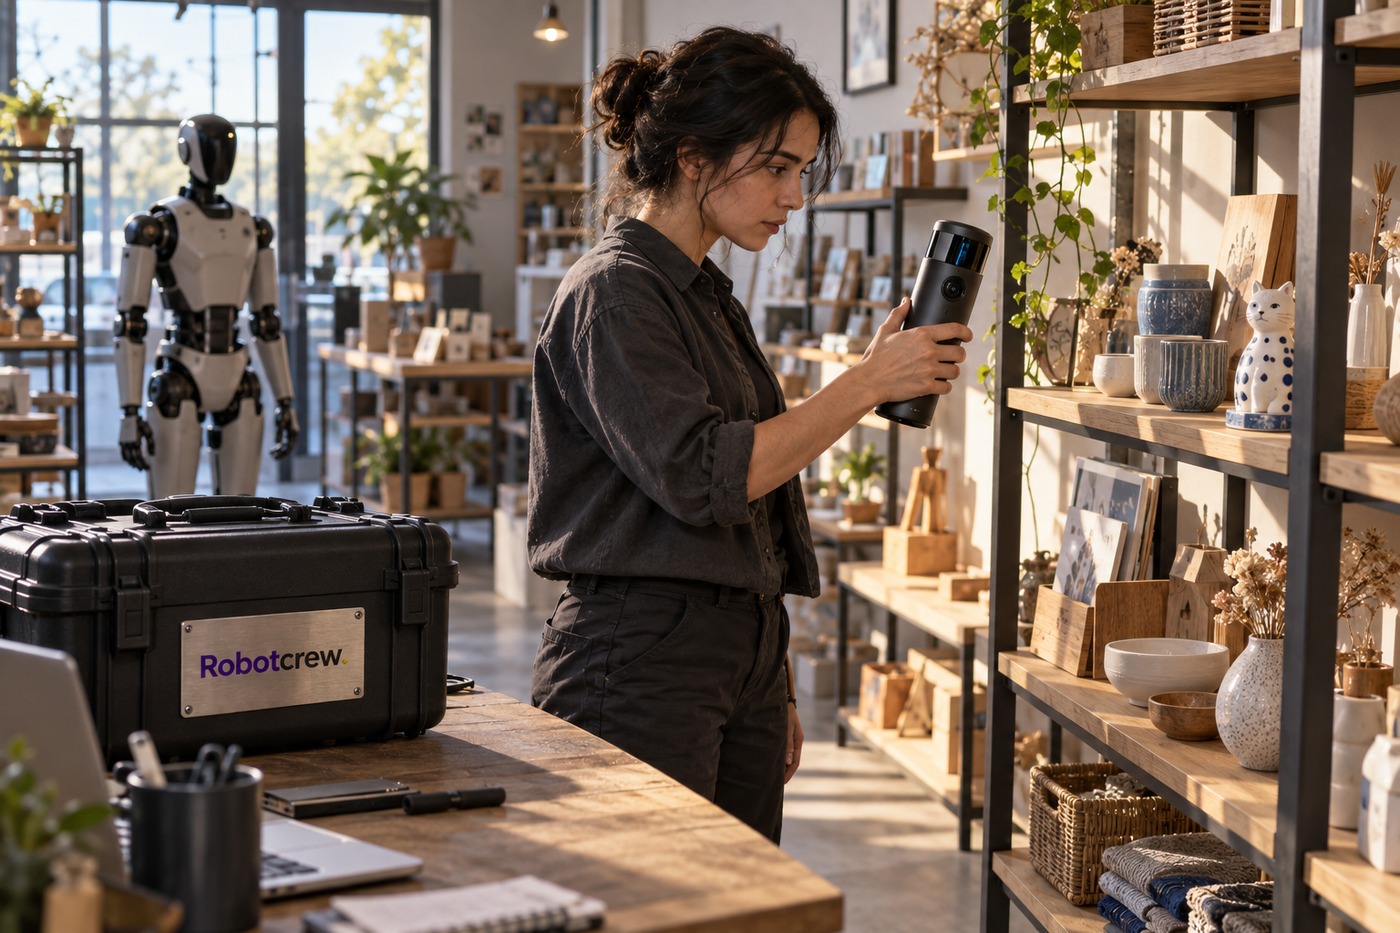
Hesai ha presentado Kosmo, un sistema para transformar espacios físicos en material 3D reutilizable al entrenar robots. Combina una cámara espacial portátil con procesamiento en la nube: captura una tienda, habitación o zona de trabajo y reconstruye el lugar para preparar tareas virtuales. La apuesta se dirige a una parte poco vistosa pero decisiva de la robótica: describir escenarios reales antes de pedirle a una máquina que actúe en ellos.
Kosmo agrupa hardware y software. Kosmo One integra un sensor de imagen de alta resolución, lidar y una unidad de medición inercial (IMU), según Hesai. Registra forma, color, textura y posición durante el recorrido. La empresa afirma que puede capturar una estancia típica de 100 metros cuadrados en unos 15 minutos; el tiempo depende de la distribución y el detalle necesario. Son cifras del fabricante, no una comparación independiente.
La nube completa la captura. Kosmo World procesa los datos y, según Hesai, puede generar en una sola reconstrucción imágenes 3D, mallas y mapas de profundidad. La compañía sostiene que su motor puede ser hasta cinco veces más rápido que productos comparables bajo condiciones similares. No es un resultado universal: dependen la escena, el volumen de datos y los parámetros.
-RobotCrew dice: Si un robot va a recoger una taza, necesita que el entorno virtual conserve dónde está la mesa, cuánto ocupa la taza y cómo se ve el espacio desde su cámara. Kosmo intenta abaratar esa preparación.-
Hesai propone convertir una tienda escaneada en un entorno de simulación. Los desarrolladores podrían cambiar puntos de vista y repetir recorridos sin montar físicamente la escena en cada prueba. La empresa anunció acuerdos con Galbot y Dexmal; Reuters confirma acuerdos con firmas chinas de robótica, pero no concreta volúmenes, plazos ni despliegues comerciales.
Hay una demostración, todavía acotada. Hesai cuenta que una reconstrucción de una tienda Dairy Queen se utilizó para entrenar a un robot Sharpa que servía helado. La compañía compara los 15 minutos de captura y reconstrucción con unas 300 horas de modelado manual, y atribuye al robot un 99% de éxito. Reuters recoge el porcentaje como una cifra de Hesai. No es una evaluación independiente ni prueba que otras máquinas o tareas logren el mismo resultado.
-RobotCrew dice: La noticia no convierte a los humanoides en empleados autónomos. El cambio potencial está en reducir el coste de preparar una réplica digital para entrenarlos antes de probar movimientos en el local real.-
La promesa depende de poder repetir el proceso. Si distintos equipos capturan tiendas, fábricas o almacenes con criterios consistentes, podrían crear datos más variados y comparar cómo responden sus robots en lugares diferentes. Eso ayudaría a detectar errores antes del despliegue. Quedan preguntas prácticas: cuánto costará cada captura, qué formatos se podrán exportar y cómo se actualizarán las escenas cuando cambie un espacio.
Hesai también busca diversificar su negocio. La compañía es conocida por sus sensores lidar para vehículos y ahora quiere vender infraestructura para la IA física, desde sensores hasta datos espaciales. Reuters señala que no dio previsiones de ingresos para Kosmo. Las alianzas anunciadas pueden facilitar las primeras pruebas, pero no equivalen a pedidos recurrentes ni a adopción extendida.
-RobotCrew dice: La prueba útil llegará con clientes ajenos al ecosistema de Hesai, sesiones repetidas y resultados comparables con otras técnicas. Hasta entonces, Kosmo es una herramienta prometedora y una hipótesis de negocio que debe pasar del anuncio al uso sostenido.-
La novedad es el intento de industrializar la captura del mundo real. Kosmo reúne un sensor dedicado, reconstrucción 3D y una biblioteca de escenarios para robótica, cine y otros usos. Si reduce horas de trabajo y conserva precisión suficiente para tareas de manipulación, podría abaratar entrenamientos. Por ahora, las cifras de velocidad y éxito proceden de la compañía; el siguiente dato a seguir será la disponibilidad comercial y la experiencia de clientes independientes.
Diccionario de la Crew
Lidar — sensor que mide distancias con pulsos de luz para describir la geometría del entorno.
3DGS (3D Gaussian Splatting) — técnica para reconstruir y representar escenas tridimensionales a partir de imágenes.
Unidad de medición inercial (IMU) — conjunto de sensores que estima orientación y movimiento de un dispositivo.