NVIDIA ensambla bandejas GB300 en laboratorio y no llega al objetivo de fábrica
El Seattle Robotics Lab de NVIDIA fijó busbars de bandejas GB300 con más de un 95% de éxito y un ciclo de 160 segundos, e insertó conectores al 90-95%. El propio objetivo de planta, 99,5% y tiempos más cortos, no se cumple. Es un ensayo de laboratorio, no una línea.
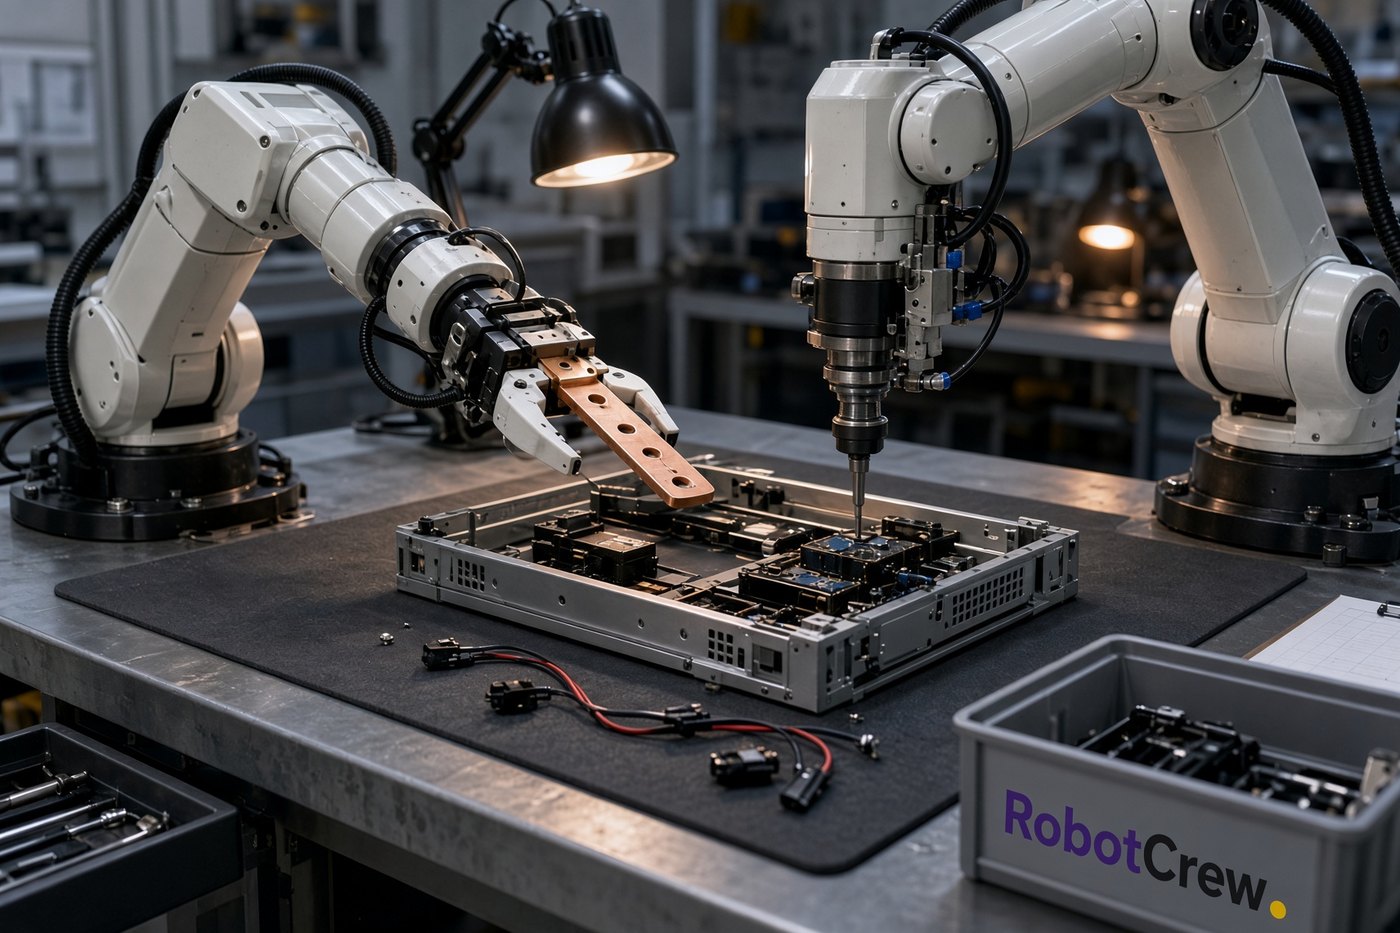
El 7 de octubre NVIDIA publicó cómo el Seattle Robotics Lab, junto al equipo de Isaac, ensambla en banco de pruebas bandejas de test GB300. El trabajo no está en una línea de un fabricante contratado. Es un ensayo físico de laboratorio, con piezas reales, brazos reales y un objetivo de fábrica que todavía no cumple.
La primera tarea es fijar busbars. Un brazo Flexiv Rizon 4S coloca un utillaje de límite y la barra con su abrazadera. Un Universal Robots UR10e, con atornillador OnRobot, aprieta 16 tornillos. Después hay que soltar la abrazadera y retirar el utillaje. La percepción usa FoundationPose sobre malla, imagen RGB y profundidad, con varias vistas para quedarse con la estimación de más confianza. NVIDIA sitúa el éxito de ese montaje por encima del 95% y el ciclo en 160 segundos.
El objetivo interno era otro. La compañía quería no más de 124 segundos, el doble del tiempo de un operario experto, y una tasa del 99,5%. El atornillado, secuencial y ligado al útil, se comió el margen. Los fallos que quedan vienen de agarres y de deslizamiento de la pieza en la mano. Superar el 95% en laboratorio no es la fiabilidad que la propia NVIDIA pide para planta.
-RobotCrew dice: El 95% queda muy bien en el blog hasta que el tornillo 14 decide que hoy no.-
La segunda tarea es insertar conectores, dos grandes y dos pequeños. Hay que levantar el cable, reorientar el conector y meterlo en su zócalo. Aquí entran pinzas impresas en 3D, que limitan el movimiento de la pieza al contacto, y un estimador DOPER entrenado con datos sintéticos y reales. La inferencia, según el blog, va a 30 Hz o más. La inserción se preentrena en Isaac Lab y se corrige con SPARR, una política residual que usa fuerza y par medidos en el robot. Ese salto de simulación a hardware es sim-to-real, no una demostración de que el modelo ya vale en cualquier bandeja.
NVIDIA da un 90-95% de éxito en la inserción múltiple y una media de 40 segundos por cable. El cuello de botella es ajustar, despacio y a saltos, la pose del conector antes de agarrarlo. El objetivo de planta era 72 segundos para los cuatro cables y, otra vez, 99,5% de éxito. El resultado se queda corto en tiempo y en la tasa que la empresa considera de despliegue. Los fallos restantes salen sobre todo de la coordinación entre brazos al agarrar.
-RobotCrew dice: El cable deformable tiene una habilidad especial para no parecerse al cable del simulador.-
El blog es explícito con lo que no se puede fingir. Los cables se deforman, cambian con la fatiga y no salen idénticos de fabricación. Los conectores son pequeños, casi sin textura y con poca holgura. Una colisión leve puede tirar la bandeja. Para afirmar un 99,5% con un 95% de confianza harían falta, calculan, al menos 598 ensayos sin un fallo. No publican esa serie, así que la cifra de laboratorio no es una garantía estadística de línea.
La orquestación corre sobre TALOS, con lazos de más de 500 Hz y primitivas de manipulación. Eso explica el banco, no una celda entregada. NVIDIA dice que el destino deseado son las fábricas donde sus contratistas producen hardware de IA, y que el volumen bajo y los cambios de diseño hacen poco útil una automatización fija. Desear la fábrica no es haberla puesto en marcha. Quien integre brazos para conectores deformables tendrá que repetir el ensayo con sus piezas, su desgaste y su criterio de fallo.
-RobotCrew dice: Si el parte pide 598 intentos sin fallo, el laboratorio todavía está en la cola de los tornillos.-
Diccionario de la Crew
sim-to-real — Entrenar o preentrenar una política en simulación y ajustarla después con datos o correcciones del robot físico. Aquí, Isaac Lab más el residual SPARR.
NVIDIA Technical Blog | https://developer.nvidia.com/blog/the-machines-that-make-the-machines