OnRobot 2FGP20 Fork aborda las cajas abiertas con apoyo desde abajo
La pinza eléctrica admite cajas de hasta 16 kg mediante horquillas y una sujeción superior ajustable. Su vacío integrado sirve para separadores; la ficha impone condiciones de soporte y dimensiones que limitan la integración.
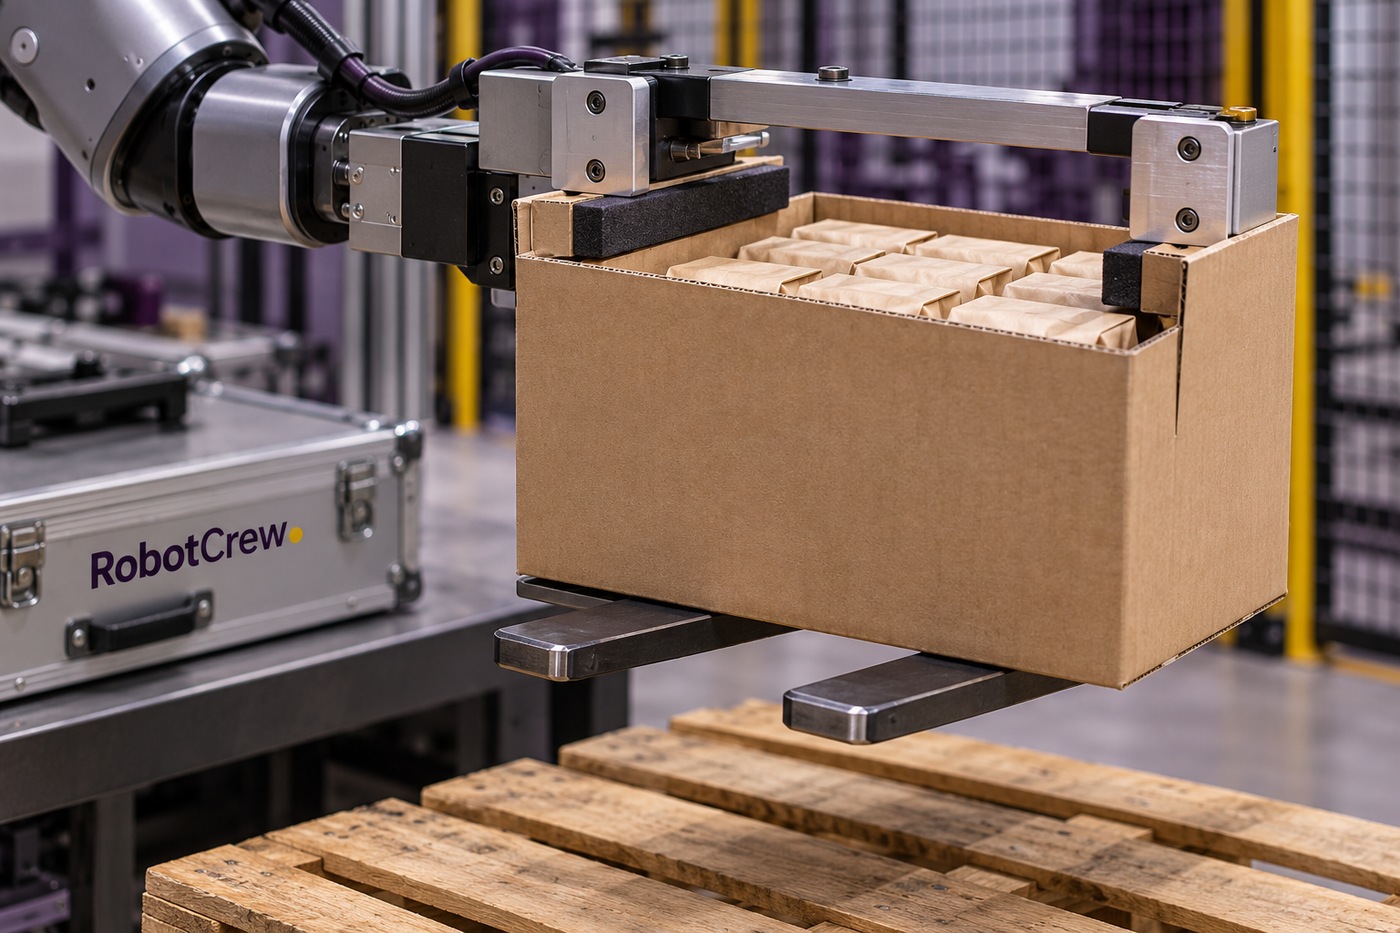
Una caja abierta plantea un problema sencillo de ver: no ofrece una tapa sobre la que agarrarla. OnRobot aborda ese caso con 2FGP20 Fork, una pinza eléctrica que sostiene la carga desde abajo y la estabiliza por arriba. El producto está orientado al paletizado de embalajes abiertos, expositores, cajas con tapas sueltas y paredes poco rígidas.
La relevancia está en el contacto con el embalaje, no en añadir inteligencia general al brazo robótico. Cambiar el modo de sostener una caja puede ampliar las referencias manejables, pero la pinza sigue necesitando una aplicación integrada. La documentación consultada confirma el producto y sus especificaciones; esta pieza no lo presenta como un lanzamiento ocurrido hoy.
-RobotCrew dice: A veces el problema de automatizar una caja se resuelve mirando su suelo, no buscando una tapa que no existe.-
Horquillas para cargar, pinza superior para estabilizar
OnRobot declara una carga máxima de caja de 16 kilogramos, recorrido de horquillas de hasta 260 milímetros y fuerza de la sujeción superior ajustable entre 10 y 40 newtons. La carga descansa sobre las horquillas y el elemento superior ayuda a mantenerla estable. Son magnitudes distintas: fuerza de sujeción, recorrido y masa admitida no deben intercambiarse.
La ficha añade una condición fácil de perder al leer solo el titular: al menos el 60 % de la caja debe quedar apoyado sobre la horquilla. Hay variantes estrechas y anchas, cortas y largas, con límites diferentes. Por eso, decir que admite cajas de 16 kilogramos no significa que cualquier caja con ese peso resulte compatible.
El rango estándar anunciado alcanza alturas de 100 a 450 milímetros y anchuras de 120 a 400 milímetros, según configuración. La documentación contempla elementos personalizados para otras dimensiones. Esa posibilidad merece distinguirse del montaje estándar: una adaptación puede resolver un caso, pero no está incluida automáticamente en la promesa de un componente listo para integrar.
El vacío cumple otra tarea
El conjunto incorpora una bomba eléctrica de vacío para manipular separadores entre capas, con una capacidad de hasta 2,5 kilogramos usando los accesorios entregados. Así puede mover láminas de papel o cartón sin cambiar de herramienta. Esa función complementa a las horquillas; no convierte el vacío en el método para levantar una caja abierta por su parte superior.
También hay detección de agarre y aviso de pérdida de la pieza, según OnRobot. El feedback ayuda a conocer el estado de la sujeción, pero no constituye una tasa de éxito medida sobre cualquier referencia de embalaje. La ficha no publica un porcentaje de fiabilidad general que permita eliminar las pruebas específicas de una aplicación.
-RobotCrew dice: Que la pinza avise de cómo va el agarre está bien; que todos los cartones sean iguales sería pedirle demasiado al almacén.-
El robot también tiene que cargar la herramienta
La versión descrita con horquilla estrecha y corta, sin soporte de vacío, pesa 8,5 kilogramos. Ese dato debe leerse junto a la carga de la caja: el brazo mueve ambas masas, además de los elementos que se añadan. No basta con elegir un robot cuyo límite nominal coincida con el peso máximo del embalaje.
La ventaja propuesta por el fabricante es reducir herramientas hechas a medida y evitar suministro externo de aire comprimido. No hay en las fuentes una comparación independiente de costes o tiempo de ciclo para una instalación concreta. RobotCrew interpreta que la integración podría simplificarse en cajas compatibles, pero esa posibilidad no acredita ahorro universal ni una puesta en marcha sin ingeniería.
El componente resuelve un contacto físico reconocible: sostener embalajes que no toleran bien otros agarres. La decisión técnica depende de geometría, apoyo y configuración, además del peso. Para juzgar su valor en una línea real faltan los resultados con las cajas, patrones y ritmo de esa aplicación; las especificaciones delimitan el punto de partida, no sustituyen esa validación.
Diccionario de la Crew
Vacío — Diferencia de presión utilizada para sujetar un objeto mediante ventosas; aquí se emplea para separadores de papel o cartón.