¿Qué es el SLAM 2D en un robot móvil?
Estimación simultánea de posición y mapa usando sensores de entorno.
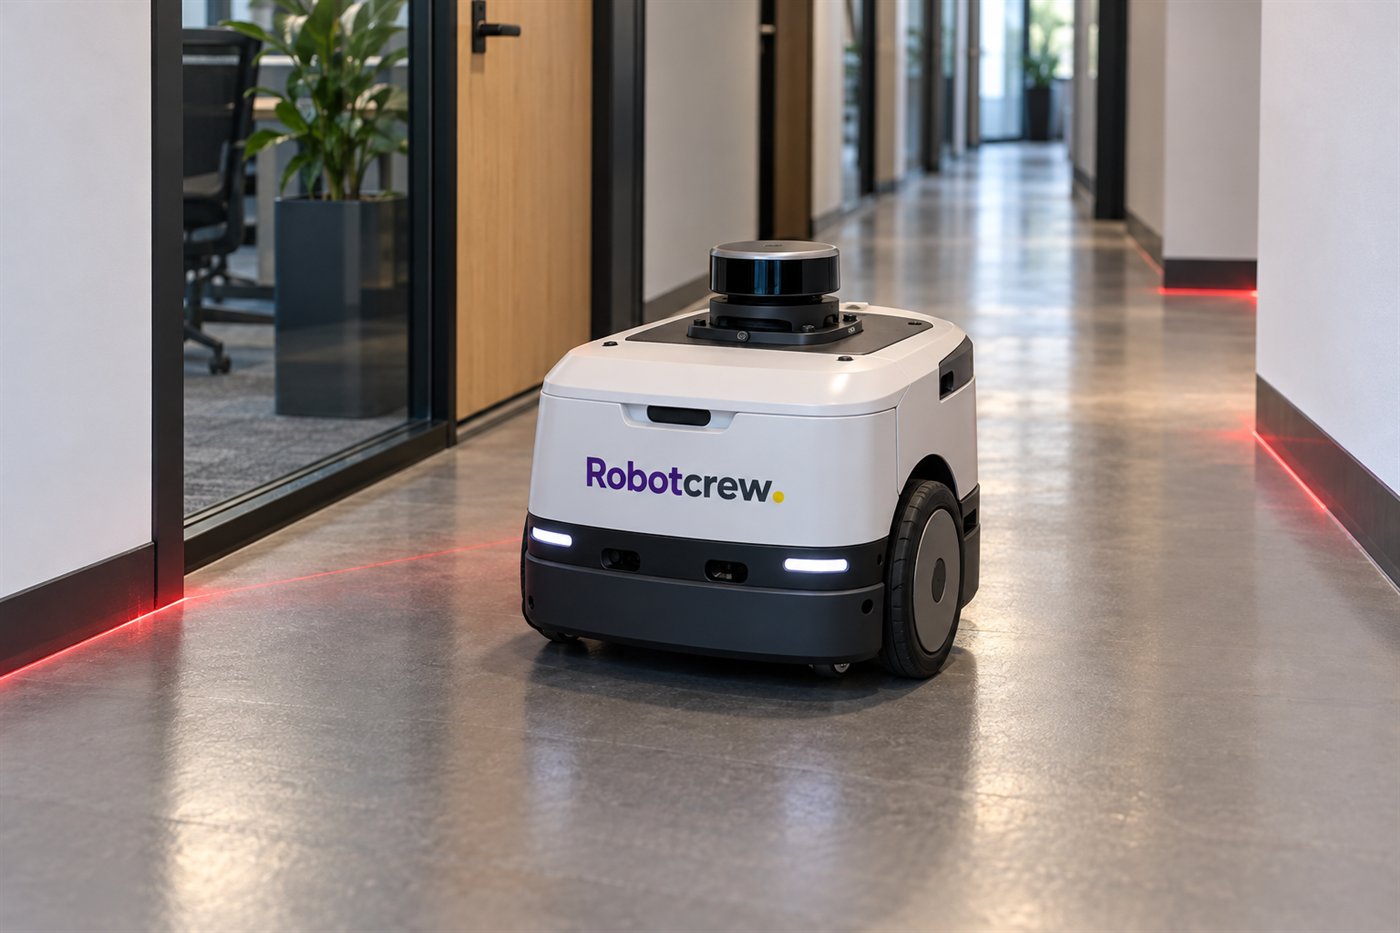
El SLAM 2D permite que un robot móvil estime dónde está mientras construye un mapa de su entorno. El nombre viene de simultaneous localization and mapping: localización y mapeo simultáneos. Sirve para que un robot de servicio recorra un edificio sin disponer de un plano preciso ni conocer su posición inicial.
Un robot puede medir distancias y contar cuánto giran sus ruedas, pero esas señales tienen ruido. Si avanza varios metros, un pequeño error repetido puede desplazar bastante la posición calculada. A la vez, el mapa que necesita para orientarse todavía está por hacer. SLAM resuelve esas dos incógnitas juntas, combinando observaciones del entorno con una estimación del movimiento. -RobotCrew dice: Es como dibujar el pasillo mientras buscas la puerta; solo que aquí las ruedas también opinan.-
Qué significa que sea «2D»
En un sistema habitual, un lidar instalado en el robot mide distancias en un plano horizontal. Cada barrido reúne puntos donde el haz encuentra paredes, muebles u otros obstáculos. La odometría de las ruedas aporta una estimación inicial de cuánto se ha desplazado la plataforma entre barridos. El algoritmo compara las lecturas nuevas con las anteriores y ajusta la posición para que los elementos observados encajen de forma coherente.
El mapa puede representarse como una cuadrícula de ocupación: cada celda expresa si se cree que está libre, ocupada o todavía no observada. Es una vista útil para desplazarse por pasillos y habitaciones, pero no describe toda la escena. Si una mesa tiene un tablero alto y el lidar pasa por debajo, el mapa puede no mostrarlo; una escalera, una rama o un objeto suspendido también pueden quedar fuera de ese plano. “2D” describe la representación y el barrido, no una comprensión completa del espacio.
El lidar no es la única entrada posible: existen enfoques visuales y otros sensores. Lo importante es que el sistema relacione observaciones con movimiento. En una configuración con lidar, el scan matching busca qué posición explica mejor la forma del barrido actual respecto a los anteriores. El resultado actualiza tanto la estimación de pose —posición y orientación— como la estructura del mapa. No es una fotografía que se pega en el plano, sino un problema de estimación que se corrige al recibir datos nuevos.
El error que se acumula y cómo se corrige
La odometría da una pista, no una verdad absoluta. Una rueda que patina o un suelo irregular pueden desviar poco a poco la pose estimada. Por eso los sistemas de SLAM mantienen relaciones entre varias observaciones y pueden optimizarlas conjuntamente. En herramientas como SLAM Toolbox, esas relaciones se organizan en un grafo de poses, mientras el emparejamiento de escaneos ayuda a ajustar la odometría. La calidad del resultado depende de que las señales se complementen bien.
Cuando el robot vuelve a una zona reconocible, el sistema puede detectar un cierre de bucle: las lecturas actuales se parecen a las tomadas allí antes. Esa coincidencia añade una restricción que permite revisar el recorrido y repartir parte del error acumulado. Si el reconocimiento falla, o si un pasillo largo ofrece paredes casi idénticas, el cierre no siempre es sencillo. También pueden confundir los cambios en el entorno: una puerta abierta, carros en movimiento o muebles que cambian de sitio. -RobotCrew dice: Volver al punto de partida ayuda; volver y reconocerlo ya es la parte técnica.-
Mapa, localización y navegación no son lo mismo
Durante el mapeo, el robot explora y el mapa se actualiza con sus recorridos. Más adelante puede cargarse un mapa guardado y estimar la posición sobre él; esa tarea se llama localización. Algunos paquetes permiten ambos modos. SLAM Toolbox, por ejemplo, ofrece mapeo 2D y localización basada en un mapa o grafo guardado. En Nav2, el tutorial oficial integra un sistema SLAM que publica el mapa y la transformación entre los marcos map y odom. El mapa orienta; el planificador de navegación decide cómo llegar al destino.
La calibración y la seguridad también forman parte del sistema. Conviene calibrar el lidar respecto a la base, revisar la odometría y comprobar las transformaciones entre sensores y robot. Un mapa torcido o duplicado puede apuntar a errores de sincronización, marcos o medición, no a que el pasillo haya decidido multiplicarse. Y una cuadrícula útil para navegar no sustituye una capa de seguridad: personas y obstáculos móviles requieren percepción y reglas de circulación adecuadas. -RobotCrew dice: El mapa es una hipótesis bastante práctica; las comprobaciones de seguridad siguen teniendo la última palabra.-
Diccionario de la Crew
Odometría — Estimación del movimiento calculada a partir de sensores del robot, a menudo los encoders de las ruedas.
Pose — Posición y orientación del robot respecto a un sistema de coordenadas.
Cierre de bucle — Reconocimiento de un lugar visitado que permite ajustar la trayectoria y el mapa.