¿Qué es el Tool Center Point (TCP)?
Referencia geométrica de la herramienta usada para programar trayectorias.
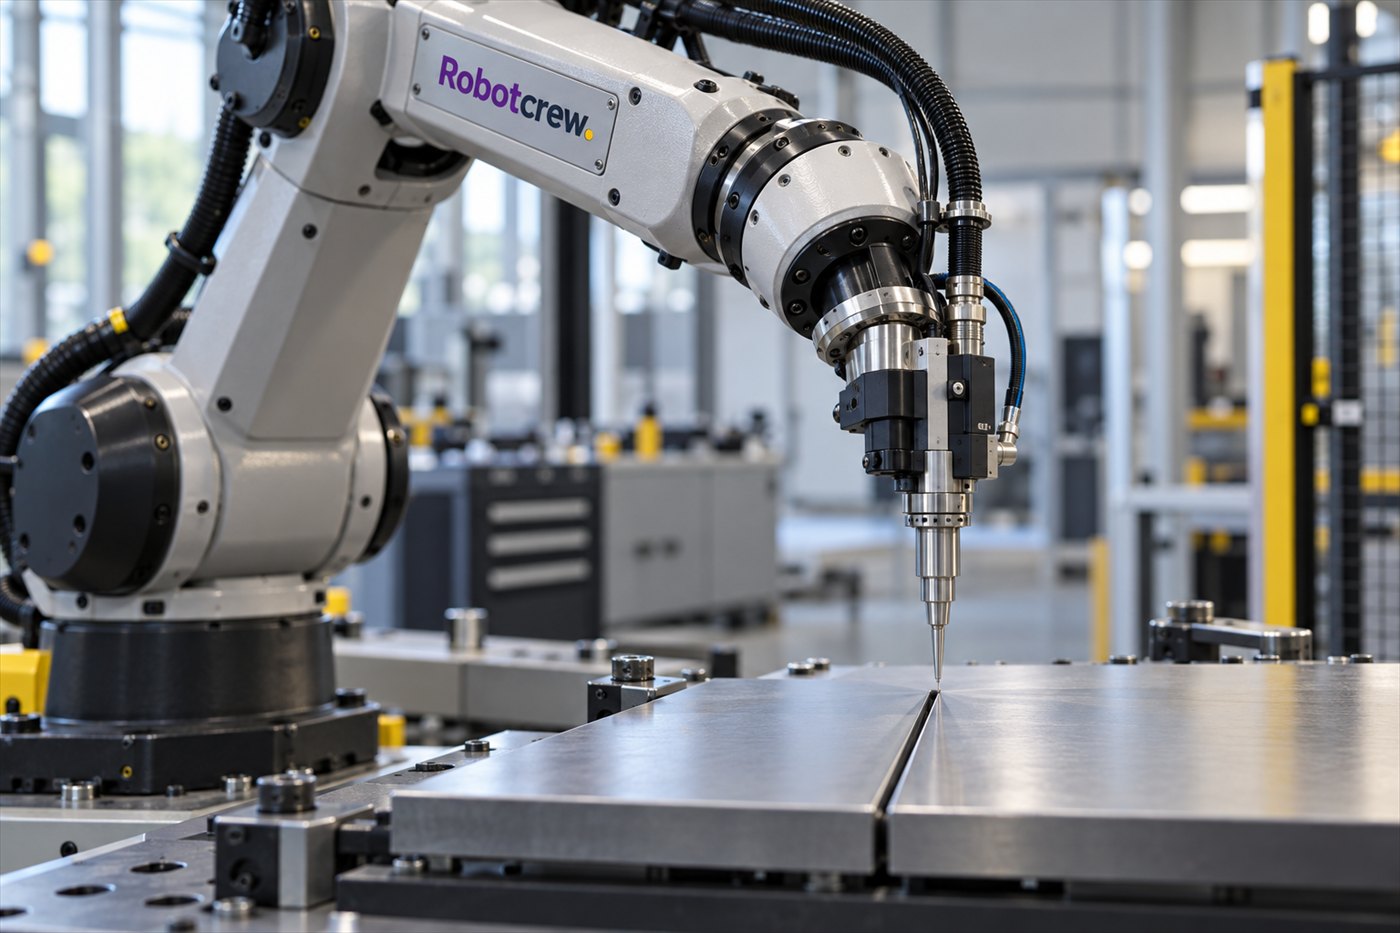
El Tool Center Point (TCP), o punto central de herramienta, es el punto de referencia que el robot considera situado en su herramienta. Puede coincidir con la punta de una boquilla, el centro de una pinza o el extremo de un destornillador. Se define respecto a la brida de salida del robot mediante una posición y una orientación. No tiene por qué estar en el centro físico de la herramienta: se elige según la tarea.
Un punto elegido para trabajar
La brida es la cara donde se monta la herramienta. Con posición y orientación cero, el TCP coincide con el centro de esa brida en el sistema del robot. Al asignarle un desplazamiento, el controlador usa otro punto como referencia. Así, una posición programada expresa dónde debe quedar el TCP y hacia dónde debe mirar. El programa describe la tarea desde ese punto elegido.
La orientación importa tanto como la posición. Una punta puede llegar a la coordenada correcta y aun así apuntar con un ángulo inadecuado; una boquilla, por ejemplo, debe acercarse a la superficie con la inclinación prevista. El TCP reúne ambas partes de la pose: dónde está el punto y cómo está orientada la herramienta. Un punto bien medido con el eje equivocado sigue siendo una referencia incorrecta.
El TCP acompaña a la herramienta; el sistema de coordenadas de la pieza describe el área de trabajo o el objeto. El controlador combina esas referencias para colocar el TCP respecto al entorno. La herramienta dice “desde aquí”; la pieza, “respecto a esto”.
Por qué cambia la trayectoria
Imagina un robot que deposita sellador en la junta entre dos paneles. Si el programa toma como referencia la brida y la boquilla sobresale varios centímetros, ordenar que la brida recorra una línea no garantiza que la punta siga la junta. Al definir el TCP en la salida de la boquilla, el movimiento puede referirse directamente al punto que deposita el material. La trayectoria resulta más fácil de enseñar y revisar.
En un movimiento lineal, el controlador utiliza el TCP activo para mantener ese punto sobre la trayectoria entre posiciones. Los ejes pueden seguir recorridos complejos mientras la punta avanza recta. Si se activa el TCP de otra herramienta —una pinza en vez de la boquilla—, el robot puede alcanzar una pose distinta de la esperada. La trayectoria depende de qué TCP esté seleccionado. -RobotCrew dice: El brazo hará sus cálculos con toda seriedad; conviene presentarle la herramienta correcta.-
El mismo principio sirve para soldar, atornillar o colocar piezas. En una pinza, el TCP podría estar en el centro entre las mordazas para una apertura concreta; en una herramienta de corte, en el filo. No existe una ubicación universal: el proceso decide qué punto conviene controlar. -RobotCrew dice: Hasta el destornillador quiere saber desde dónde cuenta el robot.-
Medirlo y comprobarlo
Si el desplazamiento no se puede medir con facilidad, puede calibrarse. Un método habitual mantiene la punta sobre un punto fijo y orienta la herramienta desde varias direcciones, registrando cada vez la posición de la brida. El controlador calcula qué desplazamiento hace coincidir las mediciones en un mismo TCP. Las orientaciones deben ser suficientemente distintas; una medición adicional permite revisar el resultado. El cálculo ayuda, pero depende de mediciones coherentes.
Después, guarda el TCP con un nombre reconocible y comprueba la trayectoria con movimientos lentos y seguros. Si se desmonta la herramienta, se cambia una punta o se altera el montaje, el desplazamiento puede dejar de representar su geometría. En una celda con varias herramientas, verifica cuál está activa antes de ejecutar el programa. El mismo brazo puede necesitar referencias distintas según lo que lleve montado.
Lo que el TCP no corrige
Un TCP preciso no compensa una herramienta que se dobla, una pieza mal colocada, holguras, desgaste ni errores de calibración. Tampoco describe la masa o el centro de gravedad de la herramienta: esos datos se configuran aparte cuando el controlador los necesita. El TCP es una referencia geométrica, no una descripción completa del montaje. -RobotCrew dice: Ponerle nombre al punto ayuda; enderezar la boquilla torcida sigue siendo mantenimiento.-
La idea práctica es definir el punto y la orientación que quieres llevar por el espacio, calibrarlos y confirmar que el programa usa ese TCP. Así, las posiciones guardadas se relacionan con el trabajo real de la herramienta. Una referencia pequeña en el modelo puede cambiar dónde trabaja el robot.
Diccionario de la Crew
Brida de salida — Superficie mecánica del robot donde se fija la herramienta.
Pose — Combinación de posición y orientación.
TCP activo — Referencia de herramienta que usa el programa para calcular el movimiento en ese momento.