¿Qué es la interpolación cartesiana en un robot industrial?
Planificación de movimientos lineales del TCP dentro del espacio de trabajo.
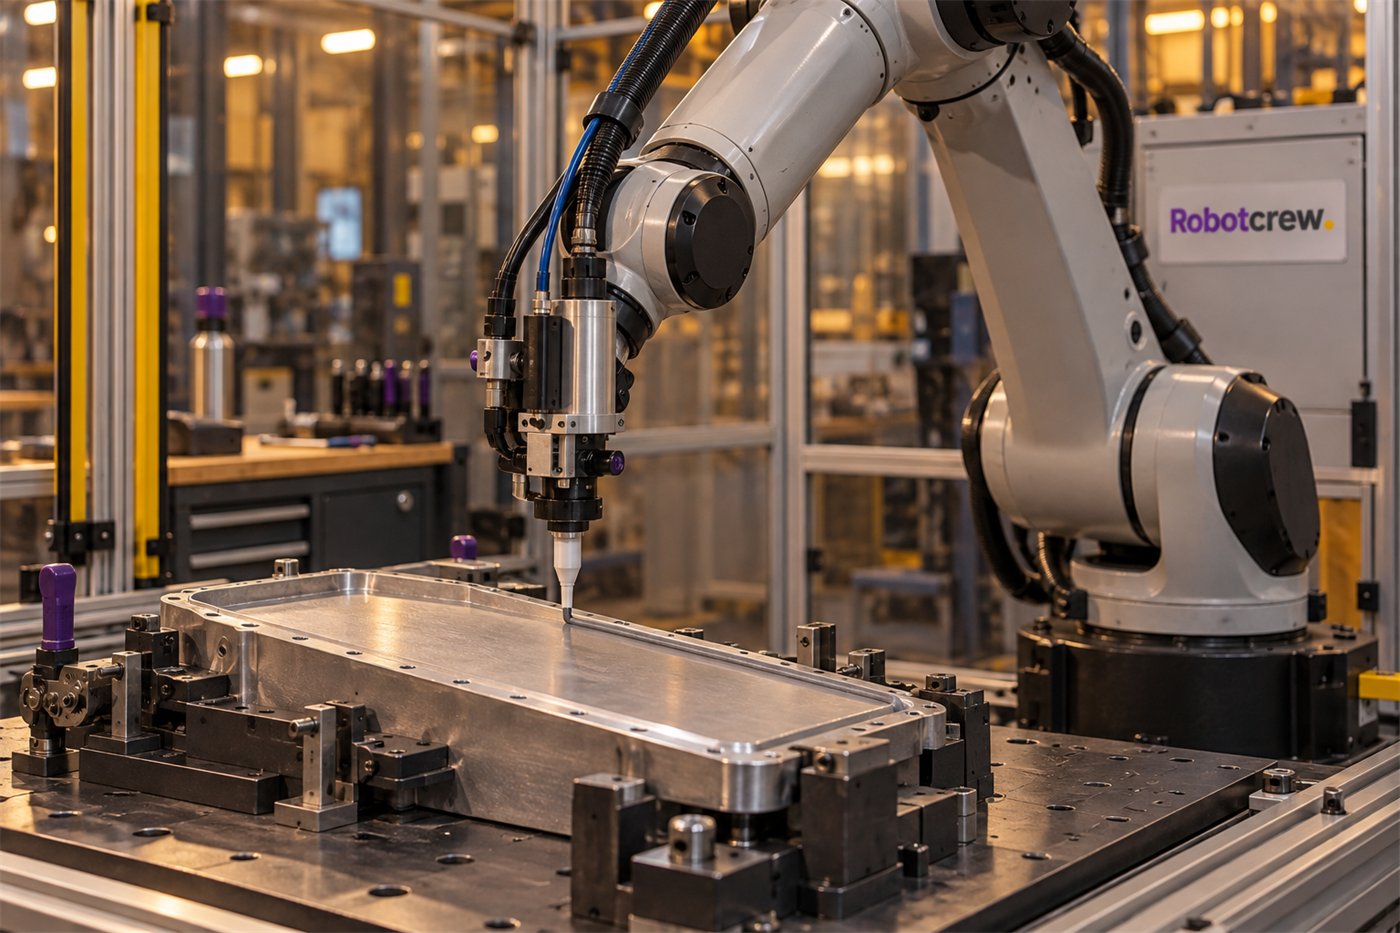
La interpolación cartesiana describe una trayectoria definida en el espacio de trabajo del robot. En una instrucción lineal, se fija dónde debe estar el TCP —el punto de referencia asociado a la herramienta— al inicio y al final; el controlador calcula el movimiento para que ese punto avance por una línea. La muñeca y los demás ejes pueden recorrer arcos mientras la punta mantiene el camino recto.
En muchos controladores industriales, la orden se identifica como MoveL o LIN. MoveJ, en cambio, interpola el movimiento de las articulaciones: suele ser útil para desplazarse entre zonas sin exigir una forma concreta al recorrido de la herramienta. La diferencia importante está en qué trayectoria se controla, no en que un comando sea siempre más rápido o mejor. Universal Robots describe MoveL como el movimiento lineal del TCP entre puntos y MoveJ como un movimiento calculado en el espacio articular.
Imaginemos que una boquilla debe depositar sellador a lo largo de una junta recta. Con una trayectoria cartesiana, se programa la línea que debe seguir la punta; el robot reparte el cambio entre hombro, codo y muñeca según su configuración. El operario piensa en la forma del proceso, pero la máquina tiene que traducirla a varias articulaciones coordinadas. La punta debe seguir una recta aunque cambie la postura del brazo. -RobotCrew dice: La junta es recta; el camino de los seis ejes puede parecer una reunión con agenda propia.-
De los puntos al movimiento de los ejes
El controlador no suele mover la herramienta a saltos. Interpola poses intermedias a lo largo de una trayectoria cartesiana, donde se define la posición y, según la tarea, la orientación de la herramienta. Después resuelve la cinemática inversa: calcula qué ángulos articulares producen cada pose solicitada. En un robot de varios ejes, pueden existir más de una configuración para alcanzar la misma posición, y el controlador debe elegir una compatible con el movimiento y la configuración actual.
También importa el sistema de coordenadas elegido. Una línea puede definirse respecto a la base del robot, una pieza o una herramienta; cambiar ese marco cambia el significado de los mismos valores numéricos. Si el TCP o la pieza están mal calibrados, una trayectoria perfectamente interpolada puede quedar desplazada respecto al borde real. La matemática no corrige una referencia física mal medida.
La trayectoria pedida debe caber dentro del alcance del robot y respetar límites de velocidad, aceleración y articulación. Cerca de una configuración singular, pequeños cambios de posición pueden exigir movimientos articulares muy grandes o una solución distinta. También hay que comprobar colisiones con la pieza, el útil y la estructura de la celda. Que una línea exista en el programa no significa que sea ejecutable en cualquier postura. -RobotCrew dice: El espacio cartesiano promete una recta; los límites mecánicos siguen teniendo derecho a opinar.-
La línea ideal y el ciclo real
Una secuencia de varios tramos añade otra decisión: detenerse exactamente en cada punto o suavizar la transición. Un radio de mezcla permite que el robot pase por una zona cercana al punto programado sin frenar por completo, pero puede redondear la esquina. En tareas de soldadura, pegado o corte, ese cambio afecta al proceso; una pasada continua no siempre conserva la geometría que requiere la pieza. La precisión del camino y el ritmo de producción se ajustan juntos.
La velocidad lineal, la aceleración y la orientación también cuentan. Una trayectoria puede ser alcanzable a velocidad baja y exceder límites si se acelera demasiado, si la herramienta pesa más de lo previsto o si los ejes se acercan a sus topes. En una celda, la programación se valida con el modelo y el equipo reales, resguardos instalados y condiciones seguras de prueba. El movimiento final depende del controlador y de la configuración del fabricante.
Las primitivas de movimiento de ROS 2 Control distinguen entre movimientos cartesianos y articulares, y advierten que la ejecución puede diferir de la trayectoria planeada porque la cinemática inversa no siempre tiene una única solución. Para evaluar un proceso conviene medir el recorrido real del TCP, su tolerancia, la orientación de la herramienta, el tiempo de ciclo y cualquier desviación cerca de esquinas o singularidades. -RobotCrew dice: En robótica industrial, “seguir la línea” también incluye revisar quién puso el cero.-
Diccionario de la Crew
TCP — Punto y orientación de referencia que el controlador usa para colocar la herramienta.
Trayectoria cartesiana — Recorrido de la herramienta definido en posiciones y orientaciones del espacio de trabajo.
Cinemática inversa — Cálculo de las posiciones articulares necesarias para alcanzar una pose de la herramienta.