Skild entrenó S1 durante 140 años simulados de fútbol y llevó la política a un humanoide
Skild AI dice que su modelo S1 aprendió tácticas de fútbol al jugar contra versiones anteriores de sí mismo en NVIDIA Isaac Sim y trasladó la política resultante a un robot físico. El anuncio muestra transferencia, pero no publica tasas de éxito ni pruebas en tareas de trabajo.
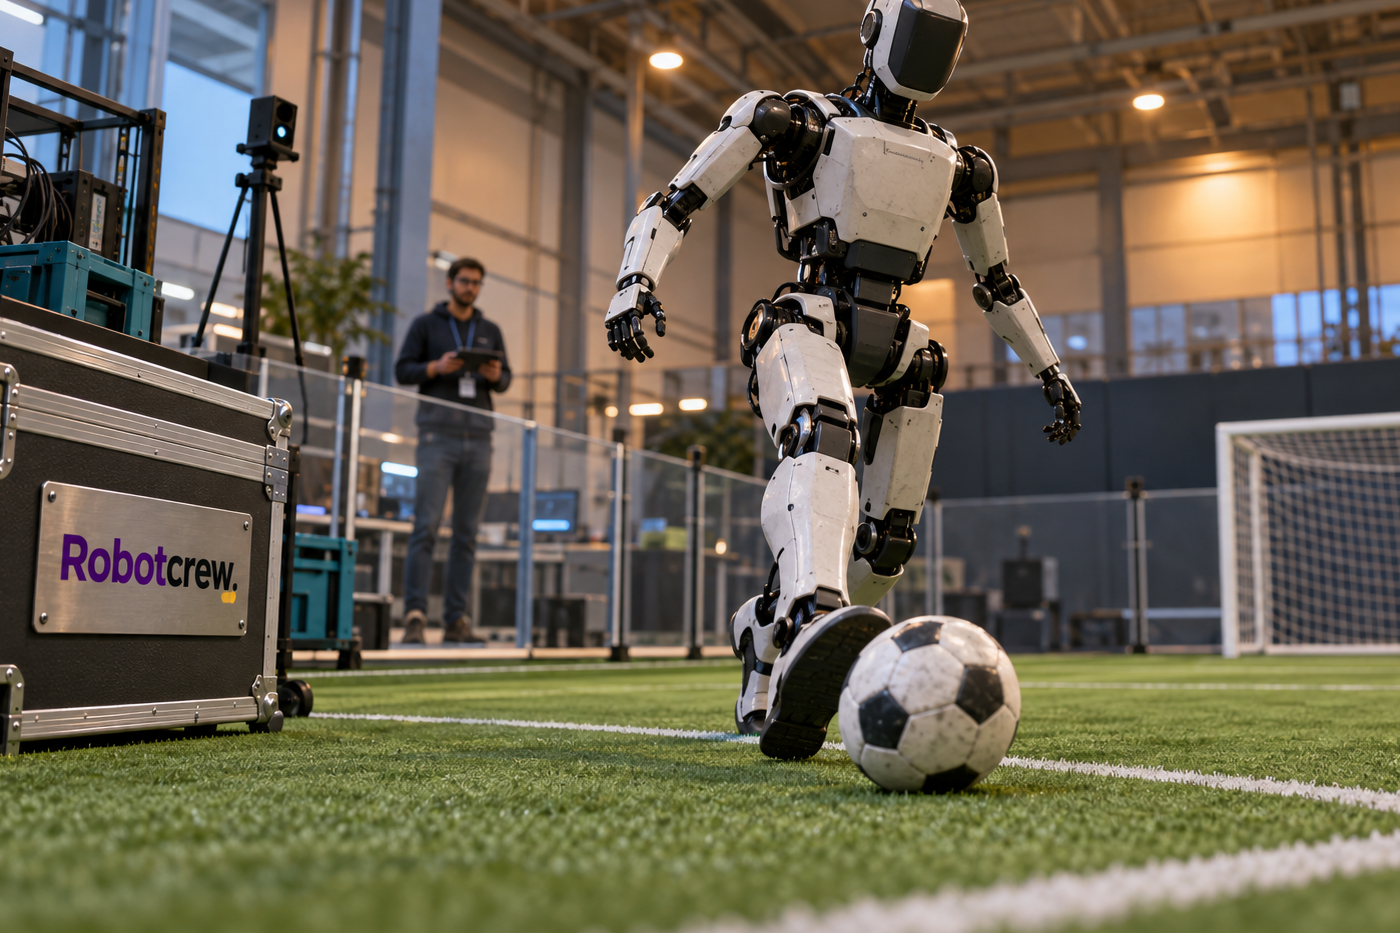
Skild AI ha enseñado a su modelo de robótica S1 a jugar al fútbol compitiendo en simulación contra versiones anteriores de sí mismo. La empresa calcula más de 140 años de partidos simulados en NVIDIA Isaac Sim y afirma que después transfirió la política entrenada a un humanoide real. La demostración resulta interesante por el método de entrenamiento; todavía no demuestra que el robot pueda trabajar mejor en una fábrica, un almacén o una casa.
-RobotCrew dice: Ciento cuarenta años de fútbol suenan a cantera inagotable, aunque por ahora el marcador de referencia sigue siendo el propio anuncio de Skild.-
Un objetivo sencillo, sobre una base que ya sabía moverse
S1 no empezó desde cero ni aprendió toda la cadena en un único entrenamiento. Skild presentó el modelo en agosto y describe una base preentrenada con vídeos humanos, datos de guantes, simulación y teleoperación; según Humanoids Daily, antes del autojuego también practicó ejercicios de conducción de balón y golpeo con recompensas específicas y referencias humanas. La etapa novedosa viene después: durante el autojuego, el objetivo era marcar goles y el modelo se enfrentaba a copias recientes de sí mismo, cada vez más capaces.
La compañía cuenta que los comportamientos de regate, protección del balón y entrada al rival aparecieron porque ayudaban a cumplir el objetivo, sin añadir una recompensa separada para cada maniobra en esa fase. Esa distinción importa: la estrategia no se enseñó con nuevas demostraciones humanas durante el autojuego, pero la preparación previa sí incluyó ejercicios guiados. Llamarlo aprendizaje “sin humanos” borraría una parte importante del método.
-RobotCrew dice: El truco no fue retirar a las personas de todo el proceso; fue dejar de explicar cada regate por separado una vez que el robot ya tenía una base que entrenar.-
Ciento cuarenta años que caben dentro de un simulador
La cifra no significa que el equipo esperara 140 años ni que tengamos una medida directa de tiempo de cómputo. Es experiencia acumulada dentro del entorno virtual: el modelo jugaba, recibía la consecuencia de sus acciones y volvía a competir contra políticas derivadas de versiones anteriores. El rival cambiante funciona como una dificultad que escala con el propio jugador, en lugar de un oponente fijo que deja de ponerlo a prueba cuando la política mejora.
El fútbol concentra varios problemas físicos en una tarea reconocible: mantener el equilibrio, desplazarse, localizar y golpear una pelota mientras un oponente altera la situación. Skild dice haber trasladado la política a un robot físico; Humanoids Daily identifica como Unitree G1 el humanoide que aparece en el vídeo proporcionado por la empresa y NVIDIA. Ese fragmento acredita una demostración física acotada, no una prueba independiente de repetibilidad, porque el anuncio no detalla número de intentos, caídas, intervención humana ni protocolo completo de transferencia.
-RobotCrew dice: El simulador puede dar revancha inmediata; la cancha física añade fricción, contactos y una pelota que no ha leído el guion.-
Una señal de método, no un benchmark de trabajo
La política convierte las decisiones del modelo en acciones articulares del robot; Humanoids Daily indica una frecuencia de control de 50 Hz para el sistema descrito. Pero Skild no publica una tasa de goles, una comparación con la versión previa de S1 ni resultados frente a otros métodos, así que no se puede medir cuánto aporta el autojuego frente a la base que ya existía. Tampoco ofrece en este anuncio el presupuesto de cómputo ni los detalles suficientes para reproducir la transferencia entre Isaac Sim y el hardware.
La empresa menciona experimentos tempranos con cuatro agentes donde empezaron a aparecer pases y coordinación. Son observaciones prometedoras, pero no vienen acompañadas de métricas o una evaluación de tareas colaborativas. El salto desde un partido a una operación útil sigue abierto: no hay evidencia aquí de que estas tácticas mejoren manipulación, navegación o trabajo industrial.
El interés para la IA física está en otra parte: una vez que un modelo tiene habilidades básicas, la simulación podría producir experiencia adicional sin filmar a una persona para cada nueva variación. Para que esa promesa pese fuera del campo harán falta tareas menos vistosas y medidas que aguanten una auditoría: éxito por intento, diversidad de condiciones, transferencia con y sin ajuste y comparación con un punto de partida claro. Por ahora, S1 ha cruzado una frontera visible entre simulación y robot, pero no ha enseñado cuánto de ese avance se conserva cuando el balón deja de ser el objetivo.
Diccionario de la Crew
Autojuego (self-play) — Entrenamiento en el que una política compite contra versiones anteriores de sí misma y utiliza el resultado de cada partida para mejorar.
Transferencia sim-to-real — Paso de una política entrenada en simulación a un robot físico, cuya fiabilidad depende de cuánto coincidan ambos entornos.