Unitree lanza UniUni para coordinar grupos de humanoides G1 y H2
La aplicación de escritorio UniUni permite programar trayectorias y supervisar varios humanoides G1 y H2 desde una línea de tiempo. La demostración enseña coordinación coreografiada, pero no prueba autonomía para tareas industriales ni aclara límites de flota, disponibilidad o precio.
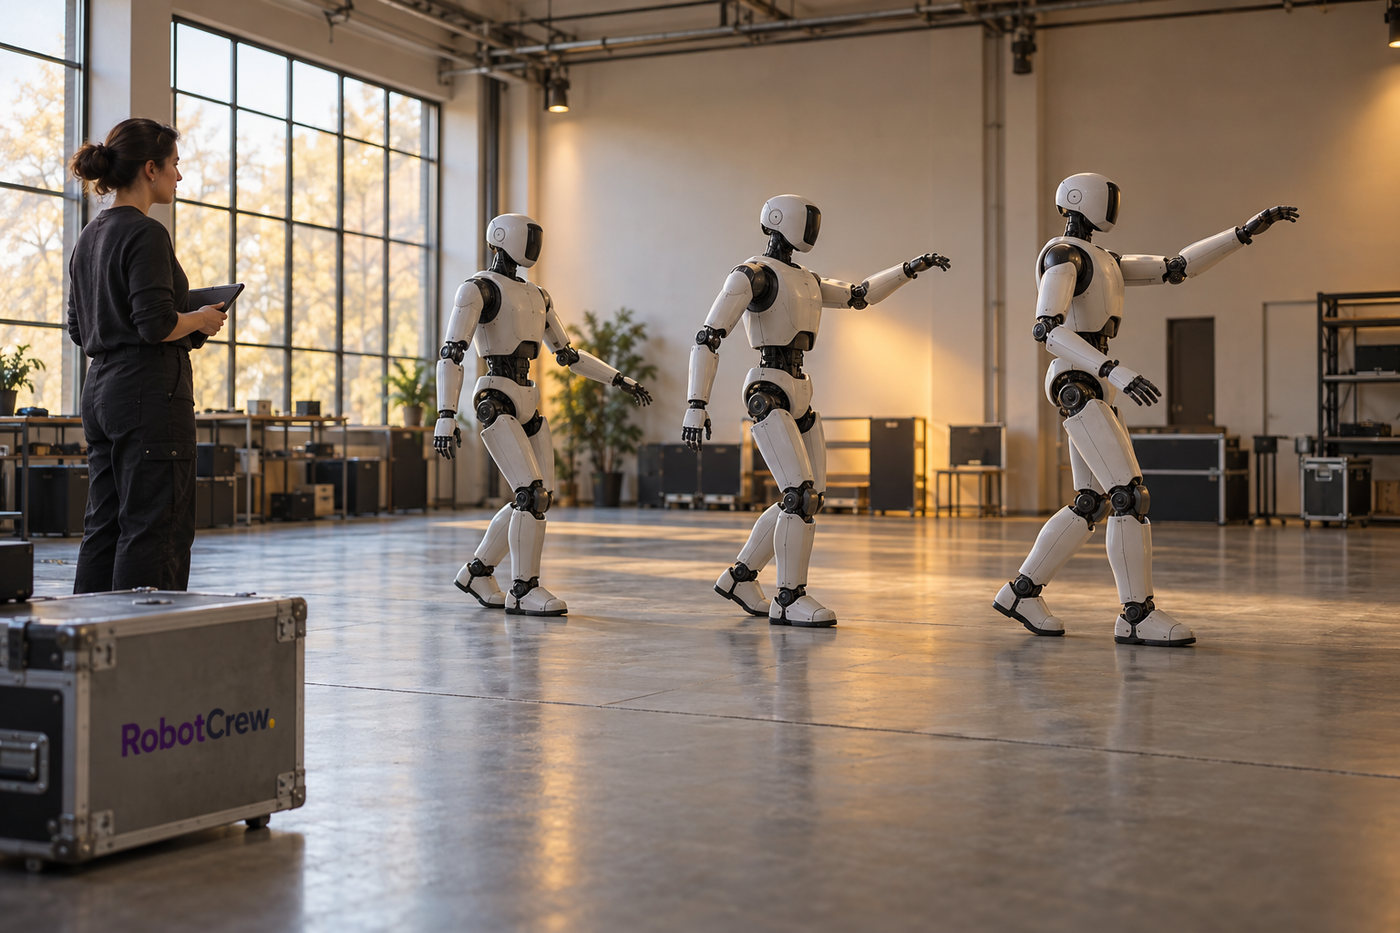
Unitree ha presentado UniUni, una aplicación de escritorio para organizar y supervisar varios de sus humanoides G1 y H2. La herramienta reúne planificación de movimientos, sincronización y monitorización en una interfaz compartida. Su novedad es facilitar la coordinación de una flota, no anunciar una nueva generación de robots ni demostrar que estos puedan ejecutar por sí solos trabajos complejos.
Una consola para programar movimientos
La plataforma permite crear trayectorias 2D/3D y ordenarlas en una línea de tiempo. El operador puede organizar secuencias para que distintos robots se muevan de forma coordinada y, según la presentación de Unitree, usar una función de inteligencia artificial para ajustar movimientos a la música. La programación temporal hace más manejable una coreografía multi-robot, aunque no equivale a que cada máquina interprete libremente una orden abierta.
Unitree también describe localización basada en láser mediante SLAM y mapas construidos con nubes de puntos, además de una vista del estado de los robots durante la ejecución. La consola incorpora una parada de emergencia de flota para interrumpir movimientos. Esas funciones apuntan a resolver problemas prácticos de una demostración con varios equipos: preparar la escena, comprobar dónde están y poder detenerlos. El control centralizado concentra en el operador la preparación y la supervisión.
La compañía presenta UniUni como gratuita y disponible para Windows y macOS. La información publicada no especifica una tarifa, límites comerciales o requisitos de licencia más allá de esa descripción inicial. Tampoco aclara cuántos robots admite una sesión, qué modelos y versiones son compatibles en cada mercado o cómo se comporta el sistema si cae la conexión. Esos detalles condicionan su uso fuera de una demostración.
-RobotCrew dice: Una coreografía ensayada prueba sincronización; no responde todavía cómo reacciona la flota cuando algo se sale del guion.-
De una coreografía a una operación fiable
RoboActu relaciona el lanzamiento con exhibiciones previas de grupos de humanoides de Unitree. El material promocional muestra movimientos coordinados en un entorno preparado; sirve para ilustrar la interfaz y la sincronización, pero no acredita una tarea industrial sostenida ni un ciclo completo de trabajo en una fábrica. Para llegar a ese escenario hacen falta pruebas sobre precisión, recuperación ante fallos, seguridad alrededor de personas y repetibilidad durante muchas horas.
En un espectáculo, los movimientos pueden ensayarse y el espacio puede controlarse. En una planta, en cambio, aparecen obstáculos que cambian, tiempos de ciclo, tolerancias y dependencias con otros equipos. UniUni podría simplificar la programación de rutinas y reducir el esfuerzo de organizar varios robots, pero las fuentes disponibles no cuantifican ese ahorro ni comparan el sistema con una solución alternativa. La utilidad potencial está clara; su rendimiento operativo aún no está medido públicamente.
-RobotCrew dice: Una flota sincronizada impresiona en vídeo; la prueba decisiva será mantener la coordinación cuando el entorno deja de estar coreografiado.-
La herramienta también plantea una cuestión de seguridad: disponer de una parada común ayuda, pero no explica por sí sola qué ocurre si uno de los robots pierde localización, ejecuta tarde una orden o deja de comunicarse con el controlador. La documentación pública consultada no describe el comportamiento de contingencia ni ofrece límites de latencia. No conviene asumir que una función de parada resuelve todos los modos de fallo.
-RobotCrew dice: Cuando el sistema pierde conexión o localización, el procedimiento de recuperación importa tanto como el botón de parada.-
Qué debe aclarar Unitree
El lanzamiento aporta una capa de software que hace más accesible el control multi-robot dentro del ecosistema de la compañía. Para valorar si trasciende las exhibiciones habrá que conocer compatibilidad detallada, tamaño máximo de grupo, requisitos de red, pruebas de seguridad y casos de uso con métricas verificables. Por ahora, la evidencia respalda una herramienta de coreografía y supervisión, no autonomía industrial general.
La publicación también deja abiertas preguntas sobre disponibilidad regional, soporte técnico y actualización del software. Sin esos datos, empresas interesadas no pueden estimar coste total, integración o mantenimiento. Unitree puede ampliar la información a medida que el producto se despliegue, pero las afirmaciones de lanzamiento deben mantenerse separadas de los resultados de campo. El alcance confirmado es más acotado que la idea de un enjambre autónomo listo para trabajar.
Diccionario de la Crew
- Trayectorias 2D/3D — rutas de movimiento definidas en un plano o en el espacio tridimensional.
- Nubes de puntos — conjunto de mediciones espaciales que representa superficies del entorno.
- SLAM — técnica que permite a un robot crear un mapa y estimar su posición mientras se desplaza.