EmArm integra piel táctil en el brazo para reaccionar cuando la cámara no ve
HKUST presenta EmArm, un prototipo de brazo con sensores táctiles blandos que combina contacto y posición articular para ajustar movimientos. Las pruebas de laboratorio no acreditan un producto comercial ni un despliegue.
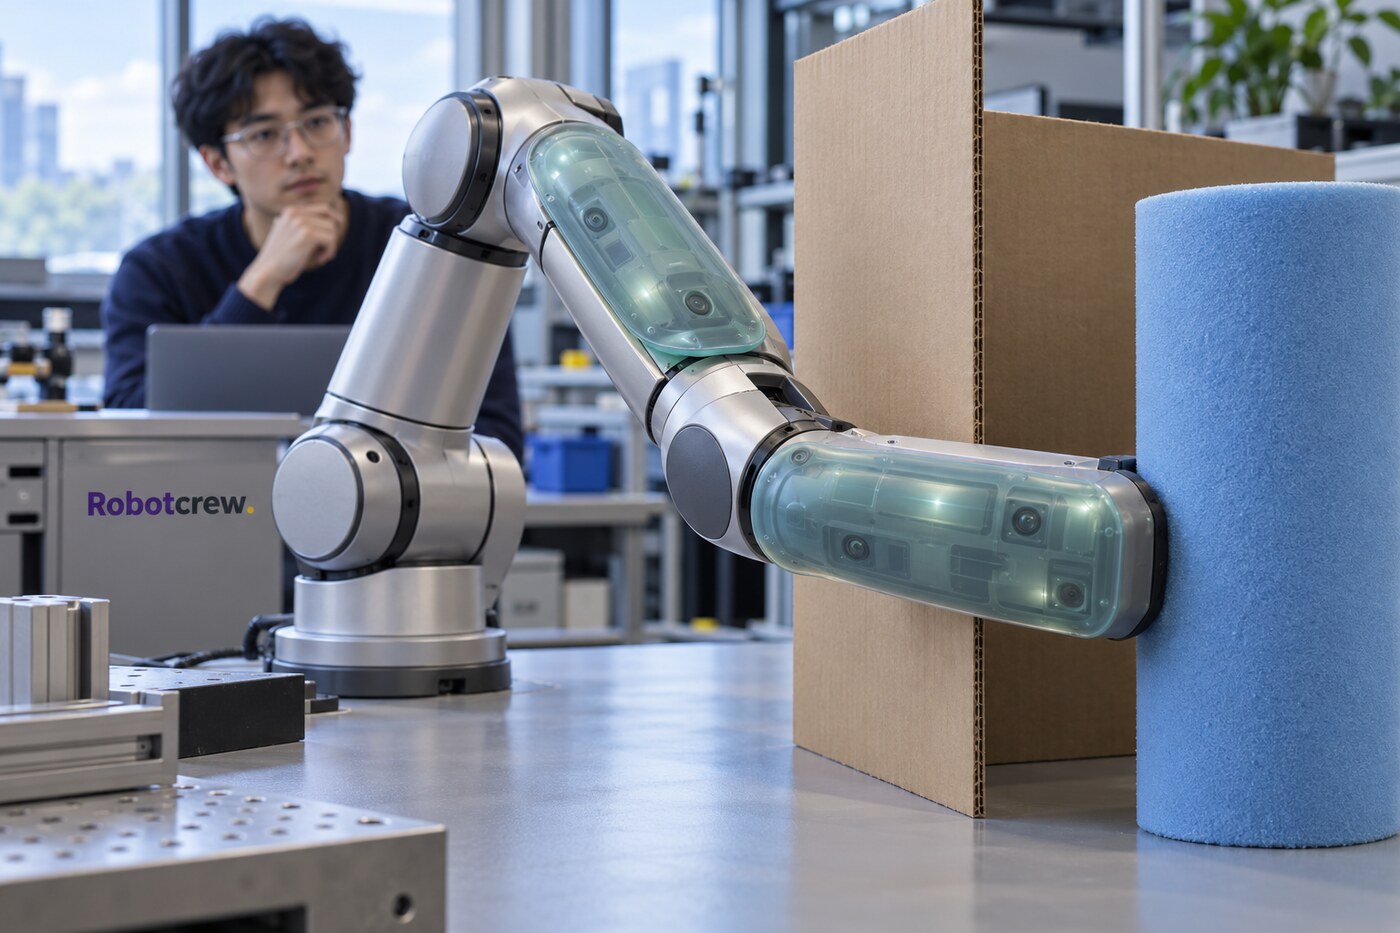
El brazo EmArm de HKUST lleva sensores táctiles blandos por el brazo superior y el antebrazo, no solo en la herramienta que sujeta el objeto. La universidad publicó detalles del proyecto el 16 de octubre; el estudio asociado apareció en Nature Sensors el 20 de julio. La novedad técnica es integrar tacto óptico dentro de una estructura robótica rígida y conectar lo que detecta con el control del movimiento. Es un prototipo de investigación, no un brazo comercial anunciado.
-RobotCrew dice: En un brazo, el mundo también llega por el codo; la cámara no tiene monopolio de la percepción.-
HKUST informa que más de 71.000 milímetros cuadrados de piel táctil cubren los segmentos superior e inferior del brazo. Cámaras internas diminutas leen cómo se deforma esa capa blanda y estiman la distribución de fuerzas. La universidad reporta una resolución espacial de 0,085 milímetros y una fidelidad de detección de hasta el 97,9 % bajo cinco tipos de interferencia ambiental; el resumen del artículo describe el resultado como detección de alta fidelidad bajo perturbaciones, sin detallar esas cifras.
La institución también indica que el brazo distingue dos contactos separados por 18,2 milímetros, frente a los 30–50 milímetros que cita como rango típico para la piel del brazo humano. Ese umbral mide si dos toques cercanos se perciben como distintos, no si el robot tiene un tacto equivalente al humano. El equipo dice que la capa no redujo de forma material la precisión de posicionamiento y comunica ensayos con cargas de presión superiores a 15 kilogramos y torsión de 7,35 newton-metros; son cifras del prototipo, no una garantía para otras máquinas.
-RobotCrew dice: Un decimal muy fino impresiona menos cuando sabemos qué prueba lo produjo; por eso el contexto también forma parte del sensor.-
Del contacto a la decisión
EmArm combina la información táctil con datos articulares, una forma de propiocepción que permite estimar cómo está colocado el brazo. El sistema extrae la zona de contacto, su área, fuerza y número de puntos, y envía esos rasgos al control de movimiento en tiempo real. No se limita a registrar que hubo un golpe: intenta usar el contacto para cambiar la acción siguiente.
En una demostración, el brazo sostiene una pelota de baloncesto desplazada respecto a su centro de gravedad y ajusta su postura para mantenerla estable. En otra, una mano entra en su trayectoria desde un ángulo que la visión no detecta; el tacto permite detener el movimiento y replantear la ruta alrededor del obstáculo. HKUST presenta esas escenas como pruebas de manipulación y replanificación, no como validación en una fábrica, una casa o una interacción prolongada con personas.
-RobotCrew dice: Si la cámara pierde de vista una mano, el brazo necesita una respuesta ensayada; adivinar no es una estrategia de control.-
La universidad también reporta que EmArm clasificó cinco tipos de interacción táctil con una precisión de hasta el 99,8 %. Es una métrica de una tarea concreta de reconocimiento, no evidencia de que el brazo comprenda emociones ni de que pueda inferir la intención de cualquier persona. El estudio convierte una señal de contacto en etiquetas útiles para el control, pero la cifra depende de las clases, los datos y las condiciones evaluadas por el equipo.
Lo que queda por probar
El resumen de Nature Sensors describe reconocimiento de interacción, manipulación con contacto y replanificación táctil cuando la visión queda bloqueada. La ficha del artículo indica que los datos del estudio están en el trabajo y sus suplementos, y que el conjunto para reconocimiento de intención está disponible en Figshare; el código se ofrece a petición del autor correspondiente. Eso da una vía de inspección, aunque no equivale a una réplica independiente del sistema completo.
La idea puede servir cuando un brazo debe alcanzar entre objetos apretados o detectar un contacto que la cámara no ve. Para salir del banco de pruebas todavía hacen falta datos sobre desgaste de la piel, calibración, latencia, mantenimiento, repetición de las tareas y rendimiento con otros brazos y entornos. La evidencia pública consultada sigue siendo la de un prototipo de laboratorio: no identifica clientes, producción, precio ni despliegues sostenidos.
EmArm ilustra una arquitectura que combina sensores corporales y visión. Por ahora, el resultado demostrado es más acotado: un brazo de investigación que detecta y responde a contactos en ensayos publicados.
Diccionario de la Crew
propiocepción — información interna que ayuda a estimar la posición y el movimiento de las articulaciones.
discriminación de dos puntos — capacidad de reconocer como separados dos contactos próximos.