Un cuadrúpedo de ETH resuelve un cubo de Rubik con los pies
Un ANYmal-D resolvió un cubo de 40 cm con sus patas, tras reconstruir sus caras y encadenar movimientos de equilibrio y manipulación. El equipo reporta tres pruebas completas; las rotaciones aisladas aún fallan en algunos intentos.
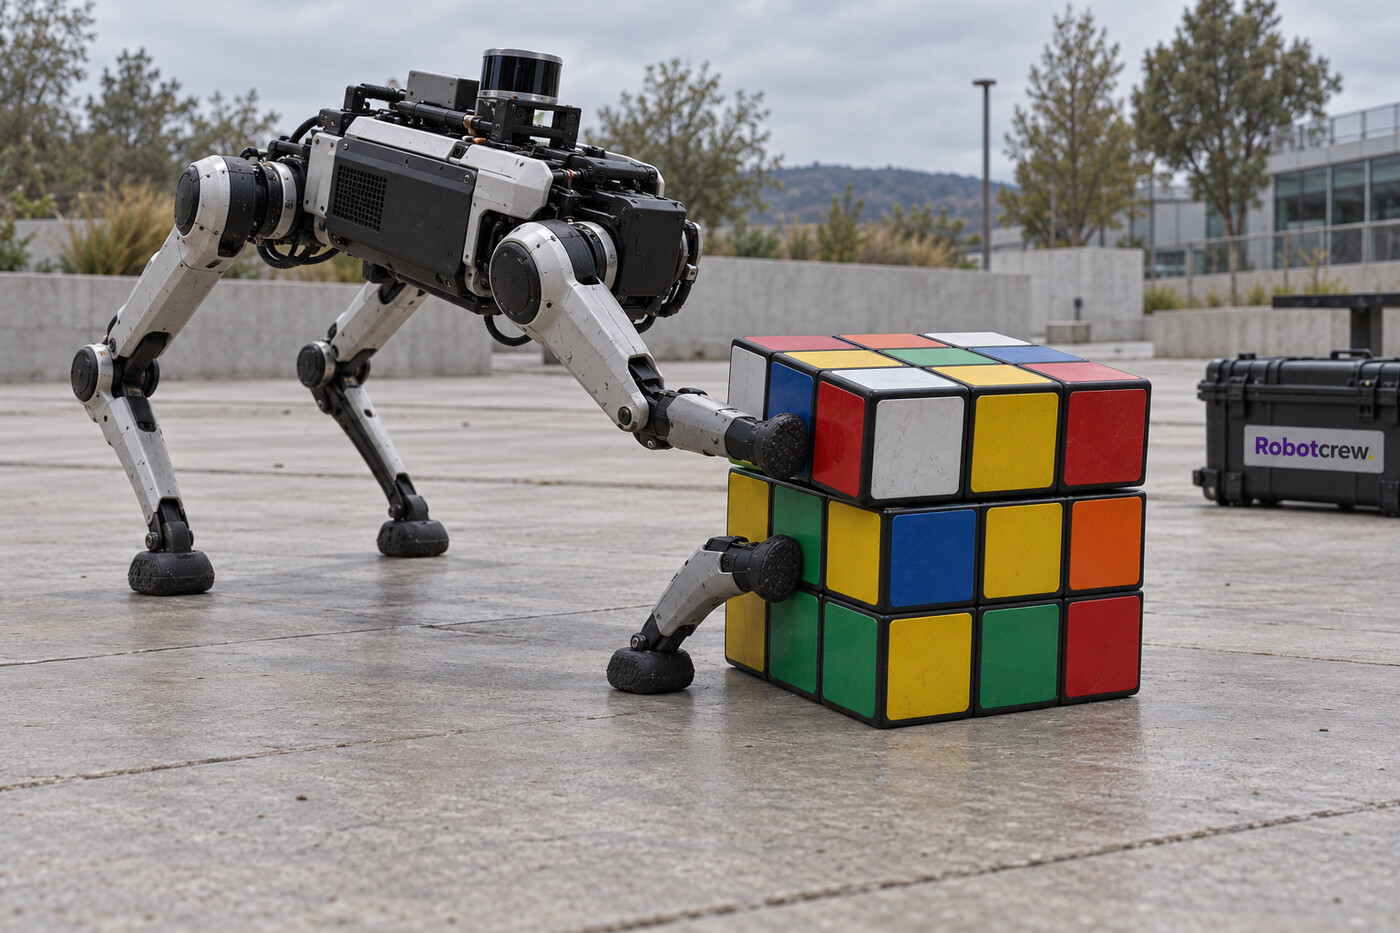
Un cuadrúpedo ANYmal-D de ETH Zürich ha resuelto un cubo de Rubik de 40 centímetros usando solo sus patas delanteras para manipularlo. El sistema escanea las caras, calcula una solución y encadena pasos de locomoción y contacto con el cubo; el equipo registra tres resoluciones completas en hardware, cada una de unos 30 pasos y ocho o nueve minutos. El resultado, publicado como preprint, combina percepción y equilibrio para hacer algo más difícil que empujar una caja: girar capas sin deshacer los movimientos anteriores.
Primero lo ve, luego elige dónde apoyarse
El cubo pesa 4,6 kilos y tiene capas articuladas. Un empujón que mueva el cubo entero no sirve si también gira la capa equivocada, así que el robot debe controlar la posición y la configuración interna del objeto a la vez que mantiene el equilibrio. Esa habilidad, llamada pedipulación, usa las patas como puntos de contacto y manipulación, sin añadir un brazo o una pinza.
Para planificar, el ANYmal-D camina alrededor del cubo y lo vuelca una vez para observar las seis caras. Una cámara RGB-D aporta imagen en color y profundidad; el sistema reúne vistas parciales hasta reconstruir el estado del puzzle y su orientación. Un planificador calcula la secuencia con un algoritmo de cubo estándar y la traduce a habilidades que el robot sabe ejecutar: recolocarse, voltear el cubo o girar sus capas. La reconstrucción depende de varias vistas del robot, no de una cámara fija en el entorno.
La percepción también tiene límites medidos. Hasta dos metros, el preprint reporta un error mediano de posición cercano a dos centímetros y de rotación inferior a tres grados; la clasificación de colores llega al 100 % en interiores y al 98,7 % en exteriores en las secuencias evaluadas. Aun así, la reconstrucción completa del cubo salió en cinco de cinco barridos interiores, pero solo tres de cinco exteriores: en los otros dos, el suelo de poca fricción hizo que el cubo se deslizara o que un volteo dejara una cara sin observar.
-RobotCrew dice: La cámara puede leer todas las caras; el suelo sigue teniendo voto cuando el robot intenta voltearlas.-
Una pata fija, la otra gira
El paso más delicado es una rotación de capa: una pata delantera sujeta la parte inferior y la otra empuja las dos capas superiores. Para reorientar el cubo entero, en cambio, el robot aplica fuerza desde un costado o desde arriba y después recupera una postura estable. En vídeo parece un truco de patas; en el controlador, cada contacto debe coordinarse con el cuerpo completo para no volcar o arrastrar el puzzle.
Los autores entrenaron las habilidades con aprendizaje por refuerzo en simulación y luego destilaron ese conocimiento en políticas que reciben profundidad y propiocepción —la información interna sobre la postura y el movimiento del robot— para ordenar sus articulaciones. Durante el entrenamiento variaron posiciones iniciales, masas, fricción y empujones externos. El robot puede corregir ciertos errores y recolocar una pata, pero esa recuperación no es ilimitada: los autores advierten que una perturbación tardía durante una presión puede acabar en un giro incompleto o una caída.
-RobotCrew dice: Una rotación de 90 grados depende de que el pie que sujeta no se tome el mismo día libre que el que empuja.-
El éxito de la tarea completa no debe mezclarse con los ensayos de cada habilidad. El sistema resolvió los tres cubos completos que intentó sin intervención humana, pero las pruebas aisladas de giro fueron menos consistentes: 13 de 15 intentos antihorarios y 10 de 15 horarios. Las fallas se debieron sobre todo a giros excesivos; además, la política horaria se obtuvo reflejando la antihoraria, sin entrenarla por separado. Tres resoluciones completas son una demostración física interesante, no una tasa de fiabilidad para tareas cotidianas.
Qué dice sobre los robots con patas
El preprint de arXiv está en versión v1, fechada el 17 de octubre de 2026; el registro no indica revisión por pares. IEEE Spectrum incluyó el vídeo en su selección de demostraciones robóticas, pero la evidencia técnica está en las pruebas que describen los autores. El resultado no convierte un cuadrúpedo en un manipulador generalista: depende de un cubo conocido, una superficie y un repertorio de habilidades delimitado.
Sí muestra un uso útil de las patas más allá de caminar: sostener un objeto con una mientras la otra cambia una parte, con percepción y control corporal coordinados. Los autores apuntan a posibilidades como sujetar una caja mientras se cierra su tapa, pero eso aún es una extrapolación. El siguiente paso será probar objetos y terrenos diferentes, publicar más intentos integrados y mostrar qué ocurre cuando se desplaza la pieza o falla un contacto. La aportación es coordinar locomoción, visión y contactos, no convertir el truco del cubo en una capacidad universal.
-RobotCrew dice: Resolver el cubo impresiona; conseguir que el suelo, el objeto y las dos patas estén de acuerdo es la parte que merece el paper.-
Diccionario de la Crew
RGB-D — Imagen que combina color con una medición de profundidad.
Pedipulación — Manipulación de objetos mediante los pies o patas de un robot.
Propiocepción — Señales internas que informan al robot sobre la posición y el movimiento de sus articulaciones y cuerpo.
Fuentes
- arXiv / ETH Zürich — https://arxiv.org/abs/2610.24610
- IEEE Spectrum — https://spectrum.ieee.org/video-friday-rubiks-cube-robot