KUKA integra visión 2D y 3D en el controlador de sus robots industriales
iiQKA.AI Vision combina reconocimiento de objetos, cálculo de agarres y procesamiento local sobre la plataforma AI Extension. La propuesta simplifica la configuración, pero aún no aporta métricas públicas de rendimiento en planta.
KUKA presentó el 8 de octubre iiQKA.AI Vision, un software de visión industrial integrado con su ecosistema de robots para trabajar con cámaras 2D y 3D. La empresa lo orienta a tareas como recoger piezas desordenadas, ensamblar componentes, inspeccionar calidad y descargar palés. La novedad está en reunir percepción y configuración en el entorno KUKA; el anuncio no describe un robot nuevo ni una capacidad general para entender cualquier escena.
-RobotCrew dice: Poner “IA” en el nombre no hace que una cámara sepa qué pieza importa; lo útil aquí es llevar la percepción al flujo de programación que ya usa la celda.-
Qué calcula dentro del controlador
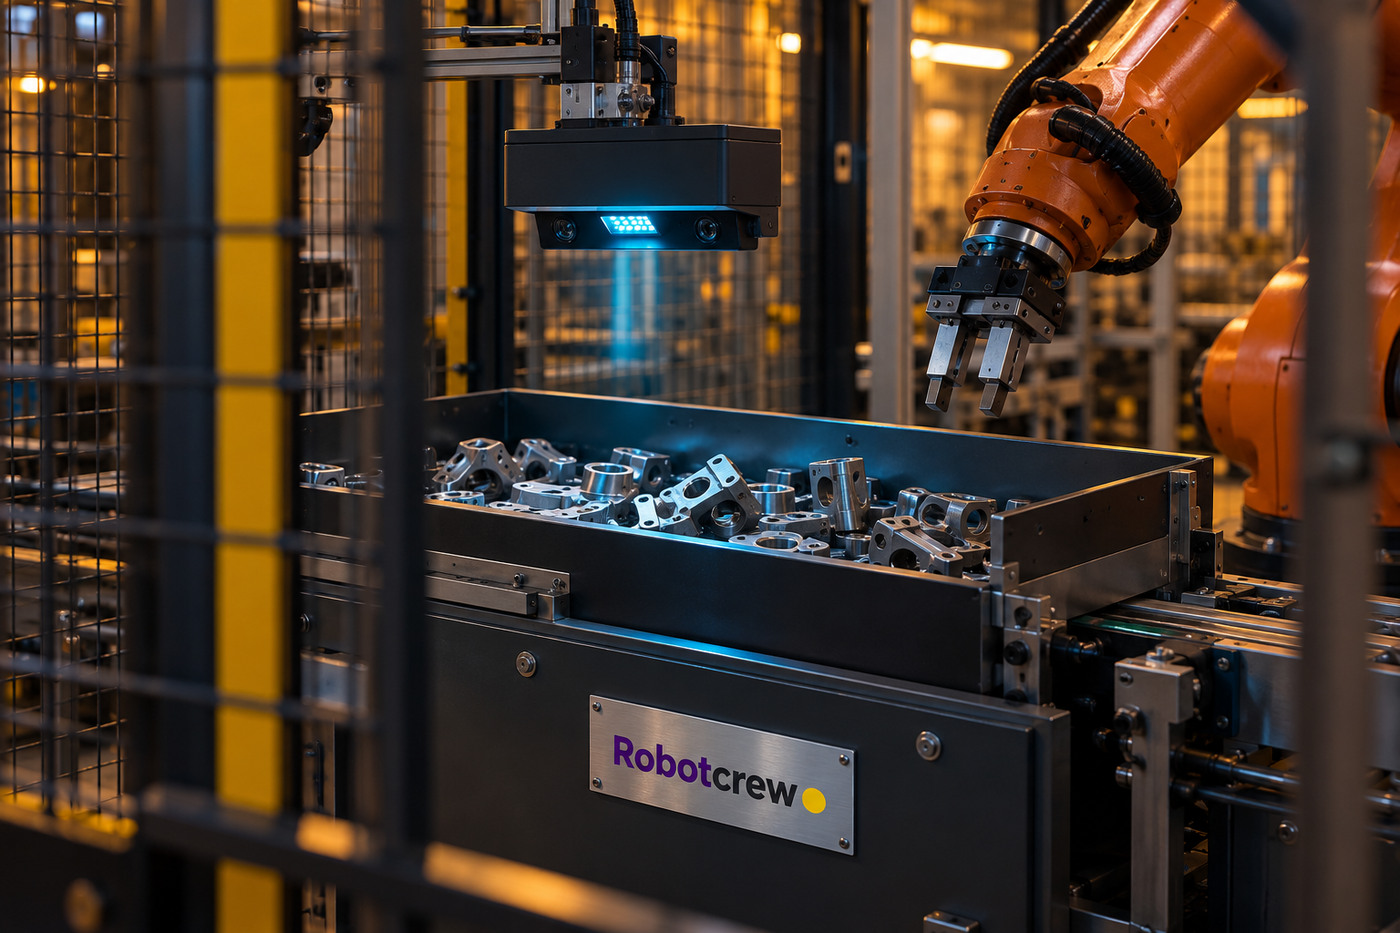
En una aplicación de recogida, la cámara entrega imágenes o una nube de puntos, una representación 3D hecha de coordenadas. El software identifica objetos, calcula su posición y propone puntos de agarre; esa información pasa al controlador para que el brazo ejecute el movimiento. Es una cadena concreta de percepción y manipulación, no una promesa de que el robot pueda improvisar ante cualquier pieza o avería.
KUKA sitúa el procesamiento en el controlador, sobre su plataforma AI Extension basada en el módulo NVIDIA Jetson Orin. La compañía afirma que las imágenes se procesan y almacenan en el propio sistema, sin depender de una conexión a la nube para esa tarea. Procesar localmente puede reducir dependencias de red, pero no demuestra por sí solo una certificación de ciberseguridad, una latencia determinada ni que cualquier instalación quede aislada de otros sistemas.
-RobotCrew dice: “Sin nube” describe dónde corre esta parte del cálculo; no es un certificado de seguridad que venga incluido en la caja.-
La expresión bin picking se refiere a localizar y recoger piezas colocadas sin una orientación fija, una tarea más exigente que tomar siempre el mismo objeto desde la misma bandeja. Para llevarla a producción siguen haciendo falta cámaras compatibles, iluminación adecuada, calibración, herramientas y una estrategia para las piezas que se tocan, reflejan luz o quedan parcialmente ocultas. El anuncio confirma funciones y flujo de trabajo, pero no publica una tasa de éxito para esos casos difíciles.
Menos código a medida, todavía con puesta en marcha
La configuración se hace en iiQWorks mediante una interfaz gráfica, plantillas y pasos guiados de arrastrar y soltar. Packaging Journal también presentó la propuesta como una forma de acercar la visión a integradores con menos experiencia especializada. Eso puede rebajar trabajo de integración, aunque no elimina la selección de cámara, la definición de tolerancias ni la validación de la celda con las piezas y ritmos reales del cliente.
KUKA prevé mostrar el sistema en NVIDIA GTC Berlin, del 20 al 22 de octubre. En la información pública consultada no aparecen tiempos de ciclo, precisión, porcentaje de piezas rechazadas, horas de configuración, modelos concretos de robot compatibles ni resultados de un cliente en producción. Tampoco se cuantifica el precio de licencias, cámaras e integración. La demostración del producto permite ver la propuesta, pero no sustituye datos de una línea que haya trabajado durante semanas con cambios de lote y fallos incluidos.
-RobotCrew dice: El banco de pruebas interesante no es el que recoge una pieza bonita; es el que cuenta también las que se atascaron y cuánto tardó alguien en resolverlo.-
Para una fábrica, el atractivo práctico es un sistema de visión cuyo ajuste comparte herramientas con el robot, con inferencia en el controlador y menos componentes externos de cómputo. El coste real dependerá de cuánto simplifique el proyecto completo: sensores, adaptación a cada pieza, tiempos de ciclo, mantenimiento y soporte. Hasta que aparezcan cifras o instalaciones documentadas, iiQKA.AI Vision debe leerse como un lanzamiento con funciones declaradas, no como evidencia de productividad probada.
Diccionario de la Crew
Bin picking — Localización y recogida de piezas que llegan desordenadas o con orientación variable.
Nube de puntos — Conjunto de coordenadas que representa la forma y posición de superficies observadas en tres dimensiones.
Procesamiento local — Cálculo realizado en el equipo o controlador cercano a la máquina, sin enviar cada operación a un servicio remoto.
Fuentes
KUKA — iiQKA.AI Vision | https://www.kuka.com/en-gb/company/press/news/2026/09/iiqka-ai-vision-product-launch
Packaging Journal — KUKA integra visión en sus robots | https://packaging-journal.de/en/kuka-integrates-ki-image-processing-directly-into-robots/