¿Qué es el Capture Point en un humanoide?
Punto que permite razonar sobre dónde apoyar el pie para recuperar el equilibrio.
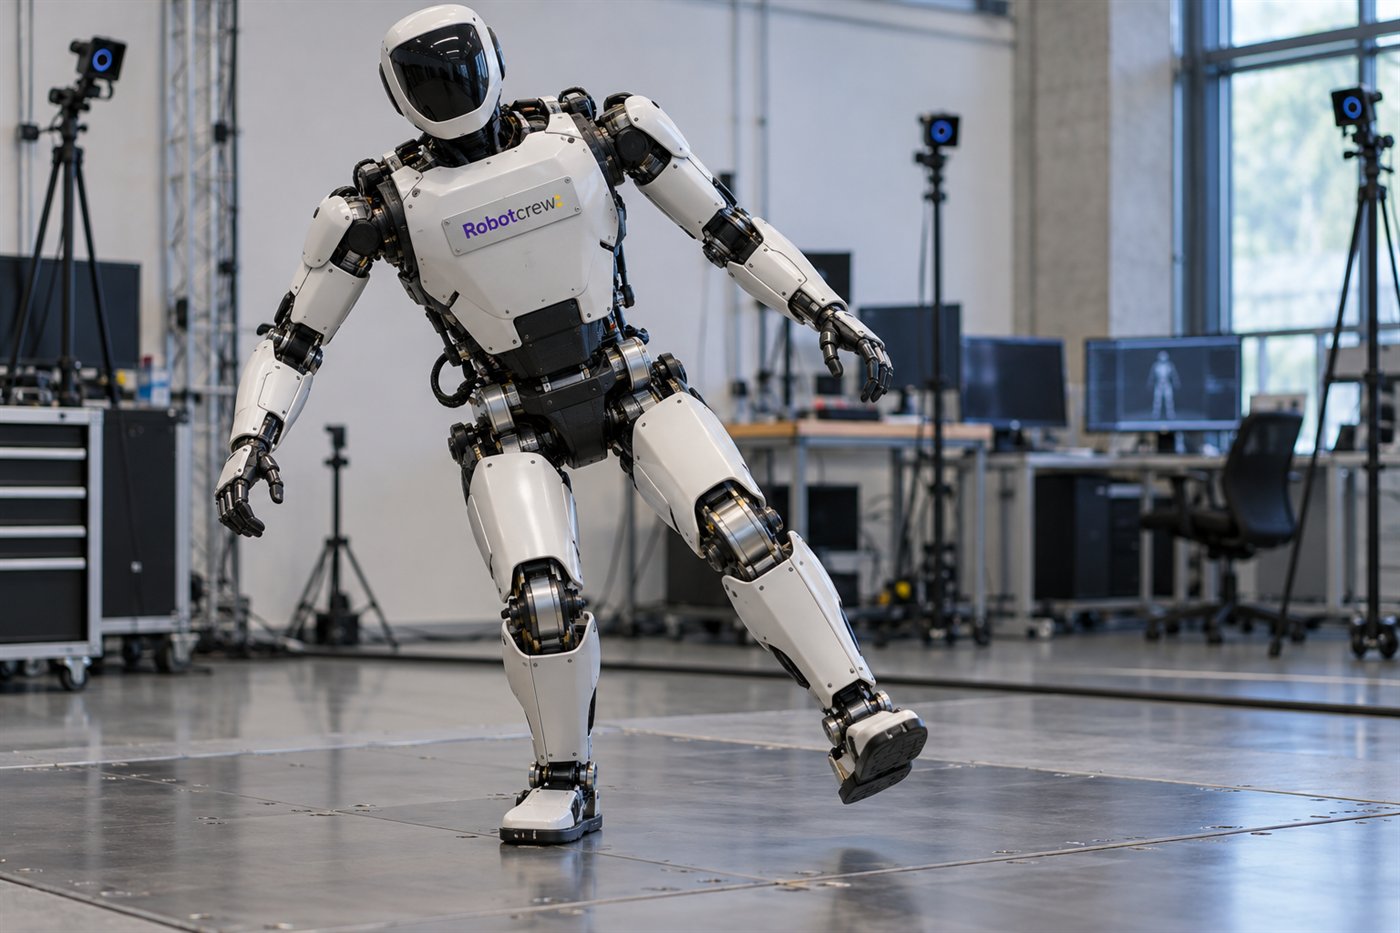
Si empujas a una persona que camina, quizá dé un paso para no caer. Un humanoide afronta el mismo problema: su cuerpo puede seguir moviéndose aunque el pie que lo sostiene ya no baste. El Capture Point es una herramienta para razonar dónde apoyar el pie de modo que el robot pueda frenar su movimiento y recuperar el equilibrio.
Un paso para recuperar el equilibrio
El punto no describe simplemente dónde está el centro del cuerpo. También importa cuánto se mueve y en qué dirección. Una persona o un robot que se inclina poco puede corregirse sobre el pie de apoyo; si lleva más impulso, quizá necesite dar un paso. El Capture Point ayuda a estimar un lugar de apoyo compatible con detenerse, en vez de colocar el pie de forma arbitraria.
En el trabajo clásico de Pratt y sus colegas, la idea se formula junto con una región de captura: un conjunto de ubicaciones en el suelo que permiten alcanzar un estado detenido mediante una trayectoria físicamente posible. El punto o la región dependen del estado del robot y de las trayectorias que pueda ejecutar, así que no siempre existe una única coordenada válida.
-RobotCrew dice: Cuando el cuerpo ya va lanzado, elegir el siguiente apoyo importa más que posar para la foto.-
Cómo se relaciona con el apoyo
Los controladores pueden escoger entre varias respuestas. Ante una perturbación pequeña, el robot puede ajustar fuerzas y posición dentro de la huella de apoyo; si esa zona ya no basta, puede iniciar un paso. La captura requiere que el pie pueda llegar a una ubicación útil y que el resto del movimiento siga siendo viable. Una solución calculada que queda fuera del alcance de la pierna no sirve como plan real.
También se puede razonar sobre una región, no solo un punto. Si varias posiciones de apoyo permiten recuperar el equilibrio, el controlador puede elegir entre ellas según obstáculos, estabilidad y límites articulares. Esta flexibilidad es importante porque caminar implica suelo, tiempos y movimientos que cambian continuamente.
Capture Point y ZMP no son sinónimos
El ZMP, o punto de momento cero, se usa para describir el efecto de las fuerzas de contacto bajo el pie y valorar una estrategia de equilibrio. El Capture Point responde a otra pregunta: dónde apoyar el pie para poder detener el movimiento. Están relacionados en algunos métodos de control, pero representan cantidades distintas. Estudios de recuperación de empujes combinan el control del Capture Point con ajustes de ZMP o de momento angular.
Por eso, una animación que dibuje un punto en el suelo puede resultar ambigua sin contexto. El Capture Point no es simplemente una marca visual bajo el centro de masa ni una predicción infalible del siguiente paso. Es una herramienta de planificación y control cuyo significado depende del modelo empleado.
-RobotCrew dice: ZMP ayuda a vigilar el apoyo; Capture Point ayuda a pensar dónde dar el siguiente paso.-
Qué limita el cálculo
Los modelos sencillos facilitan calcular dónde colocar el pie, pero simplifican el robot y el terreno. La fricción, el tiempo disponible, la forma de la planta, la flexibilidad de las articulaciones y los límites de la pierna pueden cambiar qué posiciones son alcanzables. Un suelo resbaladizo o un obstáculo pueden invalidar una posición matemáticamente atractiva.
El concepto tampoco sustituye a otras estrategias de recuperación, como mover el torso, ajustar el tobillo o usar varios pasos. Un empujón suficientemente fuerte puede quedar fuera de la región que el robot puede capturar; en ese caso, un solo paso no garantiza detenerlo. El controlador necesita estimar el estado, planificar una respuesta y comprobar si el cuerpo puede realizarla.
-RobotCrew dice: La ecuación puede señalar el suelo; la pierna todavía tiene que llegar a tiempo.-
Diccionario de la Crew
- Capture Point: ubicación de apoyo que permite, bajo el modelo y la trayectoria considerados, llevar el cuerpo a un estado detenido.
- Región de captura: conjunto de posiciones que pueden cumplir ese objetivo.
- ZMP: punto usado para describir el efecto de las fuerzas de contacto en el plano de apoyo.
- Base de apoyo: superficie o polígono que forman los contactos del robot con el suelo.
En una frase: el Capture Point ayuda a decidir dónde apoyar el pie para recuperar el equilibrio, teniendo en cuenta el movimiento del cuerpo y las capacidades del humanoide.