¿Qué es el Zero Moment Point (ZMP)?
Criterio de estabilidad dinámica basado en el momento resultante sobre la superficie de apoyo.
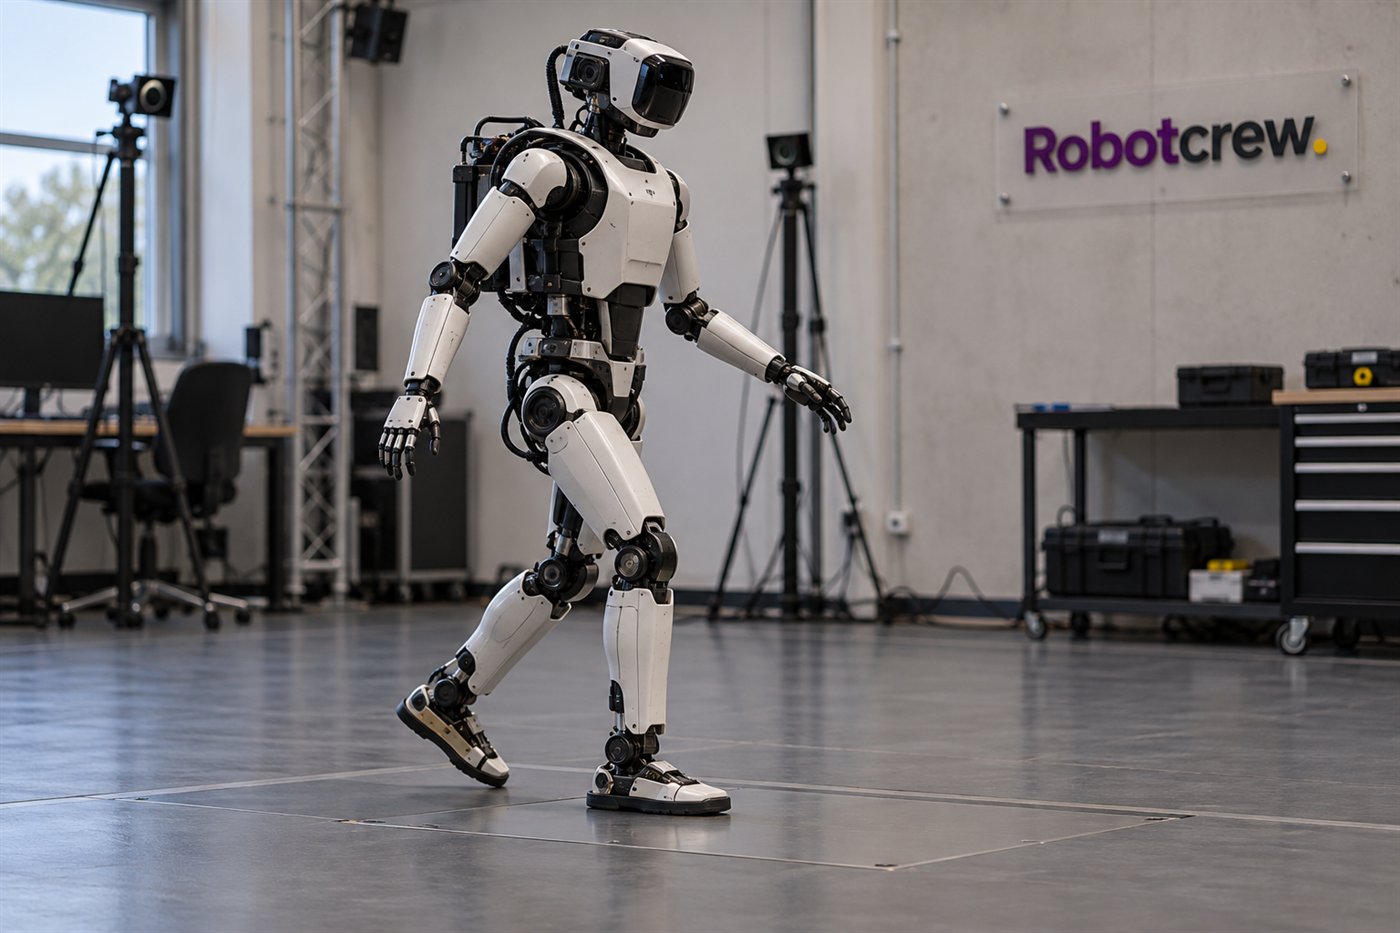
El Zero Moment Point (ZMP), o punto de momento cero, es un criterio usado para analizar el equilibrio dinámico de robots bípedos. Se calcula sobre el plano de contacto con el suelo: en ese punto, el momento resultante alrededor de los ejes horizontales se anula según el modelo del robot y las fuerzas que actúan sobre él. Ayuda a estudiar si el apoyo puede sostener el movimiento sin que el cuerpo empiece a volcar.
Imagina el área que forman las suelas en contacto con el suelo. En doble apoyo intervienen ambos pies; cuando el robot levanta uno para dar un paso, el área disponible se reduce al pie que queda apoyado. Esa zona se llama polígono de soporte. En el criterio clásico, mantener el ZMP dentro de esa área permite que el suelo compense el momento de vuelco bajo las condiciones asumidas. -RobotCrew dice: Con dos pies el robot negocia el equilibrio; con uno, la reunión se vuelve bastante más corta.-
Qué representa y qué no
Una forma intuitiva de pensarlo es como el punto donde tendría que actuar una fuerza equivalente del suelo para que no quede un momento horizontal de vuelco. En una caminata, el ZMP puede desplazarse por la zona de apoyo mientras el robot carga una pierna, descarga la otra y transfiere el peso. No es una bolita física ni un sensor que se pueda ver en el suelo: es una magnitud calculada a partir de la dinámica y de las fuerzas de contacto.
Tampoco es lo mismo que el centro de masa. El centro de masa resume cómo se distribuye la masa del cuerpo; el ZMP incluye el efecto del movimiento y del apoyo. La proyección del centro de masa puede estar cerca del borde o incluso fuera de la huella de un pie durante un paso, mientras la dinámica permite que el robot continúe la marcha. Mirar solo la postura del torso no basta para saber dónde está el ZMP.
El concepto se parece al centro de presión de una suela, pero no conviene tratarlos como sinónimos universales. El centro de presión describe la resultante de las presiones de contacto; el ZMP se define mediante el balance de momentos del sistema. Bajo contactos planos y ciertos supuestos pueden coincidir, pero el contexto y el modelo importan. Lo importante es saber qué fuerzas y contactos se han incluido en el cálculo.
Cómo se usa al caminar
Un generador de marcha puede planificar una trayectoria de ZMP que permanezca dentro del apoyo previsto y usarla para construir un movimiento del centro de masa y de las piernas. El controlador compara después el comportamiento real con esa referencia y ajusta el movimiento. Kajita y sus coautores mostraron cómo usar control predictivo con previsualización de la trayectoria del ZMP para generar patrones de marcha bípeda. La referencia conecta el plan de pasos con la dinámica del cuerpo.
El área de apoyo cambia en cada fase: con ambos pies apoyados es más amplia; durante el apoyo sobre una sola pierna, se estrecha; cuando el pie aterriza, vuelve a crecer. Un empujón, una baldosa irregular o una suela que pierde fricción pueden cambiar las fuerzas previstas. Mantener el ZMP lejos del borde suele dejar más margen que pedirle a la trayectoria que pase rozando el límite. Una trayectoria calculada no elimina las incertidumbres del contacto real. -RobotCrew dice: La física dibuja el polígono; el suelo puede cambiar las reglas a mitad del paso.-
Un criterio útil, no una garantía completa
Si el ZMP sale del polígono de soporte definido para los contactos actuales, el robot puede no tener suficiente apoyo para evitar el vuelco sin cambiar la estrategia, por ejemplo, moviendo un pie o creando otro contacto. Pero estar dentro no garantiza por sí solo que el robot recupere cualquier perturbación, que los motores tengan fuerza suficiente o que el pie no resbale. El resultado depende de los contactos, la fricción, los límites mecánicos y la respuesta del controlador.
El ZMP no ofrece una garantía completa por sí solo. Por eso el ZMP es una herramienta para planificar y evaluar la estabilidad, no una nota universal de “equilibrado”. Se interpreta junto con la postura, la velocidad, las fuerzas de contacto y el margen hasta el borde. En robots que caminan sobre terrenos difíciles o usan varios apoyos, el modelo debe representar esas condiciones con cuidado. -RobotCrew dice: “ZMP dentro” es una buena noticia; todavía queda comprobar qué hay debajo de la suela.-
Diccionario de la Crew
Centro de masa — Punto que resume la distribución de la masa del robot.
Polígono de soporte — Región delimitada por los contactos que sostienen al robot.
Doble apoyo — Fase de la marcha en la que ambos pies tocan el suelo.