¿Qué es la localización AMCL?
Localización probabilística sobre mapas conocidos mediante filtros de partículas.
La localización AMCL estima dónde está un robot móvil dentro de un mapa que ya conoce. Las siglas vienen de Adaptive Monte Carlo Localization: localización adaptativa de Montecarlo. El sistema no dibuja el edificio ni identifica por sí solo cada objeto; combina lecturas de sensores con el mapa para calcular una pose, normalmente posición y orientación. Su pregunta es “¿dónde estoy en este mapa?”, no “¿cómo es el lugar?”
Muchas poses posibles, una estimación
AMCL representa las ubicaciones candidatas mediante partículas: cada una es una hipótesis de posición y orientación. Al arrancar, esas hipótesis pueden repartirse por una zona amplia si la ubicación inicial es incierta. Cuando el robot se mueve, la odometría de ruedas ayuda a predecir dónde podrían estar; como las ruedas patinan y las medidas tienen error, las partículas se dispersan.
Después, el sistema compara la lectura del sensor —por ejemplo, un escáner láser— con lo que cada hipótesis esperaría ver en el mapa. Las poses compatibles reciben más peso y, durante el remuestreo, se conservan con mayor probabilidad. Si varias lecturas encajan, el conjunto tiende a concentrarse alrededor de las ubicaciones más plausibles. -RobotCrew dice: Las partículas no son mini robots; son muchas respuestas provisionales a la misma pregunta.-
La parte “adaptativa” permite ajustar cuántas partículas hacen falta según la incertidumbre y la distribución de hipótesis. Un grupo concentrado puede requerir menos muestras; una localización ambigua puede necesitar más. Eso ayuda a equilibrar precisión y cálculo, aunque no convierte una estimación incierta en una certeza. El número de partículas influye en el coste y en la representación de la incertidumbre.
Qué ve el robot y qué le falta
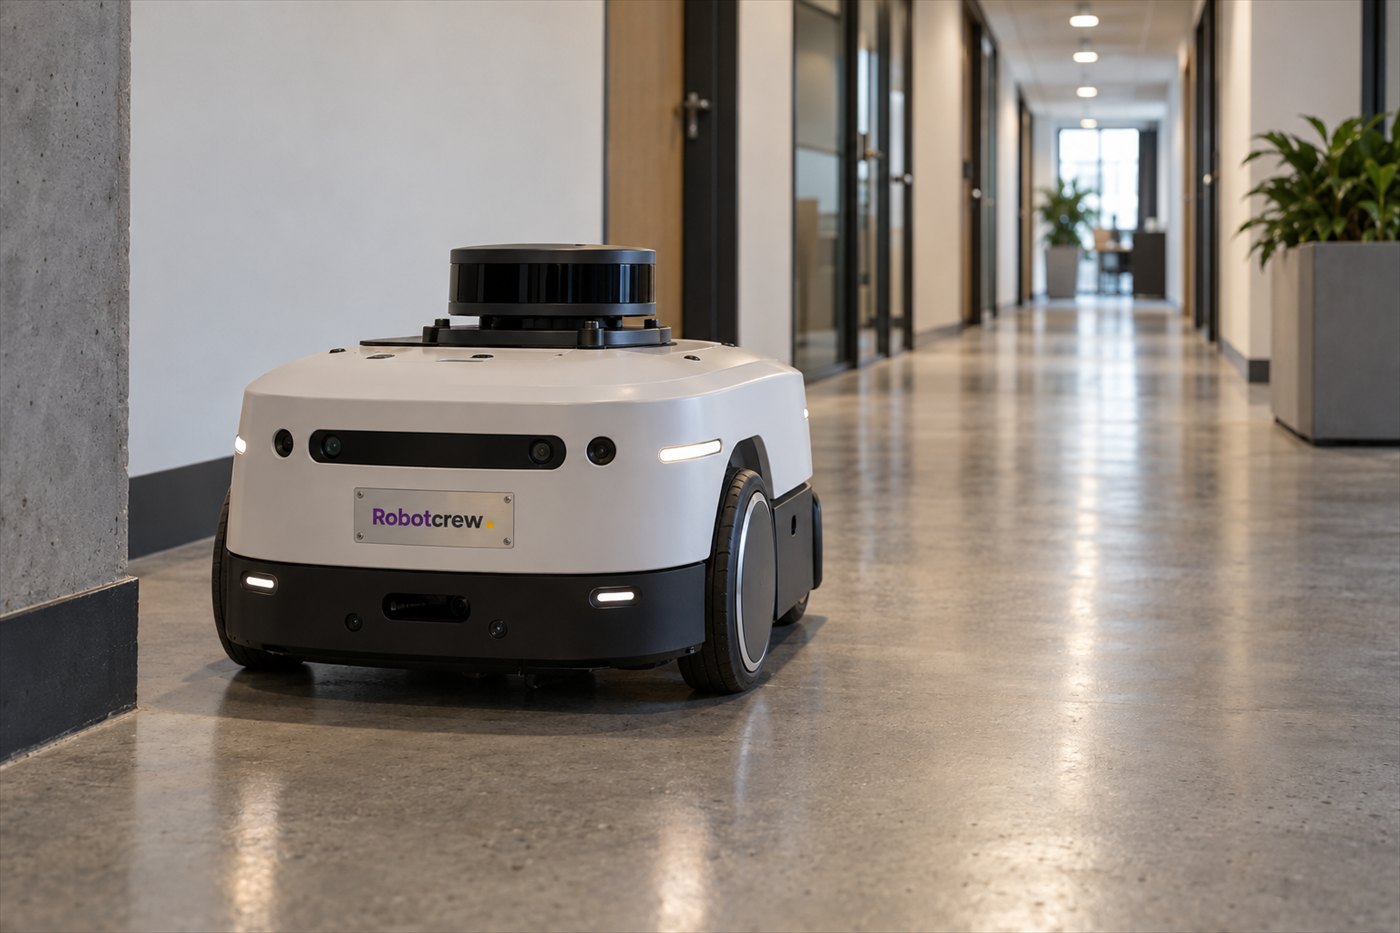
Imagina un robot de reparto en un pasillo. Sus ruedas indican que avanzó dos metros y el láser detecta paredes y puertas; AMCL busca poses cuyo mapa prediga una geometría parecida. Una esquina reconocible puede reducir las opciones. En un corredor con puertas idénticas, varias posiciones podrían producir lecturas similares y mantener vivas distintas hipótesis. La forma del entorno determina cuánta información aportan los sensores.
AMCL suele trabajar con un mapa de ocupación 2D, odometría y observaciones de rango. En Nav2, la localización publica la transformación entre el marco mapa y el marco odometría; otra fuente, normalmente la odometría del robot, relaciona este último con la base móvil. Así el planificador puede razonar en coordenadas globales sin perder el movimiento local continuo. Los marcos de referencia conectan la pose estimada con el resto de la navegación. -RobotCrew dice: El mapa pone el norte; la odometría cuenta los pasos, aunque alguno salga torcido.-
Un mapa desactualizado, ruedas con deslizamiento, un sensor mal calibrado o demasiadas personas moviéndose pueden empeorar la coincidencia. También hay lugares simétricos —pasillos largos, estanterías repetidas— donde una lectura no distingue bien una zona de otra. Si el robot empieza lejos de su pose real, puede necesitar una pose inicial adecuada o una estrategia de recuperación. AMCL depende de que mapa, odometría y sensores describan razonablemente el mismo entorno.
Localizar no es navegar
La localización aporta una estimación al sistema de navegación; no decide por sí sola el destino ni garantiza que el robot pueda alcanzarlo. El planificador calcula una ruta, los controladores traducen esa ruta en movimiento y la costmap incorpora obstáculos y márgenes. AMCL responde a una pieza concreta del recorrido: la pose dentro del mapa.
Por eso, que el robot muestre unas coordenadas no basta para valorar su fiabilidad. Conviene observar si la estimación se mantiene al girar, pasar por zonas repetidas o encontrar cambios en el entorno, y si la incertidumbre se recupera tras una perturbación. Una pose útil debe ser coherente con lo que el robot ve y con cómo se mueve. -RobotCrew dice: Saber dónde estás ayuda mucho; todavía hay que decidir a qué puerta llamar.-
Diccionario de la Crew
Pose — Posición y orientación de un robot en un marco de referencia.
Partícula — Hipótesis de pose con un peso que representa su compatibilidad con las observaciones.
Odometría — Estimación del movimiento calculada a partir de sensores como los encoders de rueda.