¿Qué es la locomoción bípeda dinámica?
Control del desplazamiento sobre dos piernas mientras cambian el equilibrio y los puntos de apoyo.
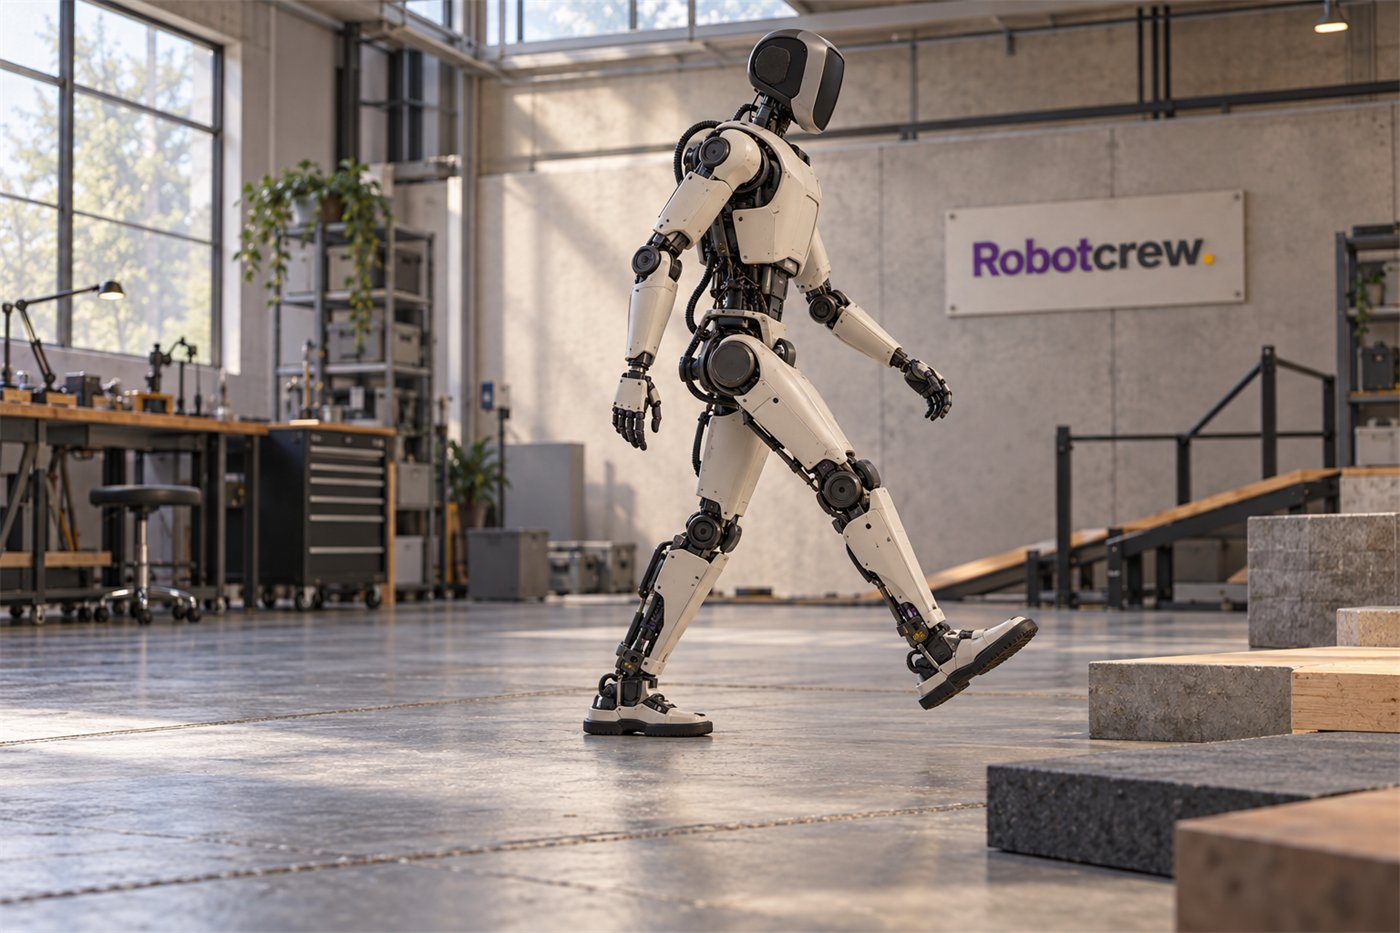
La locomoción bípeda dinámica es el desplazamiento de un robot sobre dos piernas cuando el equilibrio depende del movimiento, de los apoyos y de las correcciones que realiza mientras avanza. En cada paso cambia qué pie sostiene el cuerpo y cuál busca el siguiente contacto. El torso y las piernas siguen moviéndose durante la transición: el controlador debe preparar el apoyo siguiente antes de que el actual deje de ser útil.
En una estrategia estática, el robot procura que la proyección de su centro de masa —el promedio de la distribución de masa del cuerpo— permanezca dentro de la zona sostenida por los pies. Durante una marcha dinámica, esa proyección puede acercarse al borde o salir momentáneamente: también cuentan la velocidad y el paso que viene. Eso no significa por sí solo que el robot vaya a caer, aunque sí debe poder corregir la trayectoria.
Cada zancada combina una pierna que soporta carga y otra que avanza, con un intercambio de papeles cuando el nuevo pie toca el suelo. La estabilidad pertenece a la secuencia de pasos, no a una postura congelada que se comprueba una sola vez. -RobotCrew dice: En una foto fija, hasta el equilibrio dinámico parece una postura muy segura.-
El contacto con el suelo marca el plan
Una herramienta clásica es el punto de momento cero (ZMP). En un modelo de apoyo sobre suelo horizontal, representa el punto de la superficie donde el momento de las fuerzas de contacto no tiende a volcar el cuerpo. Los controladores suelen diseñar una trayectoria para el ZMP dentro del área de apoyo y calcular movimientos que la sigan. Es un criterio de planificación, no una garantía ante cualquier tropiezo.
Kajita y sus coautores presentaron en 2003 una forma de generar la marcha siguiendo una referencia de ZMP con un péndulo invertido simplificado. Su control de vista previa utiliza la trayectoria futura para calcular la acción actual, en lugar de reaccionar solo a la posición presente. El artículo evaluó el patrón para subir escaleras en simulación dinámica y dejó la implementación en un robot real como trabajo posterior. Una marcha simulada no demuestra por sí misma que el mismo control funcione en hardware.
El modelo permite calcular, pero una máquina real necesita observar qué ocurre. La unidad de medición inercial (IMU) registra giros y aceleraciones del cuerpo; encoders y sensores de fuerza ayudan a estimar el movimiento de las articulaciones y el contacto de los pies. El controlador combina esas señales con la trayectoria deseada y ajusta las órdenes a los motores. Un aterrizaje distinto al previsto puede cambiar el paso completo. -RobotCrew dice: El pie llega al suelo; la física pide revisar el resto del formulario.-
Caminar no significa pisar cualquier sitio
La colocación de los pies cambia lo que el robot puede recuperar. Un paso más largo puede ayudar a frenar el cuerpo, pero exige alcance y fuerza; uno corto quizá no baste para responder a un empujón. También limitan el plan la anchura entre apoyos, la altura del escalón, la fricción y el tiempo disponible para aterrizar. La suela y las articulaciones forman parte del problema, no son detalles posteriores.
Por eso, “camina” es una descripción incompleta si no se explica dónde y cómo. Un suelo plano, seco y despejado no representa una rampa resbaladiza, una alfombra móvil o una superficie irregular. Para evaluar una marcha conviene saber si se usó simulación o el robot físico, cuántos pasos se repitieron, qué fallos hubo y si una persona tuvo que guiar o reiniciar el sistema. La velocidad no mide por sí sola la robustez.
En 2023, un artículo de IEEE Humanoids probó en simulación un método para ajustar pisadas ante obstáculos móviles. El caso ilustra la conexión entre planificación y equilibrio, no una capacidad ya desplegada.
La marcha dinámica resulta útil cuando un humanoide debe desplazarse sin detenerse a reajustar cada postura, pero su alcance depende de la superficie, el ritmo, la carga y su capacidad de recuperarse. Al comparar robots importa qué recorrido completaron, bajo qué condiciones y con cuánta ayuda, no solo que parezcan caminar en vídeo. -RobotCrew dice: “Da un paseo” suena fácil hasta que cada baldosa entra en la hoja de requisitos.-
Diccionario de la Crew
Centro de masa — Punto que resume la distribución de masa del cuerpo; su posición y velocidad influyen en el equilibrio.
Punto de momento cero (ZMP) — Punto calculado sobre la zona de contacto con el suelo y usado para planificar el equilibrio bajo un modelo definido.
Control de vista previa — Control que utiliza una referencia futura para calcular cómo debe actuar el sistema en el presente.