¿Qué es un actuador de junta robótica?
Módulo que convierte energía en par o desplazamiento articular.
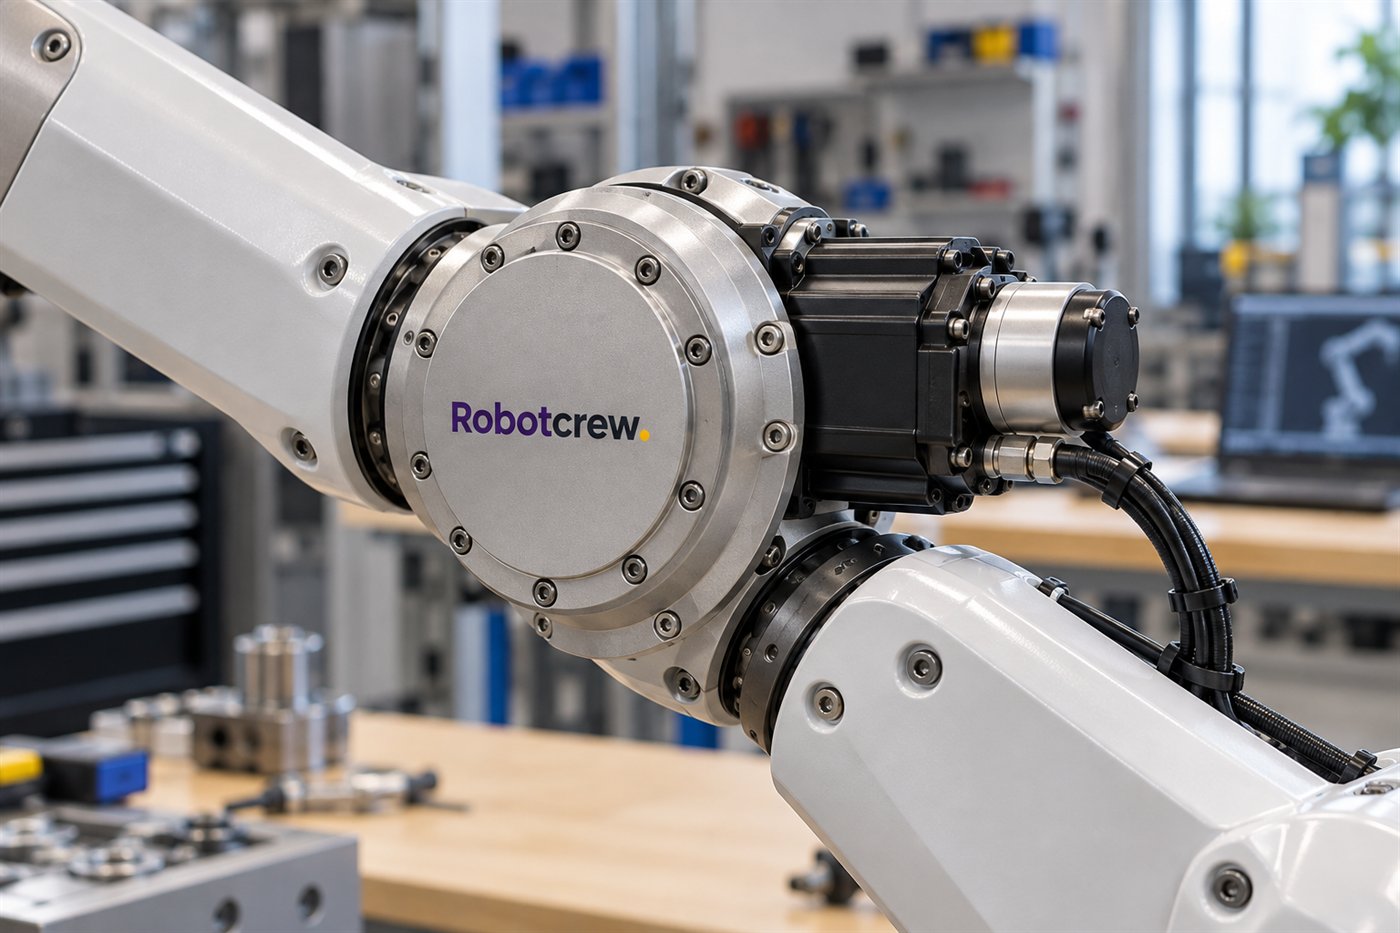
Un actuador de junta robótica convierte energía en movimiento en una articulación del robot. Puede hacer girar un eje, doblar un codo o desplazar una pieza lineal. La junta une dos eslabones; el actuador aplica el par o la fuerza que permite cambiar la posición relativa entre ellos. Es el músculo mecánico que mueve una parte concreta del robot, aunque normalmente trabaja junto con sensores y electrónica de control.
Cada articulación tiene una carga y una tarea distintas. En un brazo, cada articulación necesita una combinación adecuada de fuerza, velocidad y precisión. El actuador del hombro puede tener que levantar más carga que el de la muñeca; una pinza, en cambio, puede necesitar movimientos cortos y controlados. No existe un módulo universal que sirva igual para todas las juntas. -RobotCrew dice: El hombro carga con el trabajo pesado; la muñeca suele llevarse la culpa cuando algo queda torcido.-
Qué hay dentro de un actuador
En muchos robots eléctricos, el conjunto incluye un motor y una transmisión. Un motor eléctrico puede girar muy deprisa, pero entregar menos par del que necesita directamente una articulación. Un reductor —por ejemplo, un tren de engranajes o una transmisión armónica— baja la velocidad de salida y aumenta el par disponible. La multiplicación no crea energía: hay pérdidas por fricción y el eje final gira más despacio. La relación de reducción cambia el equilibrio entre velocidad y fuerza.
El módulo puede incorporar además un encoder, que mide cuánto ha girado el eje, y electrónica que regula la corriente del motor. Algunos conjuntos incluyen freno, sensor de par o temperatura, conectores y una carcasa que soporta cargas. No todos llevan las mismas piezas: a veces el controlador está dentro del propio actuador y otras veces vive en el armario del robot. El nombre describe una función, no un paquete idéntico para todas las marcas.
El encoder informa de posición; la velocidad puede calcularse a partir de esos cambios. La fuerza o el par requieren otra medición o una estimación basada, por ejemplo, en la corriente, que no equivale siempre a medir el esfuerzo exacto en la junta. También importan holgura, flexibilidad y fricción de la transmisión. En sistemas de alta reducción, la inercia del motor se refleja en la junta y puede cambiar cómo se siente al moverla. Un actuador preciso necesita que el controlador conozca qué hace realmente la mecánica.
No todos convierten la energía igual
Los actuadores eléctricos son comunes en brazos y robots móviles porque permiten regular bien posición, velocidad y esfuerzo. Los hidráulicos pueden entregar fuerzas grandes en aplicaciones pesadas, aunque requieren circuito de fluido y mantenimiento específico. Los neumáticos usan aire comprimido y aparecen en mecanismos sencillos o de agarre, pero el aire comprimible dificulta ciertos movimientos finos. La elección depende de la tarea, no de una clasificación de “mejor a peor”.
También existe la transmisión directa: el motor impulsa la junta sin un reductor. Puede evitar holguras del engranaje y ofrecer una respuesta suave, pero el motor debe producir el par requerido a baja velocidad y puede resultar grande. En la mayoría de diseños, reducir aumenta el par disponible pero introduce fricción, límites mecánicos y una dinámica distinta. El diseño siempre intercambia propiedades, no elimina las exigencias de la tarea.
Cómo se elige para una junta
Para dimensionar un actuador se calcula qué carga moverá la articulación, a qué velocidad y con qué aceleración. El brazo de palanca y la gravedad pueden exigir más par en unas posturas que en otras; además, una tarea repetitiva puede calentar el motor aunque cada movimiento individual parezca ligero. Se revisan par continuo y máximo, velocidad, resolución, holgura, rigidez, masa, disipación térmica y condiciones del entorno. El dato de par máximo por sí solo no cuenta toda la historia. -RobotCrew dice: Una cifra récord levanta el folleto; el ciclo de trabajo decide si el motor aguanta el lunes.-
En un sistema de control, la orden puede expresarse como posición, velocidad o esfuerzo, según el hardware y la arquitectura. La transmisión convierte entre el giro del motor y el movimiento de la junta, y el controlador compara el objetivo con las lecturas para corregir el error. ROS 2 Control, por ejemplo, define interfaces y mapeos entre el espacio del actuador y el de la articulación. La junta se mueve por la colaboración de motor, transmisión, sensores y control. -RobotCrew dice: Si el robot llega tarde al punto, puede fallar el cálculo, la transmisión o el sensor; culpar al motor es demasiado fácil.-
Diccionario de la Crew
Par — Tendencia de una fuerza a hacer girar un eje.
Reductor — Transmisión que disminuye la velocidad de giro y aumenta el par disponible.
Encoder — Sensor que mide el giro o la posición de un eje.