¿Qué es una política visuomotora?
Función de control que transforma imágenes en acciones motoras.
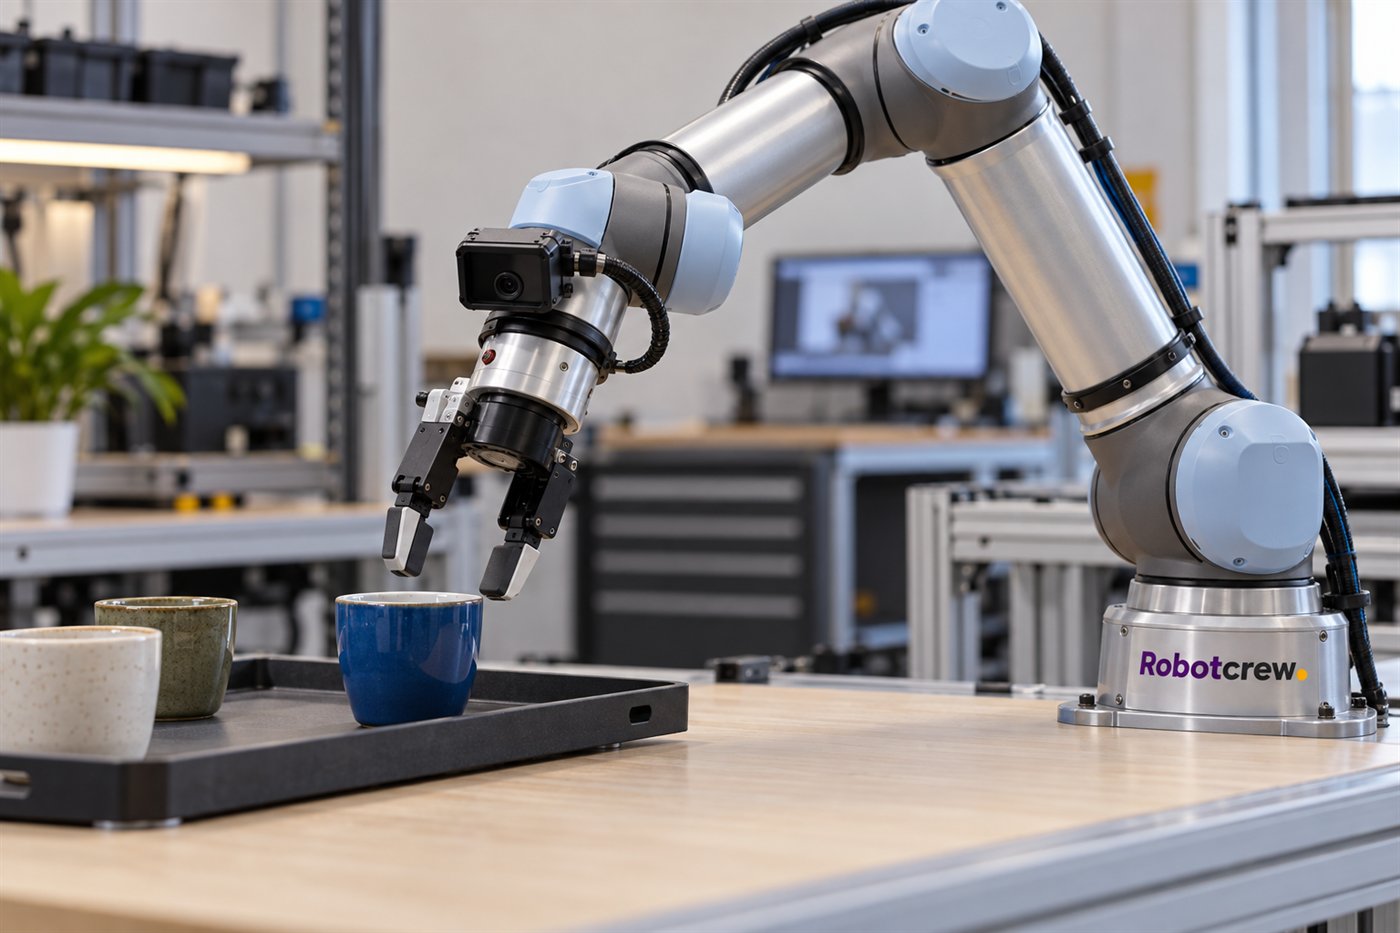
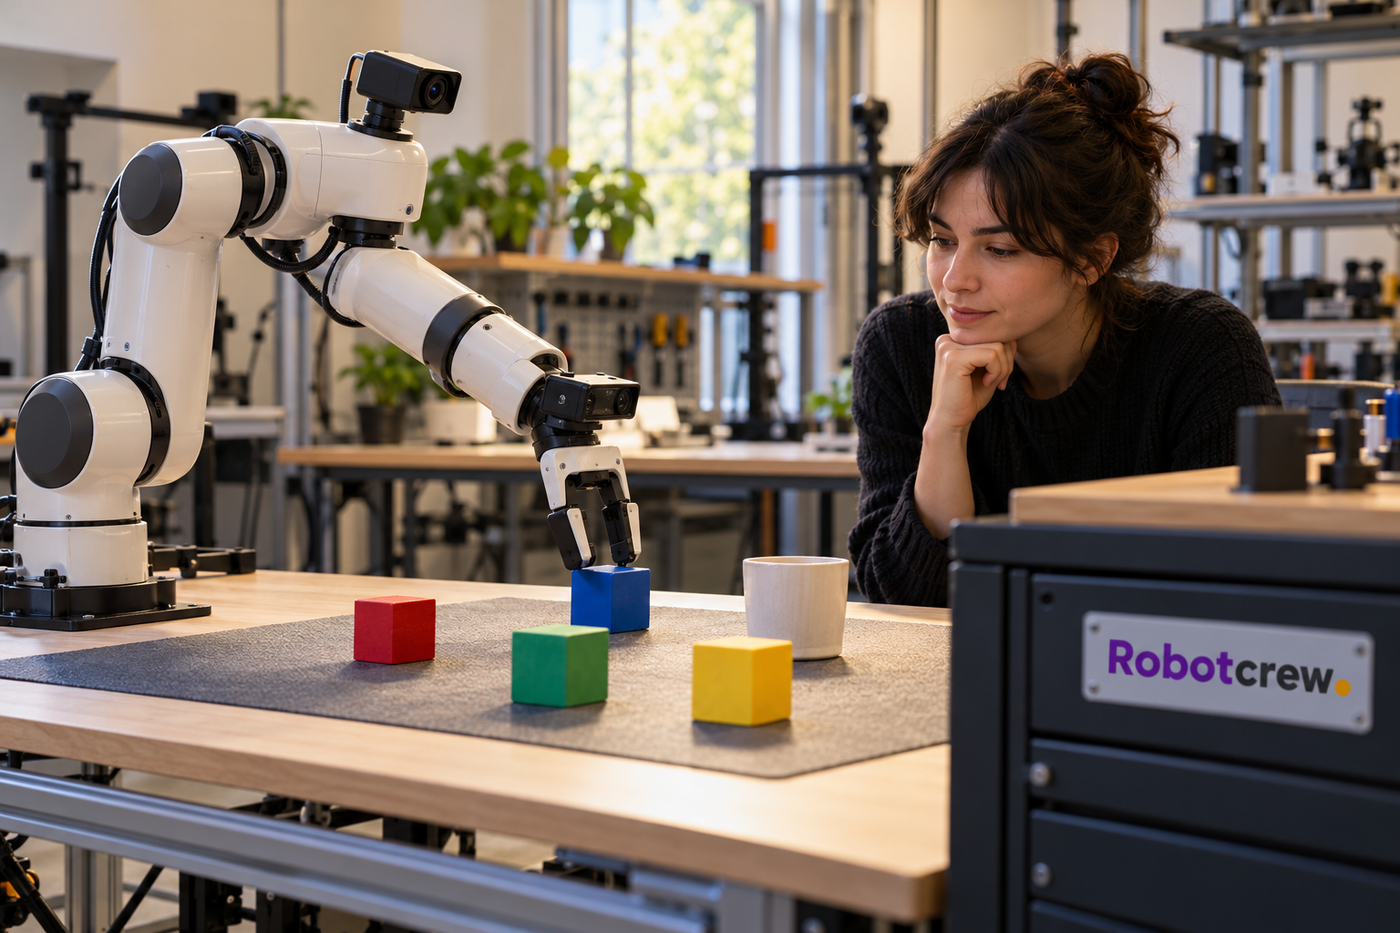
Una cámara puede mostrar una taza sobre una mesa, pero esa imagen no mueve por sí sola el brazo que la recoge. Hace falta una regla que conecte lo que el robot percibe con lo que debe hacer. Una política visuomotora es una función de control que usa observaciones visuales para producir acciones motoras: por ejemplo, orientar una pinza, acercarla a un objeto o cerrar los dedos.
De los píxeles a una acción
En robótica, una política indica qué acción tomar a partir de la información disponible. Cuando es visuomotora, la imagen —o una secuencia de imágenes— forma una parte central de esa información y la salida afecta al movimiento. Según el sistema, puede producir pares para los motores, velocidades de articulación, una pose objetivo o acciones de más alto nivel.
Por eso, “de la imagen al movimiento” no siempre significa que cada píxel se convierta directamente en una señal eléctrica para un motor. Entre la política y el actuador puede haber capas que limitan velocidades, coordinan articulaciones y comprueban la seguridad del movimiento. Algunas políticas procesan una imagen; otras usan varias observaciones, el estado del robot o sensores adicionales.
-RobotCrew dice: Ver la taza es solo el principio; la pinza todavía tiene que llegar sin tirar el café.-
Cómo aprende o se construye
Una forma de crear estas políticas es registrar ejemplos de una persona manejando el robot y entrenar un modelo para imitar esas acciones. Otra consiste en que el sistema aprenda mediante prueba y error en simulación o con experimentos controlados. Los datos enlazan una escena visual con la acción que resultó apropiada en ese contexto; si las escenas son escasas o poco variadas, la política puede fallar cuando cambia el entorno.
Los trabajos de aprendizaje visuomotor de extremo a extremo demostraron que una red podía relacionar imágenes de cámara con controles para tareas de manipulación. “Extremo a extremo” describe la conexión aprendida entre observación y acción, no una garantía de que todo el software del robot desaparezca. Calibración, límites de movimiento y control de bajo nivel siguen siendo piezas importantes.
Una política no es siempre una VLA
Los modelos de acción guiados por visión y lenguaje, llamados VLA, añaden instrucciones lingüísticas a la percepción visual y la acción. Son una familia relacionada, pero una política visuomotora puede funcionar sin lenguaje: puede recibir imágenes y el estado del brazo, y ejecutar una tarea fija o responder a objetivos representados de otra manera.
Una VLA puede recibir «coloca la taza en la bandeja» y generar acciones compatibles con un robot. La frase no hace que el sistema comprenda cualquier orden o manipule cualquier objeto; depende del entrenamiento, de los sensores, del robot para el que se adaptó y de cómo se traduzcan sus salidas a movimientos reales.
-RobotCrew dice: Que el robot entienda una instrucción no significa que tenga manos mágicas ni una cámara perfecta.-
Dónde puede equivocarse
Una política puede confundir objetos parecidos, perder precisión con cambios de luz o no generalizar a una cámara colocada en otro ángulo. También puede producir una acción plausible para una imagen, pero inadecuada para el estado físico real si hay retraso, oclusiones o una estimación incorrecta de la posición.
Por eso se evalúan la tarea y sus condiciones: cuántas veces se completa, qué errores aparecen y cómo cambia el resultado con objetos o escenarios distintos. Una demostración en una mesa preparada no demuestra que el robot esté listo para cualquier hogar o fábrica. Los límites físicos y las medidas de seguridad continúan siendo necesarios.
-RobotCrew dice: El laboratorio puede apagar las luces; el mundo real no siempre coopera con el entrenamiento.-
Diccionario de la Crew
- Política: regla o modelo que elige acciones a partir de observaciones y estado.
- Visuomotora: que relaciona percepción visual con movimiento.
- Acción: salida que puede ser una orden articular, una pose, un control de motor o una instrucción de tarea.
- VLA: modelo que integra visión, lenguaje y acciones para robots.
En una frase: una política visuomotora usa lo que ve el robot para decidir cómo moverlo, con salidas y capacidades que dependen del diseño y del entrenamiento.