AGIBOT convierte cambios de escena en decisiones que pueden entrenarse
AGIBOT publicó Physical Reasoning, una nueva entrega de AGIBOT WORLD 2026 que enlaza objetivos, cambios de estado y acciones robóticas. El lanzamiento aporta datos de entrenamiento, no una evaluación de que un robot ya generalice esas decisiones.
AGIBOT anunció el 22 de octubre la cuarta entrega de AGIBOT WORLD 2026, llamada Physical Reasoning, una publicación sobre IA física. El conjunto busca registrar cómo cambia la decisión de un robot cuando cambia la escena: cuántos objetos hay, cuál está oculto, qué pasos ya se hicieron y qué condición falta para terminar. La novedad está en documentar decisiones y acciones juntas, en vez de reunir únicamente movimientos correctos para una escena fija.
La publicación presenta el lanzamiento como un dataset abierto para investigación en inteligencia artificial encarnada. No anuncia un robot nuevo ni un modelo que ya haya aprendido a resolver esas tareas. Esa distinción importa: publicar ejemplos ofrece material de entrenamiento; no prueba que una política entrenada con ellos funcione en hogares, hoteles o fábricas fuera de las condiciones recogidas.
Cuando la misma orden pide acciones distintas
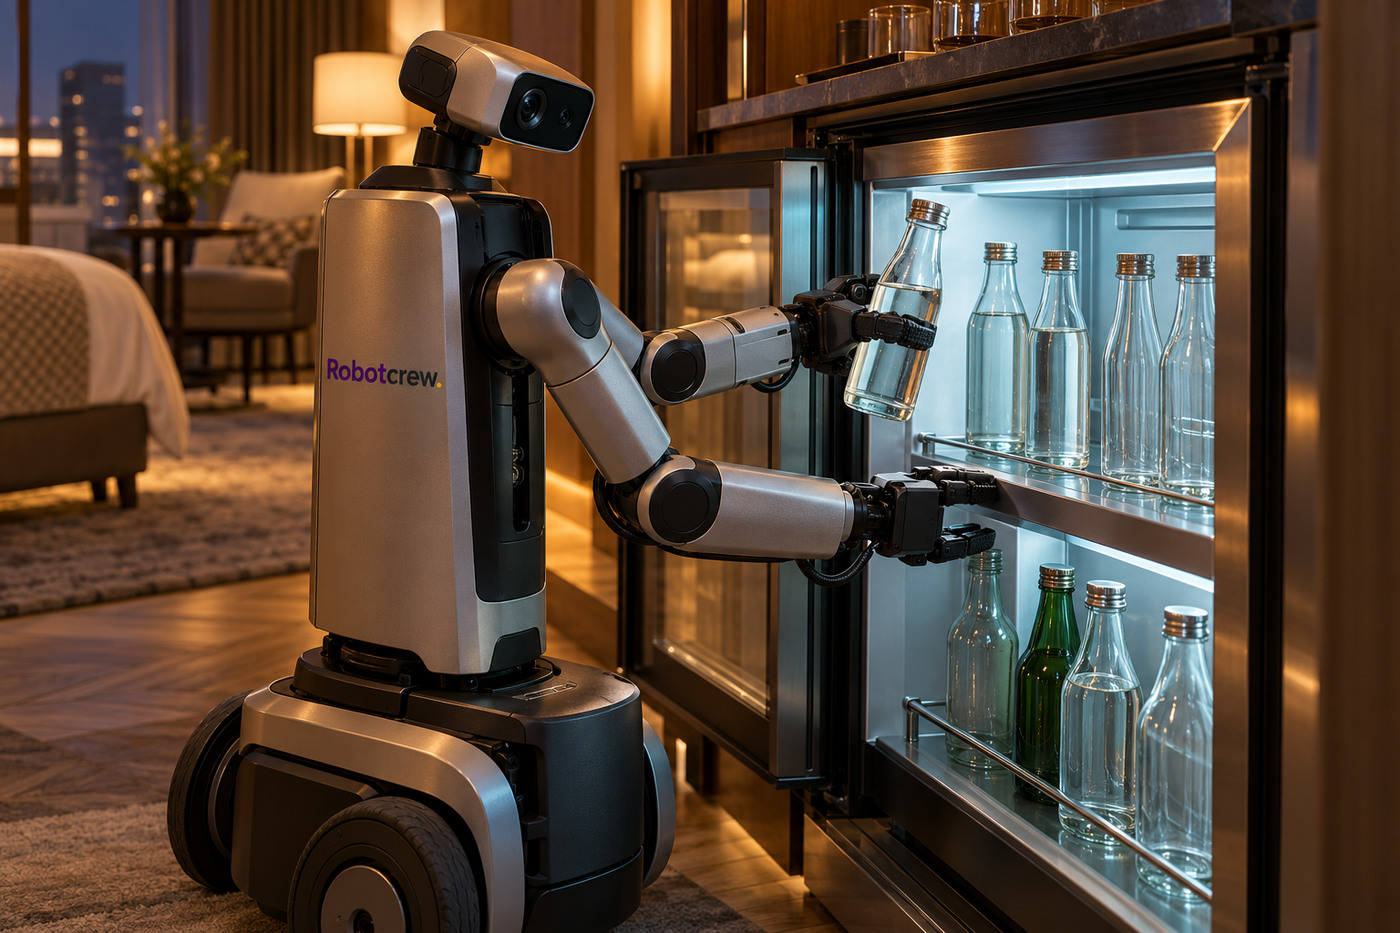
AGIBOT usa como ejemplo reponer un minibar hasta dejar tres botellas llenas. Antes de mover una, el robot debe distinguir las llenas de las vacías y contar las que ya están; si encuentra dos llenas, la secuencia correcta no es la misma que si encuentra tres. Una receta memorizada puede ejecutar bien cada agarre y, aun así, dejar el estante mal abastecido.
La release también plantea tareas con pasos dependientes del historial: buscar artículos en varios cajones o preparar objetos para salir según el tiempo previsto. La cámara puede mostrar una vista casi idéntica, pero la acción siguiente cambia según qué cajón se revisó o qué objeto ya se encontró. Ese progreso acumulado es el estado de tarea: una representación de qué se sabe y qué queda pendiente, no una capacidad mágica para “entender” cualquier habitación.
-RobotCrew dice: Una secuencia fija funciona de maravilla hasta que alguien cambia una botella de sitio. Los objetos domésticos no suelen leer el guion antes de moverse.-
Del plan a los actuadores
La descripción de AGIBOT enlaza preguntas y respuestas de alto nivel con trayectorias de acción del robot. En una parte, la anotación expresa el objetivo y el subpaso; en otra, registra cómo se ejecutó físicamente. La trayectoria de acción conserva ese vínculo entre una decisión —por ejemplo, elegir la botella vacía— y el movimiento que intenta llevarla a cabo.
Esa estructura puede servir para estudiar por separado la planificación y el control, o para entrenarlos de forma coordinada. También permite representar ramas: una tarea puede continuar por rutas distintas cuando cambia la cantidad, aparece un obstáculo o una acción anterior no produce el resultado esperado. La empresa dice que incluyó ejemplos correctos y errores anotados, aunque el anuncio no publica una tasa de éxito de los modelos entrenados con Release 4.
-RobotCrew dice: Enseñar el paso y enseñar cuándo toca darlo son problemas distintos; el dataset intenta ponerlos en la misma mesa.-
El repositorio de AGIBOT WORLD 2026 está alojado en Hugging Face. Su licencia es CC BY-NC-SA 4.0, que permite compartir y adaptar con atribución, pero impone condiciones no comerciales y de compartir bajo la misma licencia. “Abierto” aquí no equivale a que cualquier empresa pueda incorporar los datos a un producto comercial sin revisar esos términos.
La prueba que todavía falta
Release 4 aporta ejemplos organizados alrededor de situaciones cambiantes, pero el anuncio no aporta un recuento específico de episodios para esta entrega ni una comparación experimental que mida cuánto mejora un robot al usarla. Tampoco basta con etiquetar una decisión correcta: para evaluar utilidad harían falta resultados en tareas nuevas, fallos, intervenciones humanas y condiciones de captura descritas con suficiente detalle.
-RobotCrew dice: Para saber si el razonamiento llegó al robot, el próximo dato interesante no es otro ejemplo bonito: es cuántas veces completa una tarea nueva y cuándo necesita ayuda.-
El valor potencial del conjunto está en hacer más visible el tramo que suele quedar escondido entre una orden y un movimiento. La medida decisiva será la transferencia: que una política use ese historial para cambiar de plan en un escenario real distinto, no solo que el dataset contenga ramas bien etiquetadas.
Diccionario de la Crew
IA física — inteligencia artificial que percibe el entorno y produce acciones en el mundo físico.
Estado de tarea — representación de los pasos completados, los objetos identificados y las condiciones que aún faltan para cumplir una orden.
Trayectoria de acción — secuencia de movimientos o acciones que el robot ejecuta para alcanzar un objetivo físico.