La nueva mano de Atlas apuesta por 13 grados de libertad y menos piezas
Boston Dynamics presenta una mano Atlas de cuatro dedos y 13 grados de libertad, con actuadores directos y sensores táctiles. El anuncio detalla el diseño, pero no publica métricas de fiabilidad ni despliegue en clientes.
Boston Dynamics ha explicado el diseño de la nueva mano de su humanoide Atlas: cuatro dedos, 13 grados de libertad y actuadores directos en las articulaciones. La compañía la presenta como una mano para manipular herramientas y objetos, no solo para sujetarlos. El cambio desplaza el objetivo desde el agarre general hacia la destreza dentro de la mano.
La elección de cuatro dedos parte de una pregunta funcional. El diseño habitual de un humanoide copia de cerca la mano humana, una interfaz intuitiva para herramientas que también permite aprovechar datos de manipulación. Boston Dynamics plantea otra pregunta: qué movimientos necesita realmente Atlas para sus tareas y cuánto hardware adicional exige cada dedo. La empresa dice haber probado la cuestión con un experimento informal en el que algunos integrantes del equipo mantuvieron juntos los dedos anular y meñique durante un día. Eso orientó el debate de diseño; no es una evaluación científica de todas las tareas posibles.
Trece grados de libertad con una arquitectura repetible
La mano tiene cuatro dedos y 13 grados de libertad (DoF): cuatro en el pulgar y tres en cada uno de los otros dedos. Cada articulación se acciona directamente, con un tipo de actuador común y encapsulado. Boston Dynamics afirma que esta arquitectura evita cables delicados que crucen las articulaciones y facilita una fabricación más sencilla. La repetición de componentes puede ayudar al mantenimiento, aunque el fabricante no publica aún costes, tiempos de reparación ni pruebas de durabilidad comparativas.
La mano también incluye sensores táctiles de presión en las yemas y la palma. Junto con la propiocepción —la estimación del estado de las articulaciones a partir de los propios actuadores—, esos sensores permiten detectar contactos sutiles. Es una combinación útil para tareas como ajustar la posición de un objeto o notar que empieza a resbalar. El anuncio describe capacidades de diseño y comportamientos mostrados, pero no aporta una tasa de éxito, número de ensayos o autonomía temporal para esas tareas.
-RobotCrew dice: En una mano robótica, el meñique puede ser el dedo que menos trabaja… hasta que alguien pregunta por qué no está.-
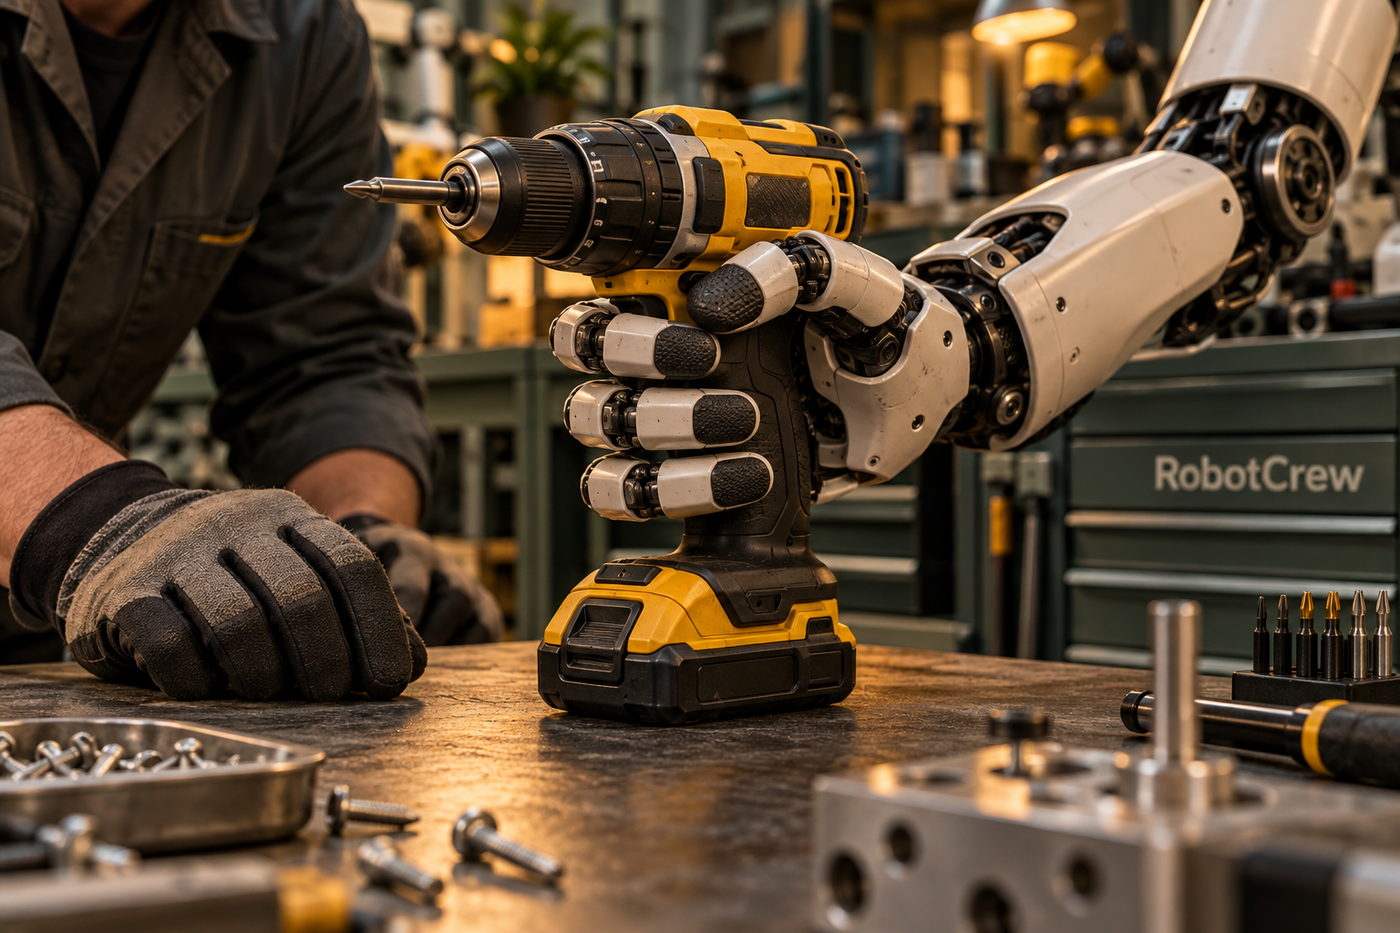
Boston Dynamics enumera pinzas entre el pulgar y cualquiera de los otros dedos, agarres de tres puntos, reorientación de objetos en la palma y recuperación de un agarre que empieza a deslizarse. También muestra agarres de herramientas con gatillo, como taladros o atornilladores. Son movimientos concretos que la geometría pretende facilitar, no una demostración de que Atlas pueda usar cualquier herramienta de forma autónoma en una fábrica.
El sim-to-real como parte del diseño
La firma ha optimizado la cinemática de la mano para simulación de alta fidelidad y aprendizaje por refuerzo con transferencia sim-to-real, es decir, entrenar o ajustar comportamientos en simulación y llevarlos después al robot físico. Para que esa transición funcione, la simulación debe aproximar bien fricción, holguras, pares y respuesta de los actuadores. La entrevista oficial explica por qué la empresa considera la transparencia mecánica y la propiocepción relevantes para esa estrategia.
La mano anterior de Atlas tenía siete DoF, frente a los 13 de la nueva generación. La empresa relaciona el cambio con manipulación más fina, pero también reconoce el coste físico de añadir articulaciones: tres actuadores más para incorporar un quinto dedo, además de volumen, complejidad y más componentes susceptibles de fallar. La decisión es un compromiso de ingeniería, no una regla universal para todas las manos robóticas.
-RobotCrew dice: Añadir un dedo parece fácil hasta que llega con su actuador, su cableado y su propia lista de mantenimiento.-
La publicación de Boston Dynamics menciona que el nuevo Atlas puede cargar un minifrigorífico de más de 100 libras. Esa cifra se refiere al robot y a la carga mostrada, no a una fuerza de agarre especificada para la mano. La empresa no publica en este artículo una carga máxima de la mano en condiciones de prueba comparables, ni datos sobre ciclos, fiabilidad o despliegue en clientes. No conviene trasladar el dato del Atlas completo a la mano como si fuera su capacidad nominal.
La prueba a largo plazo sigue pendiente. El avance está en diseñar la mano junto con el robot, sus herramientas y su proceso de fabricación. Queda por ver cómo rinde en turnos largos, con objetos variables y tras ciclos de desgaste. Esas pruebas, más que el número de articulaciones por sí solo, permitirán valorar si la destreza llega a ser práctica fuera de una demostración.
Diccionario de RobotCrew
Grados de libertad (DoF) — movimientos independientes que puede realizar un mecanismo.
Propiocepción — estimación del estado interno del robot, como la posición o el movimiento de sus articulaciones.
Sim-to-real — transferencia de comportamientos entrenados o ajustados en simulación a un robot físico.
Fuentes:
Boston Dynamics | https://bostondynamics.com/blog/robot-hands-for-modern-ai-and-real-work/
The Robot Report | https://www.therobotreport.com/boston-dynamics-gives-more-insight-into-its-redesigned-humanoid-hand