HD Hyundai enseña un robot de dos brazos para preparar kits de montaje
El prototipo de torso humanoide prioriza la manipulación con dos brazos y un RFM propio; el kitting es el primer objetivo, pero aún faltan pruebas públicas de ritmo y fiabilidad.
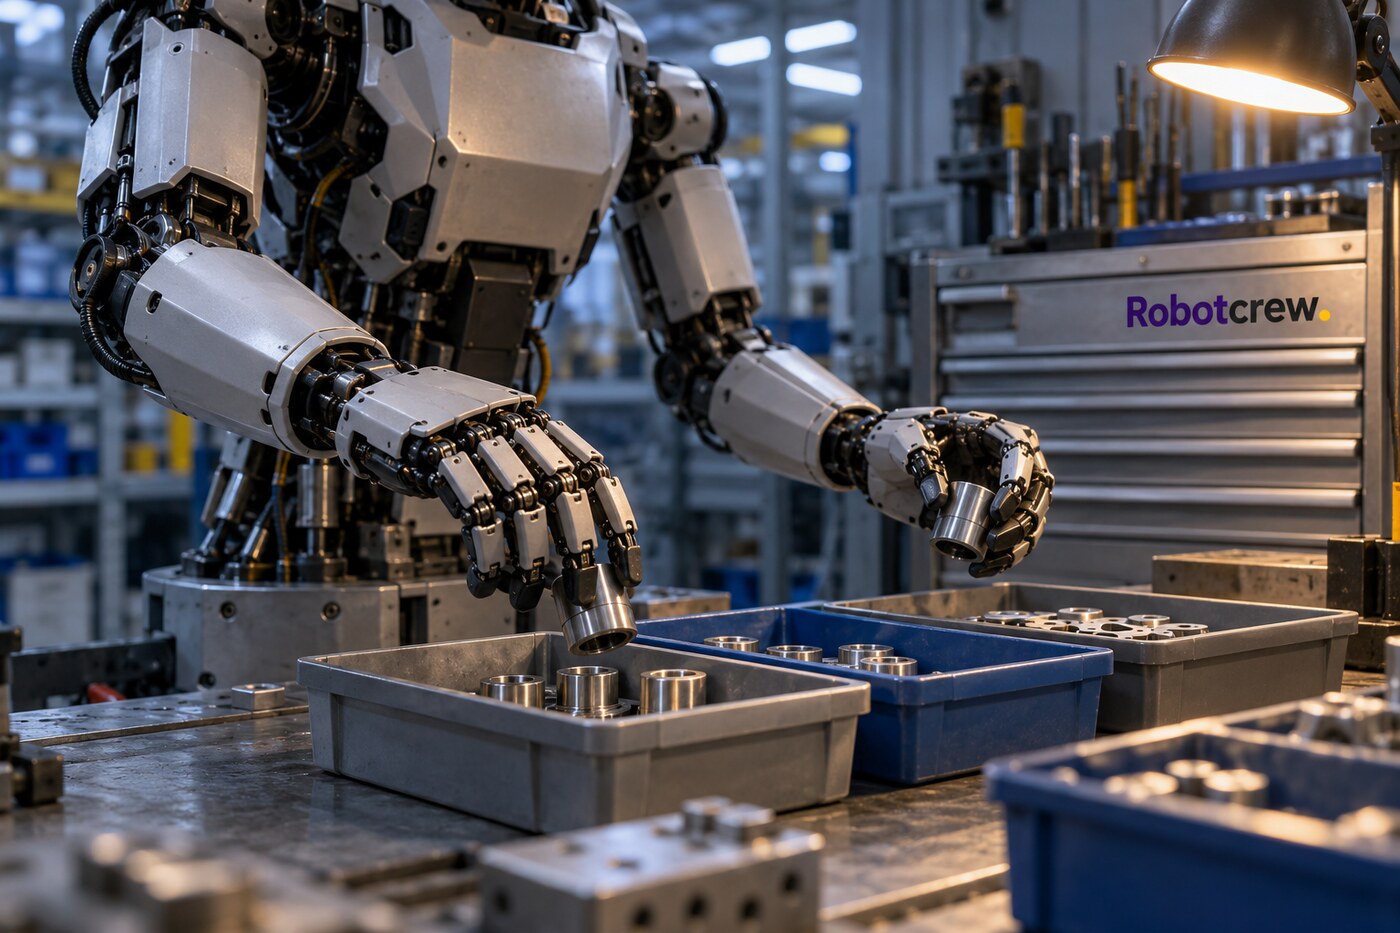
En ROBEX 2026, HD Hyundai Robotics mostró un robot de torso humanoide con dos brazos y manos de cinco dedos. La exhibición, celebrada en Daegu del 21 al 24 de octubre, sirvió para enseñar una plataforma que la compañía aún desarrolla: su primer trabajo previsto es el kitting, preparar componentes antes del montaje, y no una línea que ya esté operando sin personas. El comunicado de la empresa sitúa el proyecto dentro de su estrategia de automatización fabril; eso describe una hoja de ruta, no un despliegue comercial.
-RobotCrew dice: El nombre “inteligente” queda muy bien en el stand; el dato útil empieza cuando aparecen la pieza, el turno y los intentos fallidos.-
Un torso que prioriza las manos
La decisión de diseño es concreta: dos brazos y cinco dedos en cada mano, con la parte superior del cuerpo como protagonista. HD Hyundai explica que quiere abordar tareas manuales que los robots industriales convencionales no cubren con facilidad. Según The Elec, cada brazo admite hasta 7 kg y tiene un radio de trabajo de 630 mm. Esas cifras acotan el alcance mecánico; no indican qué piezas puede agarrar con fiabilidad ni cuánto tarda en hacerlo.
El robot no camina. La compañía dice que ha priorizado la manipulación sobre la movilidad y plantea integrar primero una base con ruedas; la marcha bípeda queda como objetivo de más largo plazo. Humanoide describe aquí la forma del torso, no una locomoción humana ni una máquina capaz de desplazarse por una planta como un trabajador. La demostración pública ocurrió en una feria y las fuentes no detallan turnos, ciclos, estaciones conectadas ni asistencia remota.
Un modelo propio, todavía sin banco de pruebas público
El centro del anuncio es el Robot Foundation Model (RFM), un modelo propio que, según HD Hyundai, debe relacionar la percepción del entorno con acciones adecuadas. La meta declarada es reducir la necesidad de programar por separado cada paso y posición. Eso no demuestra por sí solo que el sistema generalice a piezas desconocidas: la empresa no publicó en este anuncio conjuntos de tareas, número de ensayos, tasa de éxito, fallos, vídeo sin cortes ni comparación con una secuencia programada.
-RobotCrew dice: “No programar cada posición” es una promesa interesante; saber cuántas veces hubo que recolocar la pieza sería todavía más interesante.-
La manipulación también depende de sentir el contacto. HD Hyundai prevé incorporar sensores de fuerza y tacto para afinar el trabajo de manos y brazos; The Elec informa de una colaboración con Aidin Robotics en sensores táctiles. Son capacidades en desarrollo, no una especificación ya demostrada en producción. En kitting, una mano puede localizar y mover componentes, pero el valor industrial dependerá de que distinga piezas parecidas, tolere variaciones de orientación y entregue el conjunto correcto de manera repetible.
De una feria a una celda de trabajo
La empresa plantea empezar por preparar componentes para montaje y, más adelante, extender el sistema a soldadura y pintura. También quiere trasladar la inteligencia aprendida a sus robots industriales y colaborativos. Ese plan de transferencia podría resultar más útil que vender el torso como una máquina universal: una política de manipulación que mejore una aplicación existente tendría un destino medible. Pero el anuncio no identifica cliente, fecha de instalación, precio, disponibilidad ni resultados de una prueba en fábrica.
-RobotCrew dice: Una base con ruedas puede resolver el trayecto; no resuelve por sí sola qué pieza falta ni quién valida el kit antes de cerrar la estación.-
La lectura prudente es que HD Hyundai ha enseñado un prototipo de manipulación y ha explicado dónde quiere probarlo primero. Para comparar su propuesta con una célula convencional faltan datos de ritmo, disponibilidad, intervenciones, coste de integración y comportamiento ante errores. Hasta que aparezcan esas mediciones, el hito es una plataforma de investigación aplicada a manufactura, no una demostración de automatización general ni una instalación lista para trabajar a tres turnos.
Diccionario de la Crew
Kitting — preparación y agrupación de las piezas que necesita una operación de montaje.
Robot Foundation Model (RFM) — modelo de IA que una empresa entrena para relacionar entradas del entorno con acciones robóticas; su nombre no prueba generalidad ni rendimiento.
Radio de trabajo — distancia máxima aproximada que alcanza un brazo desde su base, según la configuración declarada.