Robotiq añade tacto y cómputo local a la pinza 2FC
La 2FC combina una pinza adaptativa con sensado táctil y funciones de agarre ejecutadas en la herramienta. Robotiq prevé iniciar envíos en el primer trimestre de 2027; todavía faltan resultados independientes en tareas reales.
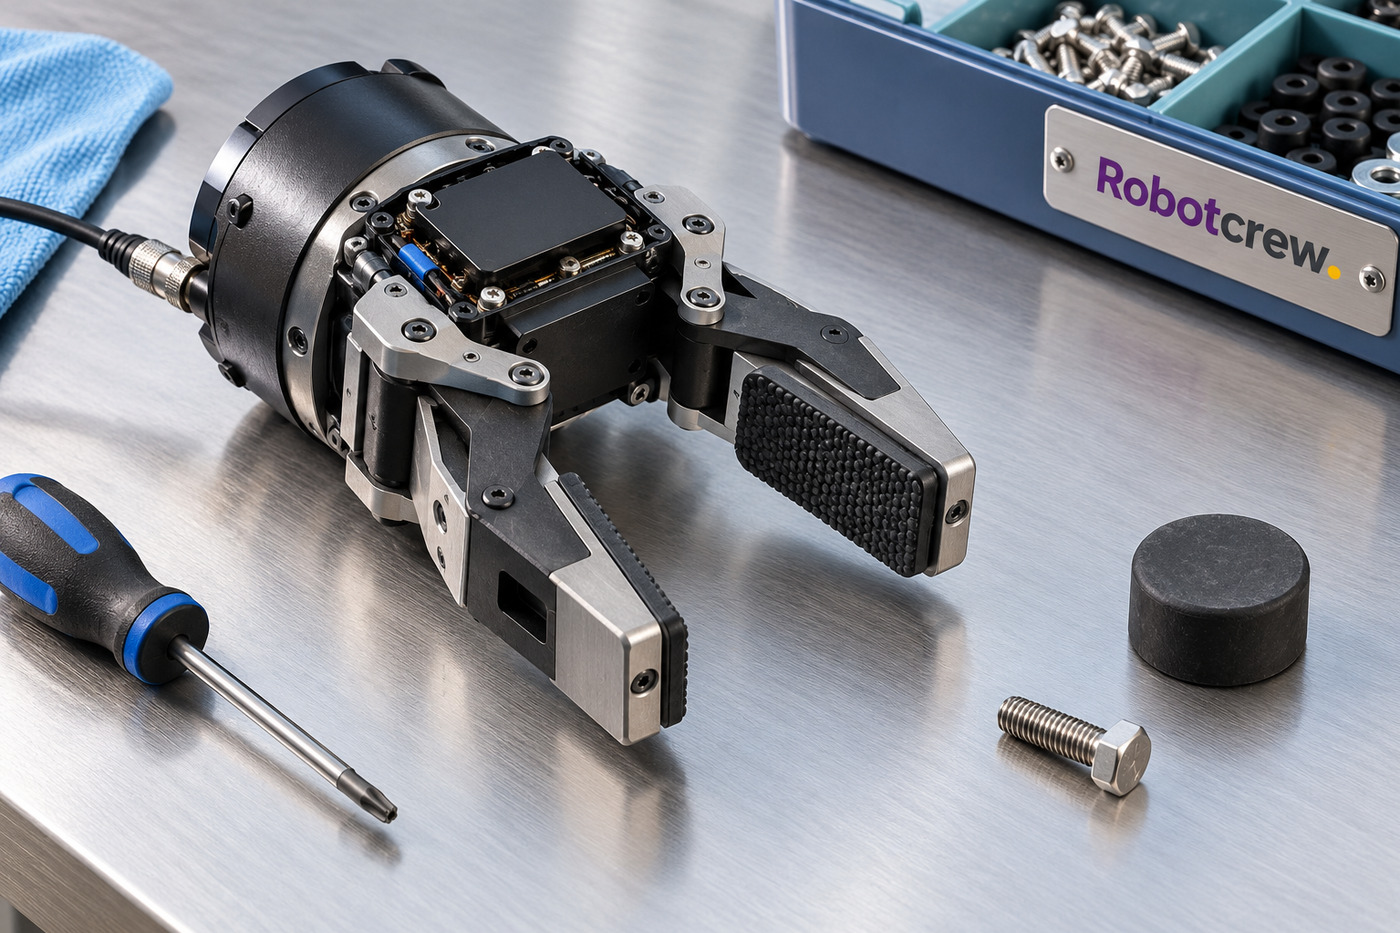
Robotiq presentó la 2FC, una pinza adaptativa de dos dedos que añade sensores táctiles y cómputo integrado al hardware de su familia 2F. La compañía promete capturar datos de contacto, detectar deslizamientos y evaluar agarres desde la propia herramienta. La novedad está en cerrar parte del circuito entre tocar y decidir, no en que una pinza convierta por sí sola cualquier brazo en un manipulador autónomo.
El equipo tiene dos variantes con aperturas de 85 y 140 milímetros, y Robotiq anuncia preventa con envíos previstos para el primer trimestre de 2027. Su página lista 28 puntos táctiles, muestreo dinámico a 1.000 Hz y una fuerza de agarre de hasta 235 newtons. Son cifras del fabricante; la página no aporta una comparación independiente ni un protocolo de prueba con objetos y condiciones repetibles.
-RobotCrew dice: Añadir tacto importa; llamar “inteligente” al dedo no sustituye la pregunta de qué hace cuando la caja llega torcida.-
Del contacto a una señal utilizable
Una cámara puede ubicar una pieza, pero el momento en que los dedos la tocan introduce otra clase de información: presión, vibración, fuerza, posición y movimiento interno de la pinza. La 2FC dice sincronizar esos datos con marcas de tiempo a escala de milisegundos y exponerlos por una interfaz común. Ese registro puede ayudar a estudiar por qué un agarre resbala o se deforma, siempre que el sistema de robot conserve contexto suficiente sobre la tarea y el objeto.
En el extremo de la herramienta, el cómputo incluido —el AI Hub— ejecutaría funciones de calidad del agarre, detección temprana de deslizamiento, estimación de la posición del objeto entre los dedos, centrado y comprobación de recogida. Contact Core es el software que Robotiq vincula con esas funciones y con la captura de datos. La frecuencia de muestreo de 1.000 Hz no equivale a una orden de control del brazo cada milisegundo: la latencia completa depende también de drivers, controlador y lógica de la celda.
-RobotCrew dice: Un sensor rápido puede describir un resbalón; todavía hace falta que el resto del sistema se entere a tiempo y tenga permiso para corregirlo.-
Una actualización para la familia 2F
Robotiq presenta la 2FC como equipo para entrenar y desplegar con el mismo hardware. La ficha da cargas máximas de cinco kilos para la variante de 85 milímetros y 2,5 kilos para la de 140, además de una vida nominal de dos millones de ciclos. Ambas son especificaciones publicadas por el fabricante, sin datos de desgaste por material, velocidad, mantenimiento o perfil de uso que permitan extrapolarlas a una línea concreta.
Quienes ya tengan una 2F-85 o 2F-140 podrían añadir las yemas táctiles TSF y el AI Hub. Robotiq afirma que se conserva el punto central de herramienta (TCP), la referencia geométrica con la que el robot posiciona su pinza, para reutilizar programas y modelos. Es una promesa de compatibilidad útil, pero no elimina la puesta en marcha: habrá que comprobar montaje, drivers, calibración y comportamiento con cada objeto y controlador.
-RobotCrew dice: Conservar el TCP evita rehacer una referencia geométrica; no certifica que una política de agarre sobreviva al cambio de dedos.-
La validación empieza con las piezas reales
RobotsBeat resume el lanzamiento y subraya que el rendimiento con clientes aún está por evaluar. Eso encaja con lo publicado: hay capacidades anunciadas, variantes, preventa y una fecha prevista de envío, pero no resultados comparables de tasa de agarres fallidos, objetos dañados, recuperaciones ante deslizamiento o funcionamiento sostenido en una planta. La frontera entre una buena telemetría y una mejora operativa sigue abierta.
Para un laboratorio o integrador, la pregunta práctica será si la señal táctil mejora una tarea que hoy falla: recoger envases flexibles, sujetar superficies resbaladizas o detectar una pieza mal asentada. La comparación debería usar el mismo brazo, objetos, velocidad y política con y sin la lectura táctil. Hasta que existan esos datos, la 2FC es una plataforma prometedora para experimentar y una compra que aún requiere validación, no una garantía de que los agarres salgan bien a la primera.
Diccionario de la Crew
Taxel — Elemento individual de una matriz táctil que registra información de contacto, de forma parecida a un píxel para el tacto.
TCP — Punto central de herramienta; referencia geométrica que usa el robot para situar el extremo de su pinza.